거꾸로 된 카메라 영상을 정상 출력
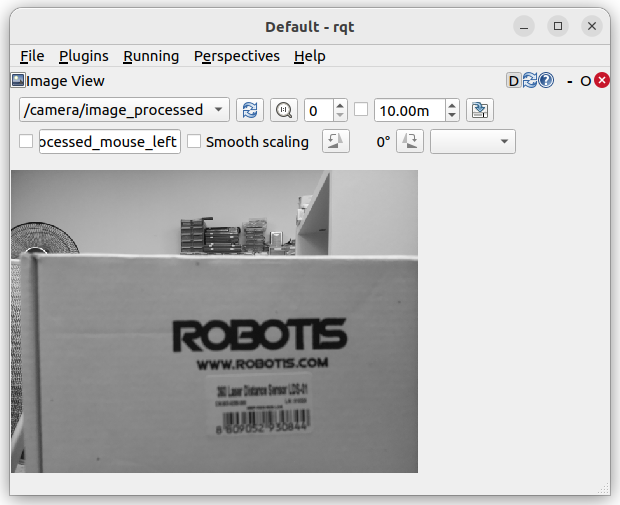
실제 로봇에 카메라를 장착하다 보면 카메라 방향이 뒤집혀 설치되는 경우가 많습니다. TurtleBot3 Burger에 Pi Camera 2를 장착했을 때 영상이 상하 반전되거나, 180도 회전된 상태로 출력될 수 있습니다. OpenCV에서는 cv2.flip() 또는 cv2.rotate()를 사용하여 이미지를 뒤집거나 회전할 수 있습니다. 대표적인 방법은 다음과 같습니다. 여기서 -1은 상하와 좌우를 모두 뒤집는다는 뜻입니다. 즉, 이미지를 180도 회전한 것과 같은 결과가 … Read more