경유점 적용 소스 설명
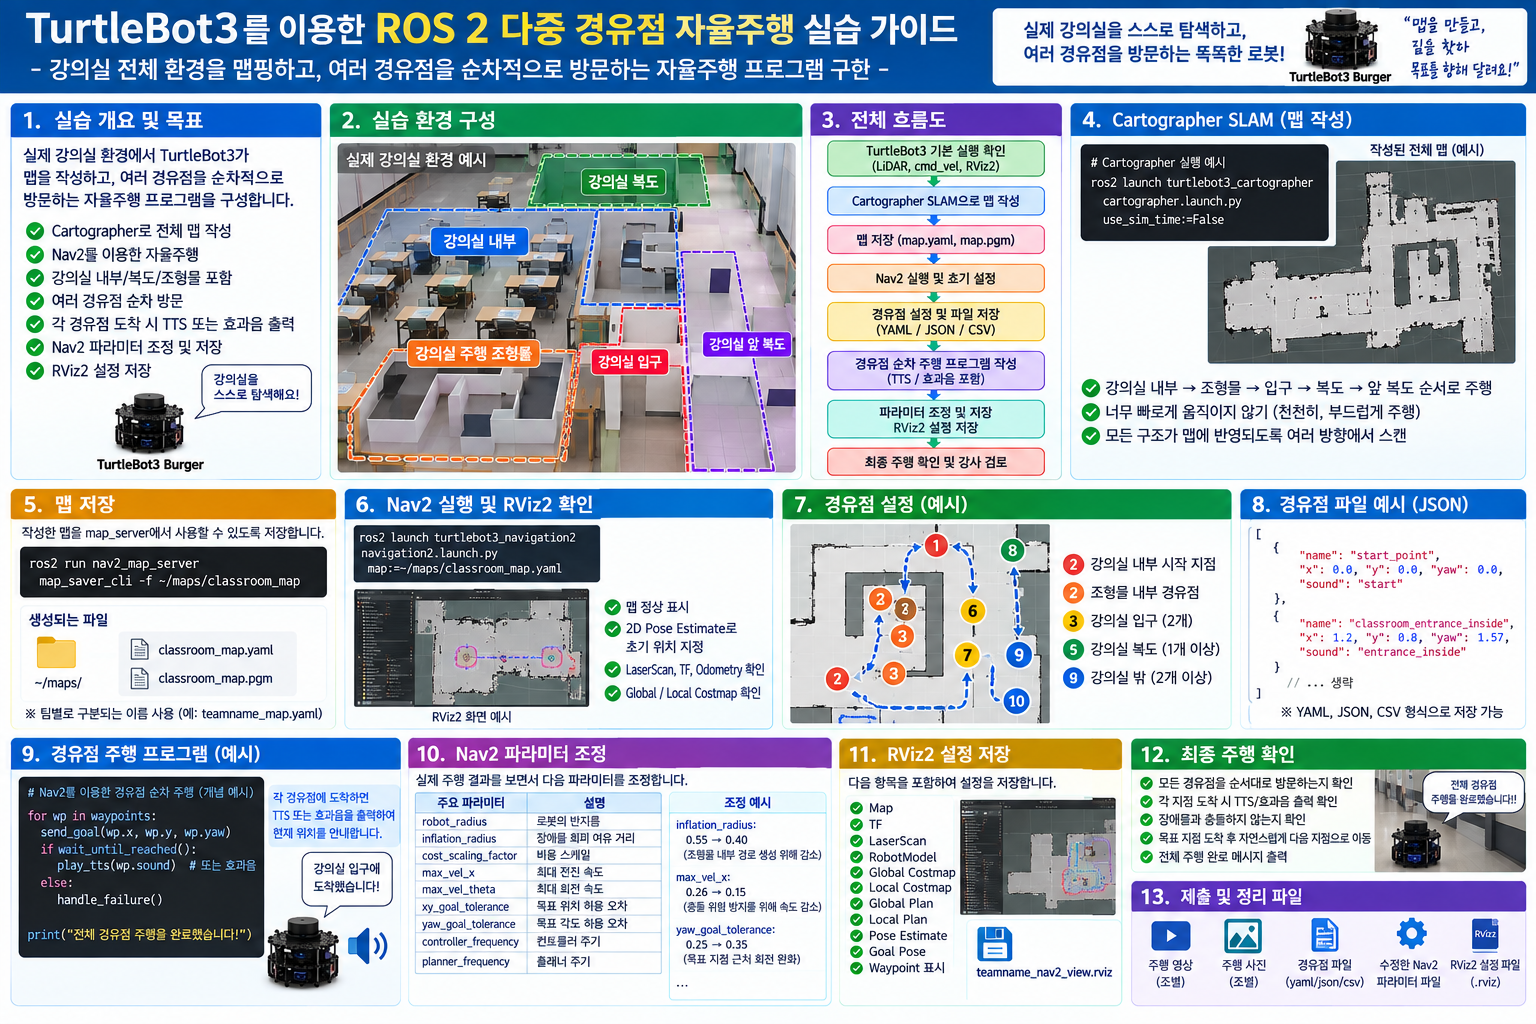
1) 사용되는 YAML 파일 구조 이 소스가 읽는 YAML 파일은 다음과 같은 구조를 가집니다. frame_id는 좌표 기준 프레임입니다. TurtleBot3의 Nav2 경유점 주행에서는 일반적으로 map을 사용합니다. initial_pose는 로봇의 초기 위치를 의미합니다. waypoints는 실제로 이동할 경유점 목록입니다. 각 waypoint는 name, x, y, yaw 값을 가집니다. 여기서 x, y는 map 좌표계 기준 위치이고, yaw는 로봇이 해당 위치에 도착했을 … Read more