차동 이동 로봇 기구학과 Odometry 쉽게 이해하기 #1
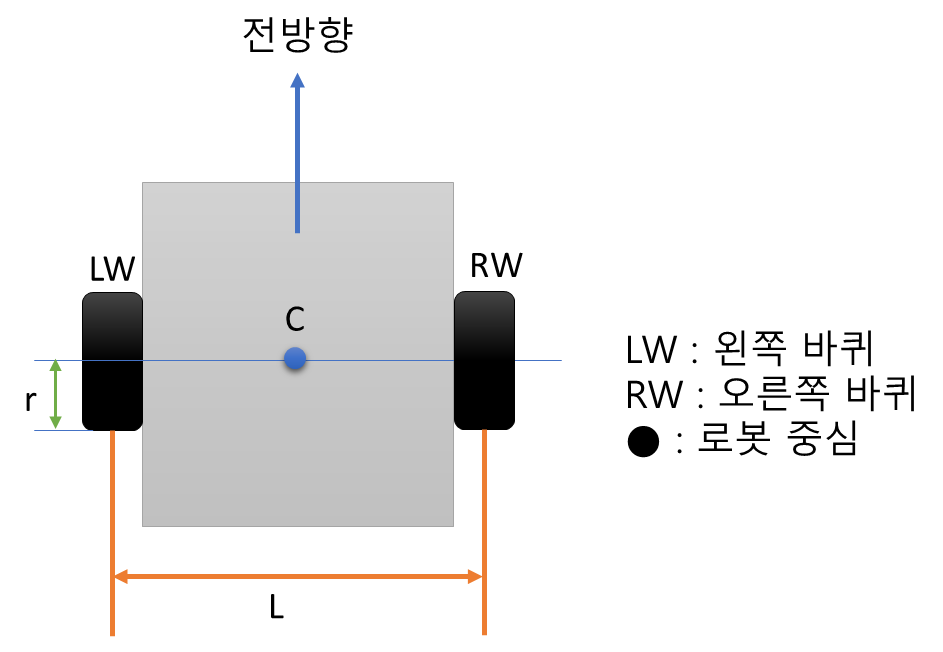
1. 차동 이동 로봇이란? 차동 이동 로봇은 보통 왼쪽 바퀴와 오른쪽 바퀴를 각각 독립적으로 제어하는 로봇입니다. 가장 기본적인 형태는 다음과 같습니다. 왼쪽 바퀴와 오른쪽 바퀴의 속도 차이를 이용해서 로봇은 직진, 후진, 회전, 곡선 주행을 합니다. 2. 차동 로봇의 구동 원리 차동 로봇의 핵심은 단순합니다. 1) 양쪽 바퀴 속도가 같을 때 왼쪽 바퀴와 오른쪽 바퀴가 같은 속도로 앞으로 회전하면 로봇은 직진합니다. 반대로 두 바퀴가 같은 속도로 뒤로 회전하면 로봇은 후진합니다. 2) 오른쪽 바퀴가 … Read more