WEGO LIMO 딥러닝 데이터셋 수집과 라벨링 방법
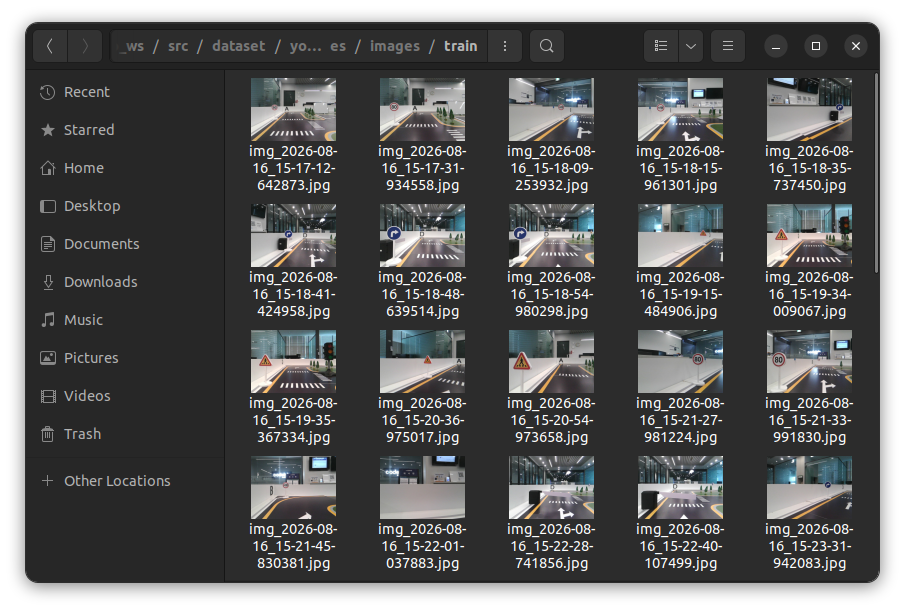
WEGO LIMO에서 카메라 기반 자율주행과 객체 인식 기능을 구현하려면 딥러닝 모델이 학습할 이미지 데이터가 필요합니다. 이번 글에서는 WEGO LIMO의 ROS2 환경에서 카메라 영상을 수집하고, 수집한 이미지를 주행 판단용 데이터와 객체 인식용 데이터로 구분하여 라벨링하는 과정을 알아보겠습니다. 본 내용은 2026년 3월 3일 이후 업데이트된 딥러닝 패키지를 기준으로 작성했습니다. 이전 버전의 패키지를 사용하고 있다면 먼저 소프트웨어를 최신 … Read more