모바일 로봇 시뮬레이션에서 Friction과 Inertia 설정하기
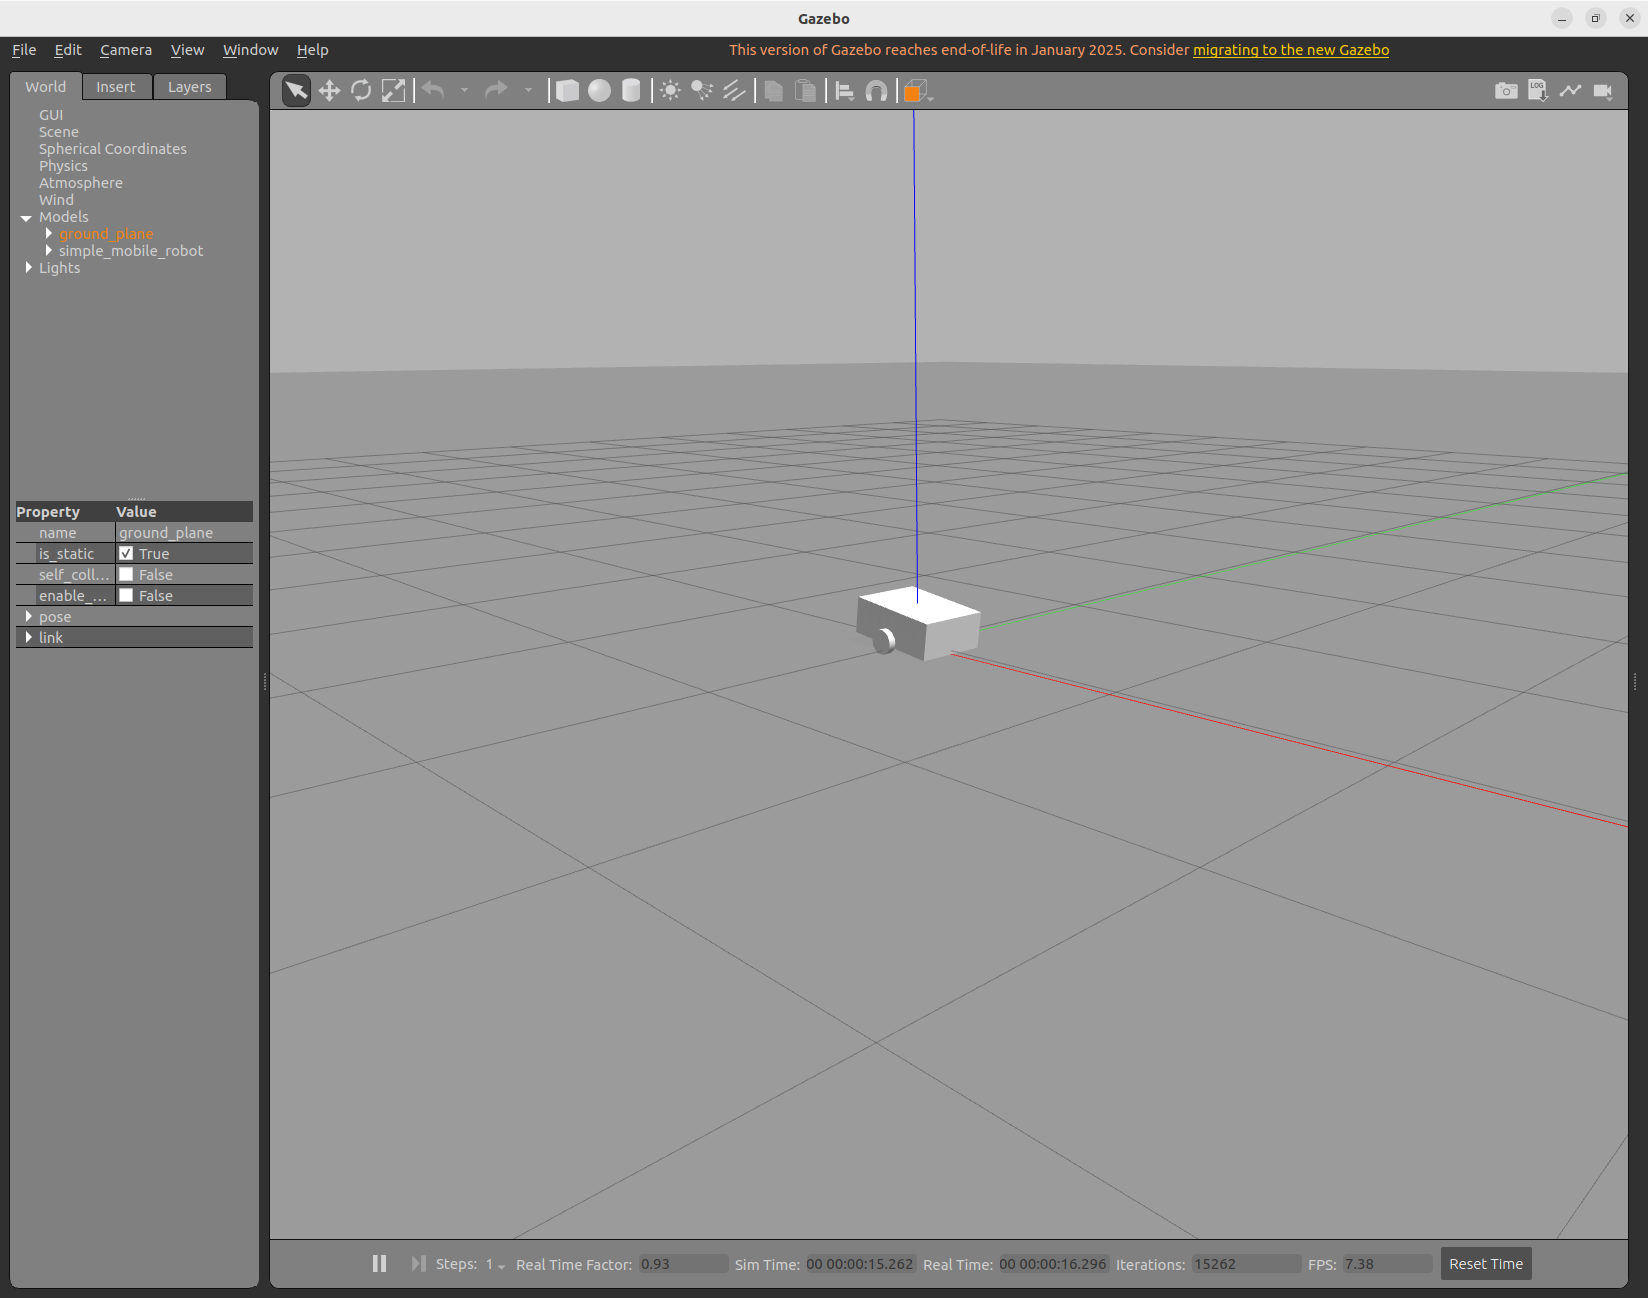
1. 강의 목표 이번 글에서는 ROS 2 모바일 로봇 시뮬레이션에서 반드시 이해해야 하는 두 가지 물리 설정을 다룹니다. 2. 왜 Friction과 Inertia가 중요한가? ROS 2에서 로봇 모델을 만들 때 단순히 모양만 보이게 하는 것은 어렵지 않습니다. visual 태그만 있어도 RViz에서는 로봇이 그럴듯하게 보입니다. 하지만 Gazebo 같은 물리 시뮬레이터에서는 이야기가 다릅니다. Gazebo에서 로봇이 정상적으로 움직이려면 각 … Read more