ROS 2 Python Service Client 사용하기
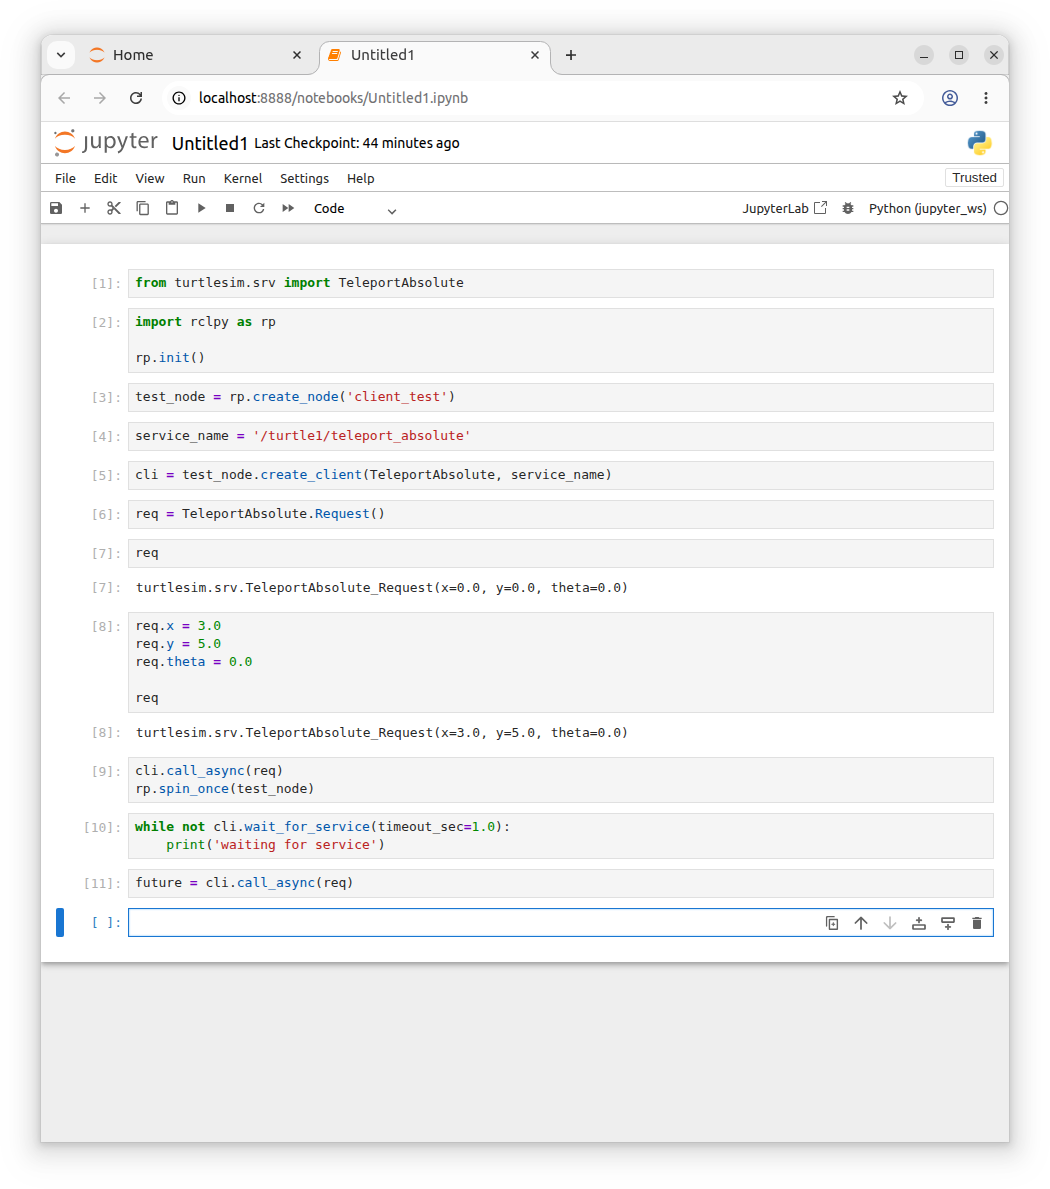
이번 글에서는 ROS 2에서 Python으로 Service Client를 만드는 방법을 정리합니다. ROS 2의 서비스는 기본적으로 다음 구조입니다. 즉, 클라이언트가 서버에 요청을 보내면 서버가 처리 결과를 응답하는 방식입니다. 이번 예제에서는 turtlesim에서 제공하는 /turtle1/teleport_absolute 서비스를 Python 코드로 호출하여 거북이의 위치를 이동시켜 보겠습니다. 1. 실행환경 준비 새로운 터미널을 실행하고 turtlesim_node를 실행합니다. 다른 터미널을 실행하여 노트북을 실행합니다. Jupyter에서 새 Python3 노트북을 … Read more