ArUco 마커 위치 인식하기
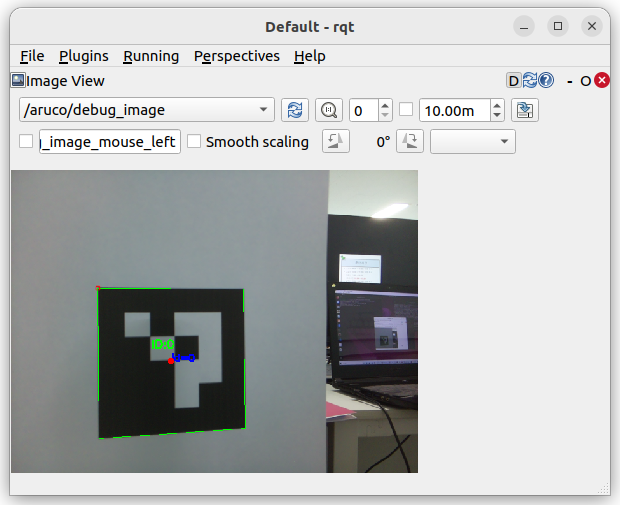
1. 강의 목표 이번 강의에서는 Ubuntu 22.04 Server가 설치된 TurtleBot3 Burger에서 ROS 2 Humble 환경을 사용하여 Pi Camera 2 영상을 받아오고, OpenCV의 ArUco 마커 인식 기능을 이용해 로봇 기준의 마커 위치를 추정하는 방법을 다룹니다. 2. 필요한 패키지 설치 TurtleBot3 Burger에서 다음 패키지를 설치합니다. cv_bridge는 ROS 2의 sensor_msgs/msg/Image 메시지와 OpenCV 이미지 표현을 서로 변환하는 패키지입니다. 즉, … Read more