Python에서 ROS2 토픽 발행
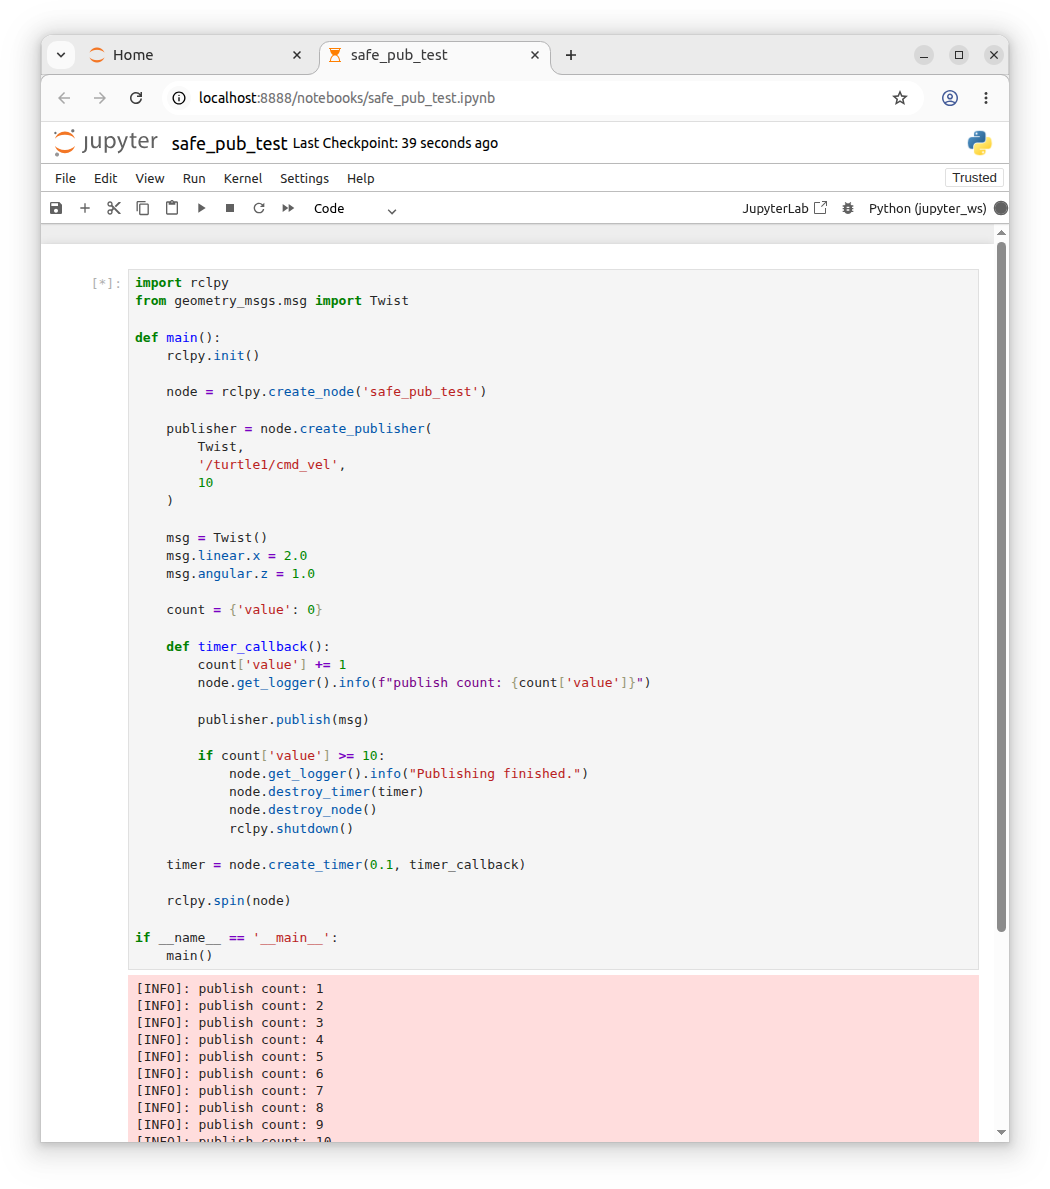
이번에는 /turtle1/cmd_vel 토픽으로 속도 명령을 발행하여 거북이를 움직입니다. turtlesim에서 거북이를 움직이는 토픽은 다음과 같습니다. 메시지 타입은 다음과 같습니다. 확인은 다음 명령으로 할 수 있습니다. 1. 필요한 모듈 import Twist 메시지는 선속도와 각속도를 표현하는 메시지입니다. 구조는 크게 두 부분입니다. 각각은 다시 x, y, z 값을 가집니다. turtlesim에서는 주로 아래 두 값을 사용합니다. 2. 노드 생성 여기서 … Read more