TurtleBot3 Burger :AMCL 현재 좌표 취득 후 경유점 주행
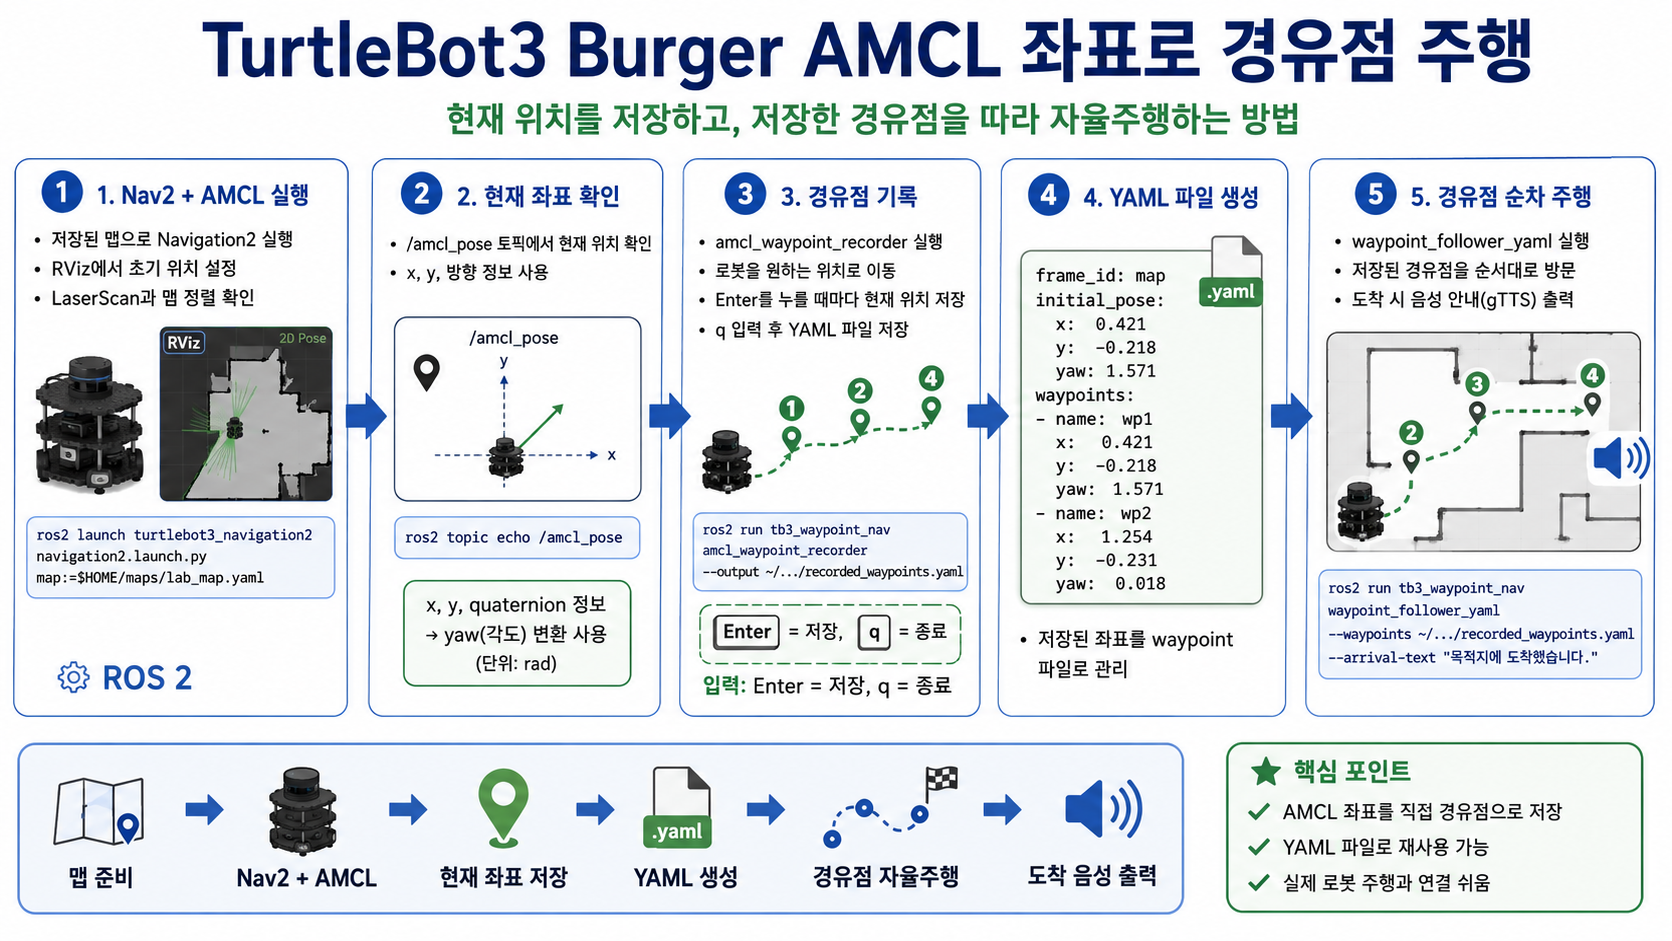
이 글에서의 실습목표는 다음과 같습니다. 전체 구조는 다음과 같습니다. 1. 패키지 생성 작업 공간으로 이동합니다. Python 패키지를 생성합니다. 패키지 구조는 다음과 같이 구성합니다. waypoints 폴더를 생성합니다. 2. 로봇 실행 1) TurtleBot3 SBC에서 bringup 실행 TurtleBot3 Burger 본체에 SSH 접속합니다. TurtleBot3 bringup을 실행합니다. 이 터미널은 계속 켜둡니다. 2) Remote PC에서 Navigation2 실행 Remote PC에서 저장된 map을 … Read more