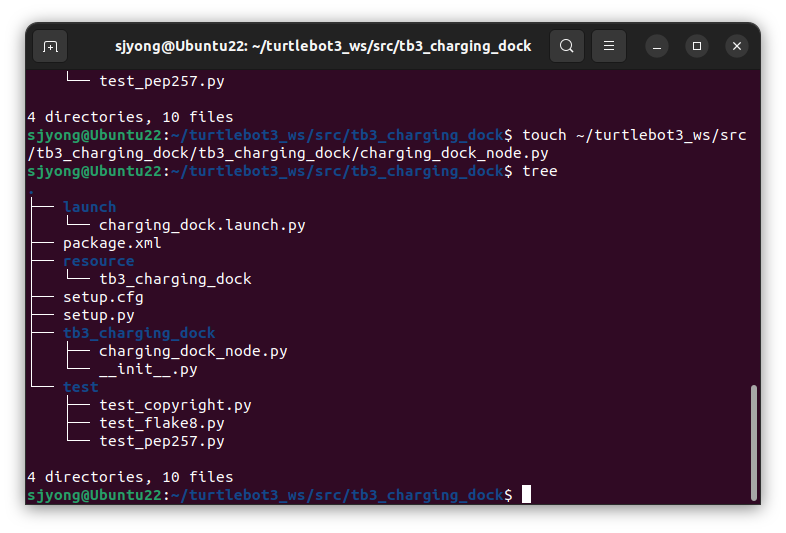
ROS 2 Humble TurtleBot3 Burger에서 실제 충전스테이션 파킹 알고리즘 방식의 ArUco 도킹 구현 #2
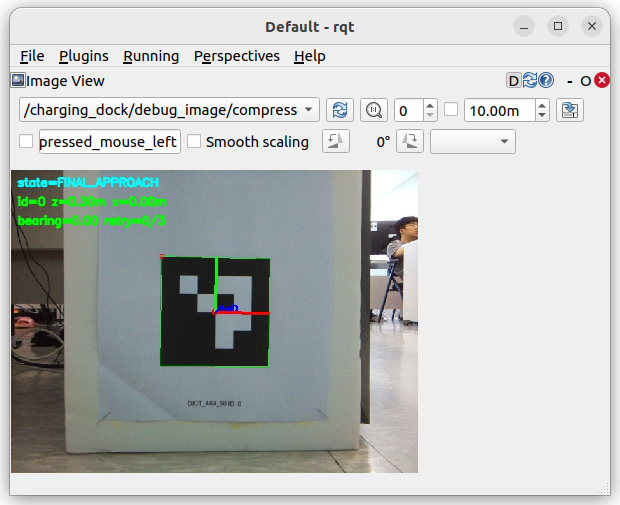
16) 영상 반전 처리 flipCode=-1은 영상을 상하좌우 모두 반전합니다. 즉, 영상을 180도 회전한 것과 같습니다. 이 코드는 카메라가 로봇에 거꾸로 장착된 환경을 전제로 합니다. 카메라 영상이 정상 방향이라면 이 코드를 제거해야 합니다. 실제 시스템에서는 다음과 같이 파라미터로 만드는 것이 좋습니다. 17) ArUco 마커 검출 먼저 컬러 영상을 흑백 영상으로 변환합니다. 최신 OpenCV에서는 다음 코드가 실행됩니다. … Read more