Model Spawn, Gazebo와 RViz 연동
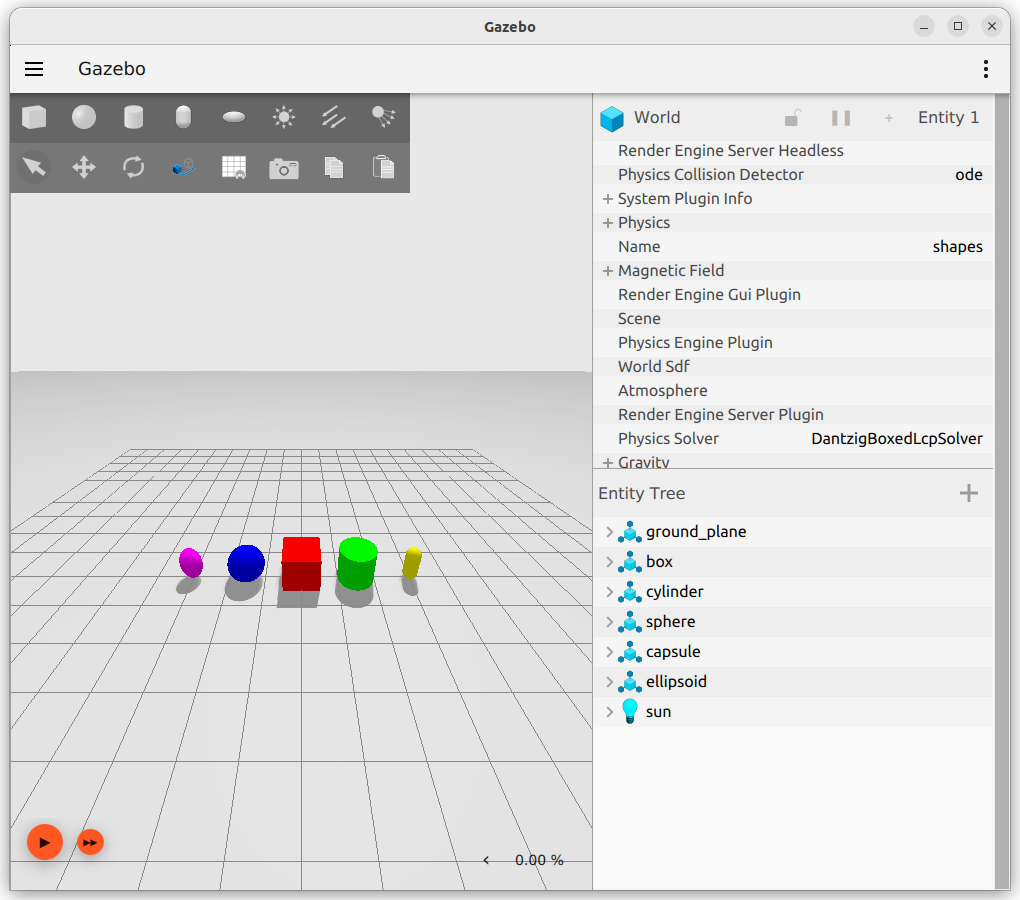
1. Model Spawn이란? Model Spawn은 Gazebo 시뮬레이션 월드 안에 로봇 모델을 동적으로 생성하는 작업입니다. 쉽게 말하면 다음과 같습니다. ROS 2에서 Gazebo Classic을 사용할 때는 보통 gazebo_ros spawn_entity.py를 사용하고, 최신 Gazebo Sim 계열에서는 ros_gz_sim create 또는 ros_gz_spawn_model.launch.py를 사용합니다. 2. 실습 목표 이번 실습의 최종 목표는 다음과 같습니다. 완성하면 다음 명령 하나로 Gazebo에 모바일 로봇을 띄울 수 … Read more