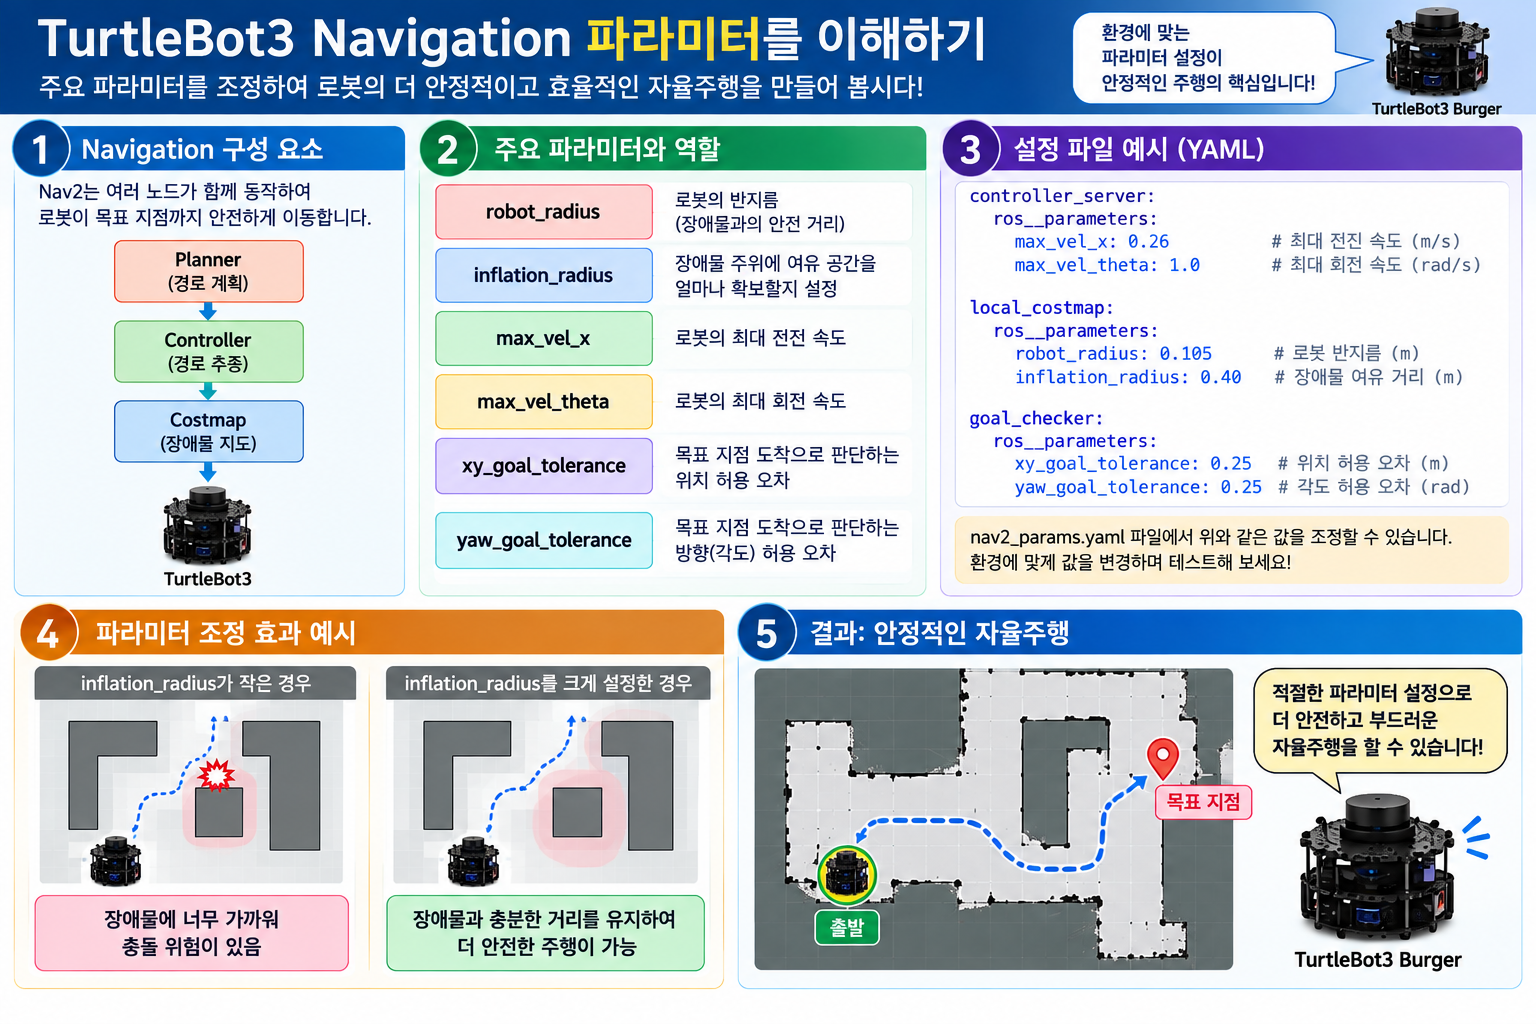
Navigation 파라미터
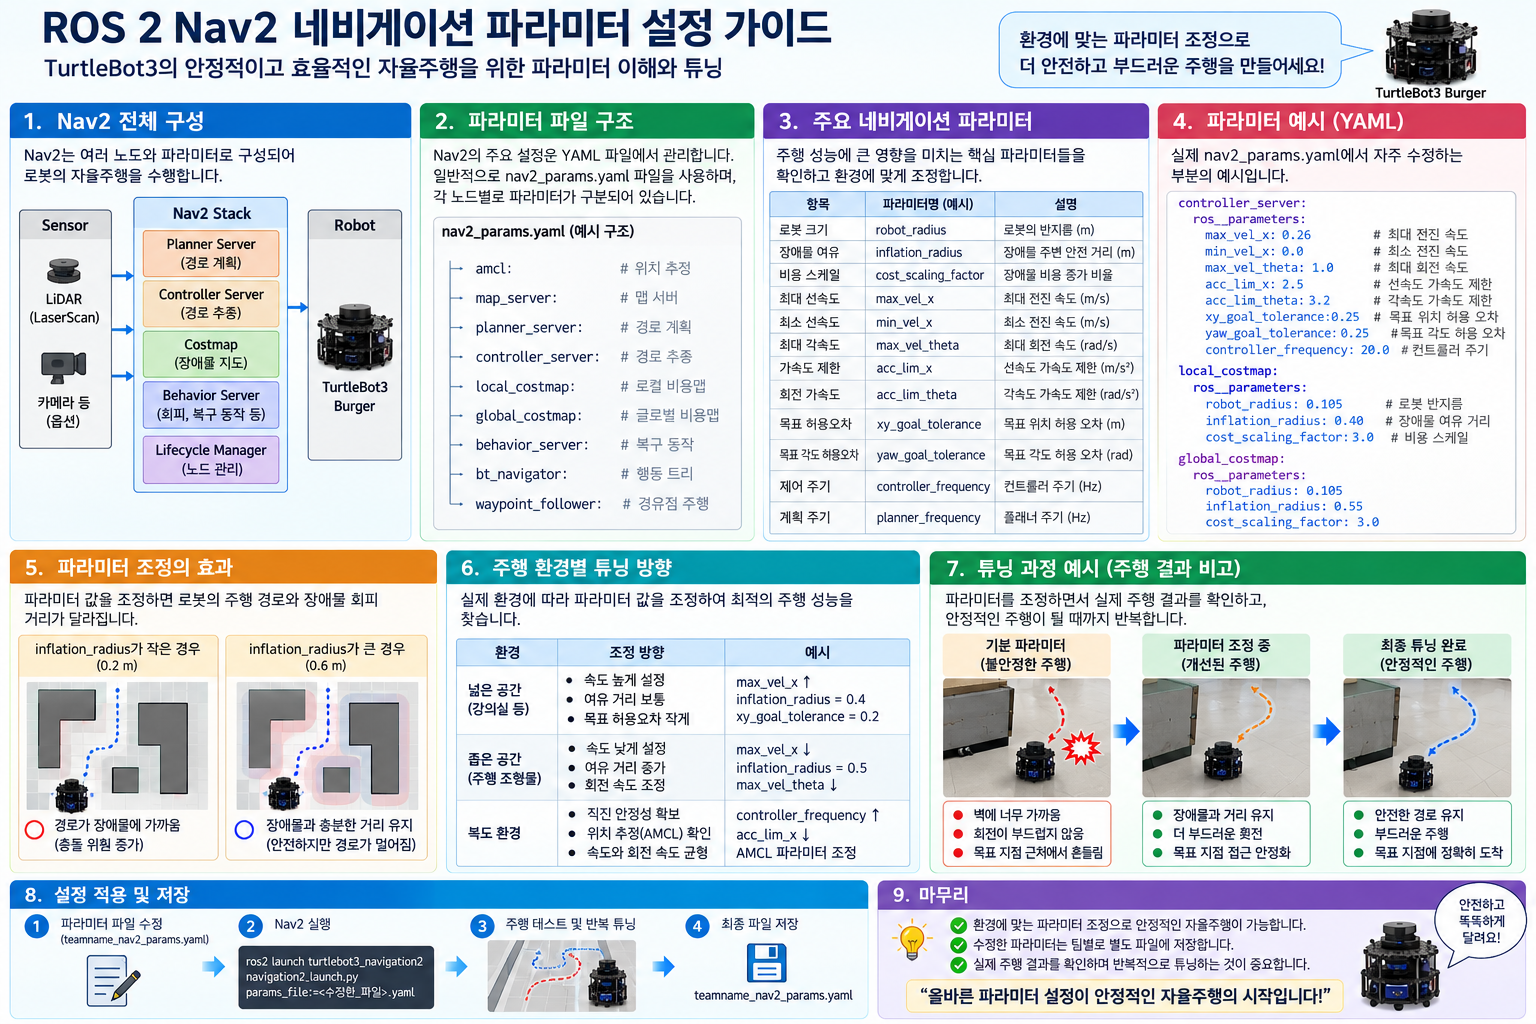
1. TurtleBot3 소스 설치 ROBOTIS의 Git 사이트에 접속하여 ROS2 humble용 TurtleBot3 소스를 다운로드 합니다. 의존성이 필요한 경우 설치합니다. 빌드를 수행합니다. workspace를 활성화 합니다. 아래의 명령으로 어떤 패키지가 사용되는지를 확인합니다. 반대로 이렇게 나오면 apt 설치본이 사용 중입니다. 2. TurtleBot3 Navigation 파라미터를 이해해야 하는 이유 TurtleBot3에서 Navigation을 실행하면 로봇은 단순히 목적지를 향해 움직이는 것이 아닙니다. 로봇은 먼저 … Read more