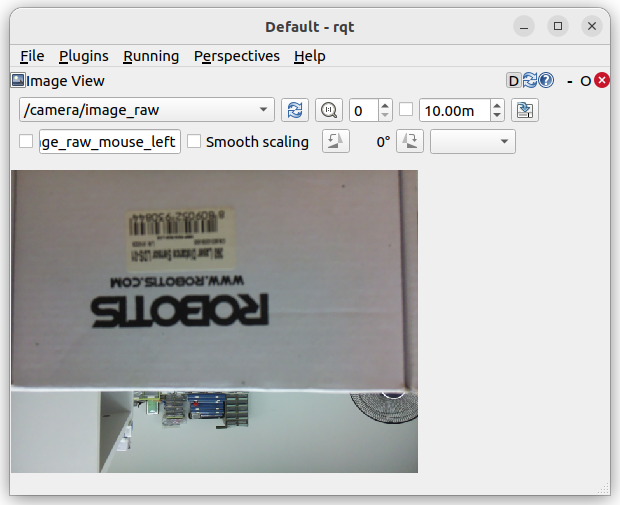
TurtleBot3 Burger에 Raspberry Pi Camera Module 2 설정하기
1. TurtleBot3 SBC 기본 ROS 2 환경 확인 먼저 TurtleBot3 SBC에 SSH로 접속합니다. Remote PC에서 다음과 같이 접속합니다. 예를 들어 Raspberry Pi IP가 192.168.0.20이면 다음과 같이 접속합니다. 접속 후 ROS 2 Humble 환경이 정상적으로 잡혀 있는지 확인합니다. 다음과 비슷한 값이 보여야 합니다. 만약 ROS_DISTRO=humble이 보이지 않는다면 다음 명령으로 ROS 2 환경을 적용합니다. TurtleBot3 워크스페이스까지 사용 … Read more