ROS 2 Python Topic 실습 : RobotStatus 메시지로 로봇 상태 주고받기
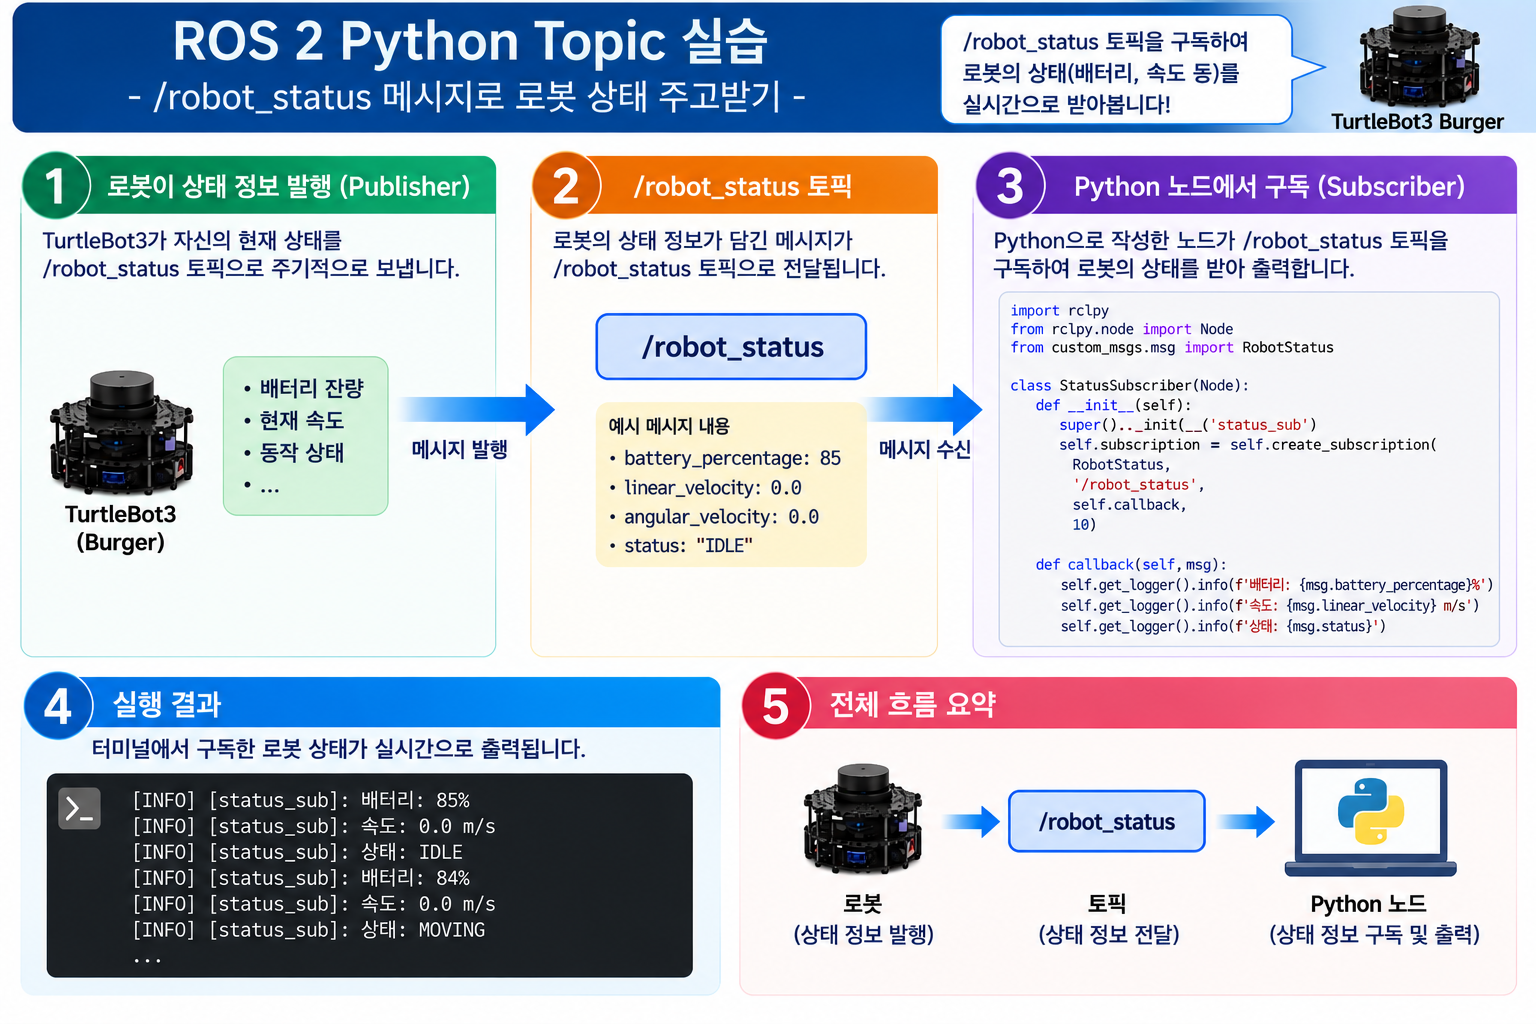
1. 최종 목표 이번 실습에서 만들 구조는 다음과 같습니다. 전체 동작 흐름은 다음과 같습니다. Publisher는 로봇 상태를 보냅니다. Subscriber는 이 메시지를 받아서 출력합니다. 2. 워크스페이스 생성 먼저 ROS 2 워크스페이스를 만듭니다. 현재 구조는 이렇게 됩니다. 3. msg 폴더 생성 RobotStatus.msg 파일을 넣을 msg 폴더를 만듭니다. 4. RobotStatus.msg 작성 파일을 생성합니다. 내용은 다음과 같이 작성합니다. 각 … Read more