ROS 2 C++ Action Server / Client 실습 #2
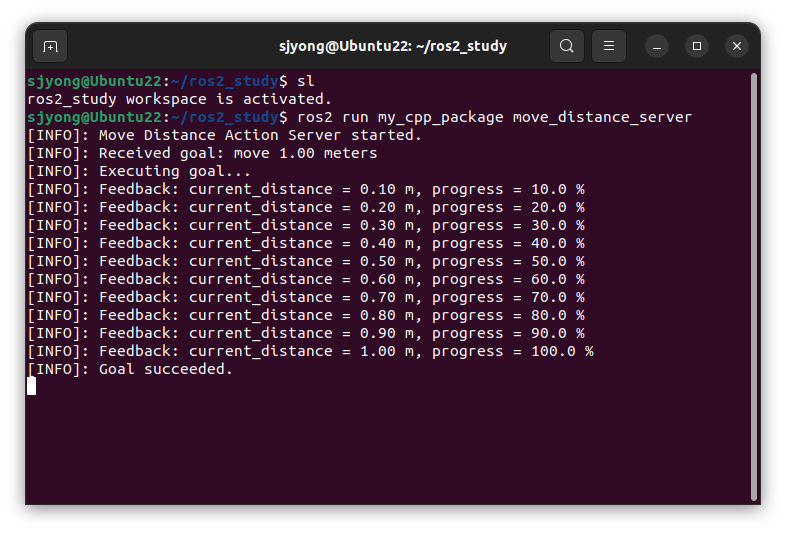
7. Action Client 작성 파일 생성: 내용: 8. MoveDistance Action Client 소스 분석 1) 전체 역할 이 노드는 /move_distance Action Server에 접속한 뒤, 목표 이동 거리 값을 Goal로 전송합니다. 서버가 Goal을 수락하면 실행이 시작되고, 클라이언트는 실행 중 다음 정보를 계속 받습니다. 서버가 목표 거리에 도달하면 최종 결과를 받아 출력하고 노드를 종료합니다. 전체 흐름은 다음과 같습니다. … Read more