C++ ROS 2 패키지 생성하기
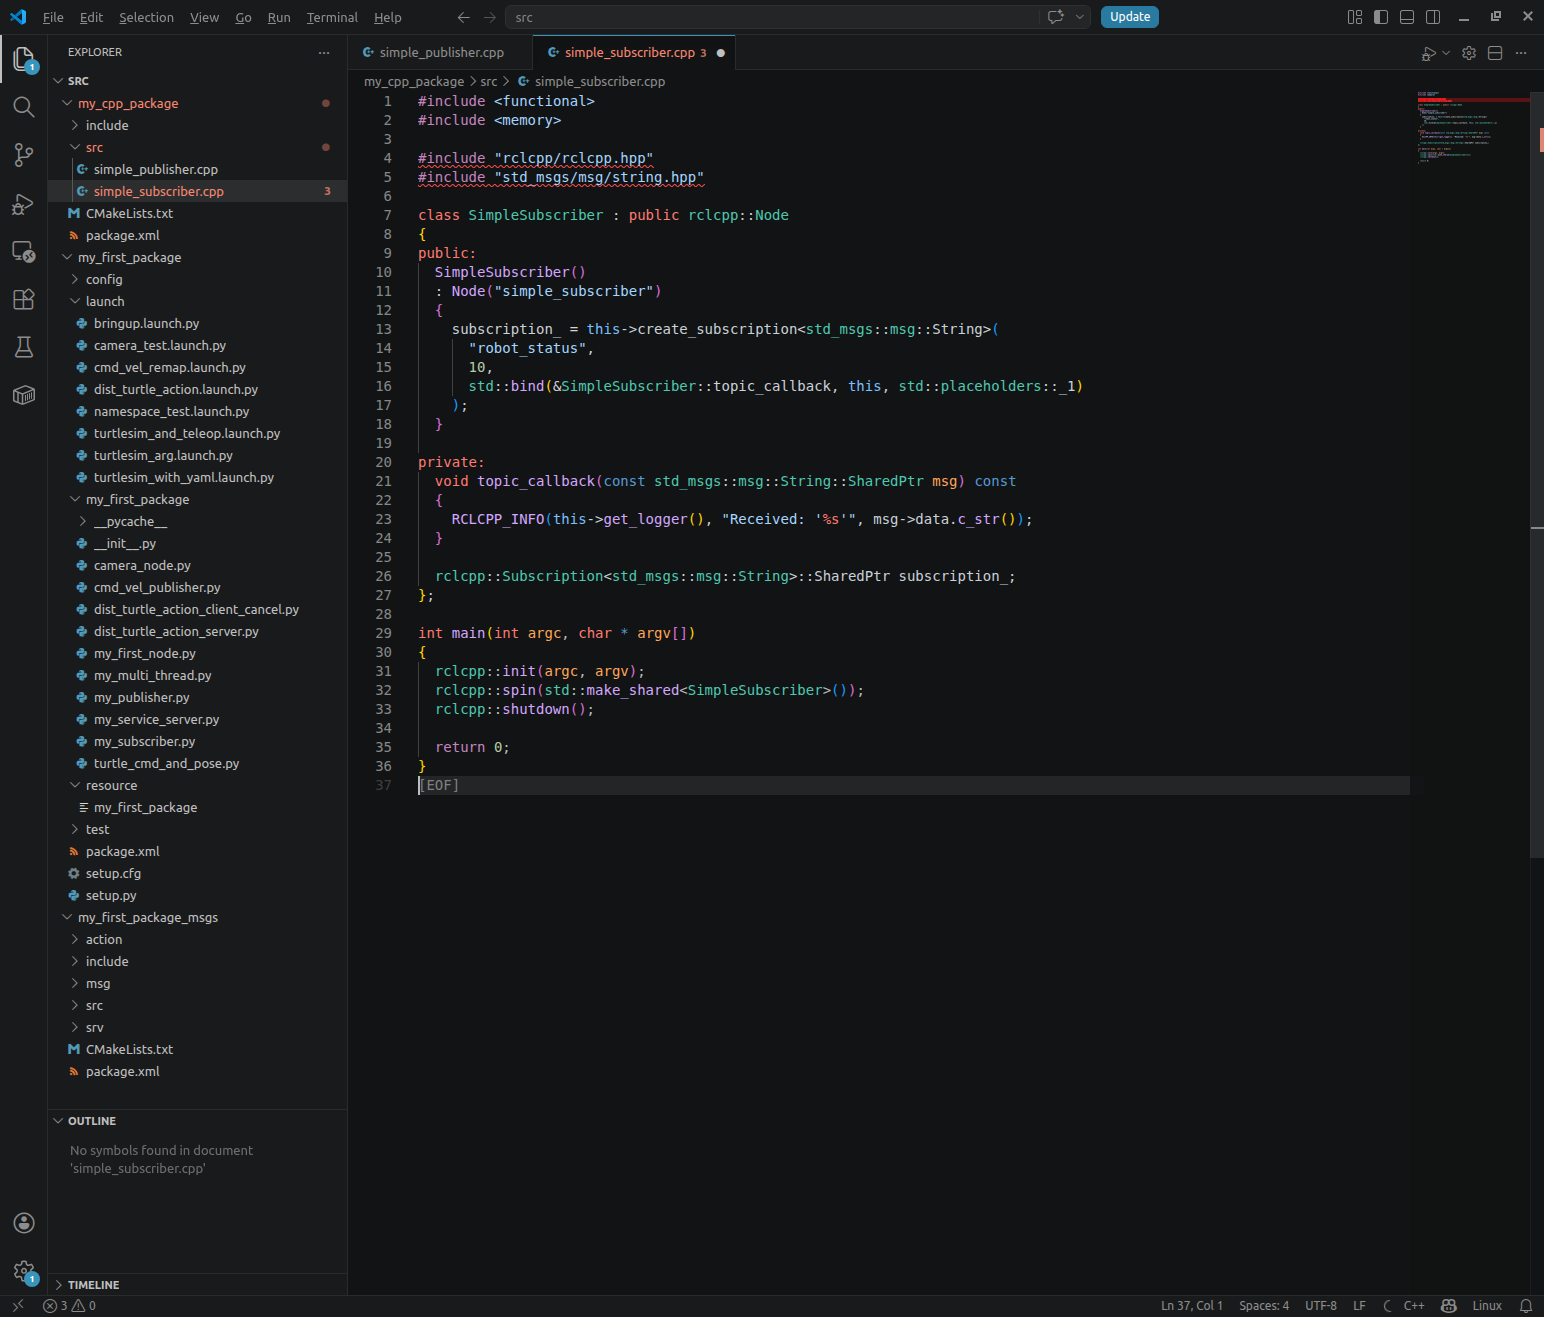
1. 개요 이번 실습에서는 ROS 2 Humble 환경에서 C++ 패키지를 생성하고, Publisher 노드와 Subscriber 노드를 작성한 뒤 빌드하고 실행하는 과정을 진행합니다. 이번 실습에서 사용할 패키지 이름은 다음과 같습니다. 실습 목표는 다음과 같습니다. 2. 실습 환경 이 글은 다음 환경을 기준으로 합니다. ROS 2 Humble 환경을 불러옵니다. 3. C++ ROS 2 패키지 생성 src 폴더로 이동합니다. … Read more