C++ Service Client 작성 실습 : 모바일 로봇 긴급정지 요청 보내기
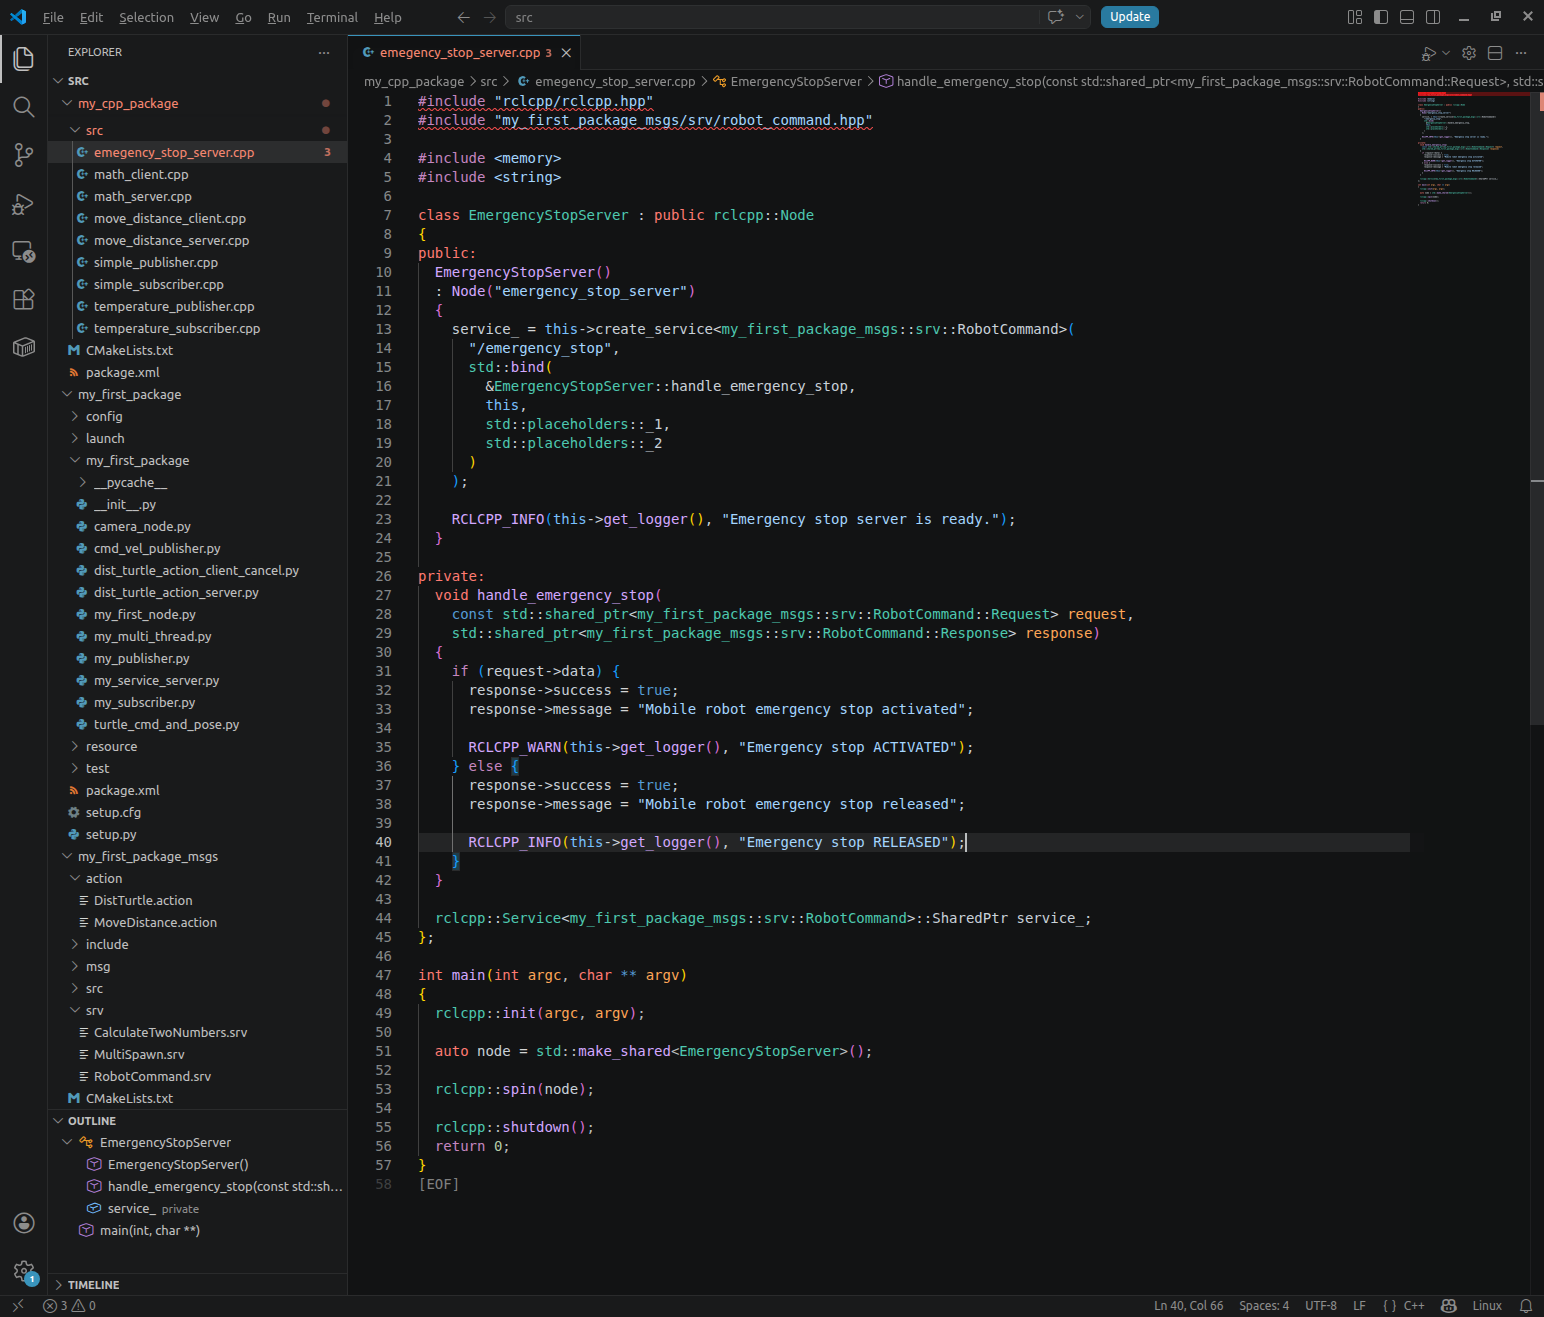
1. 실습 목표 이번 실습에서는 C++로 모바일 로봇의 긴급정지 서비스를 호출하는 구조를 작성합니다. 패키지는 이미 생성되어 있다고 가정합니다. 작성할 파일 구조는 다음과 같습니다. 실습 동작은 단순합니다. 클라이언트가 /emergency_stop 서비스에 요청을 보냅니다. 서버는 다음과 같이 응답합니다. 이번 실습에서는 기본 std_srvs가 아니라, 이미 정의된 사용자 인터페이스 패키지인 my_first_package_msgs를 사용합니다. 2. 작업 공간 확인 작업 공간은 ros2_study를 사용합니다. … Read more