WBS란 무엇인가? TurtleBot3 ROS 2 프로젝트 적용 사례
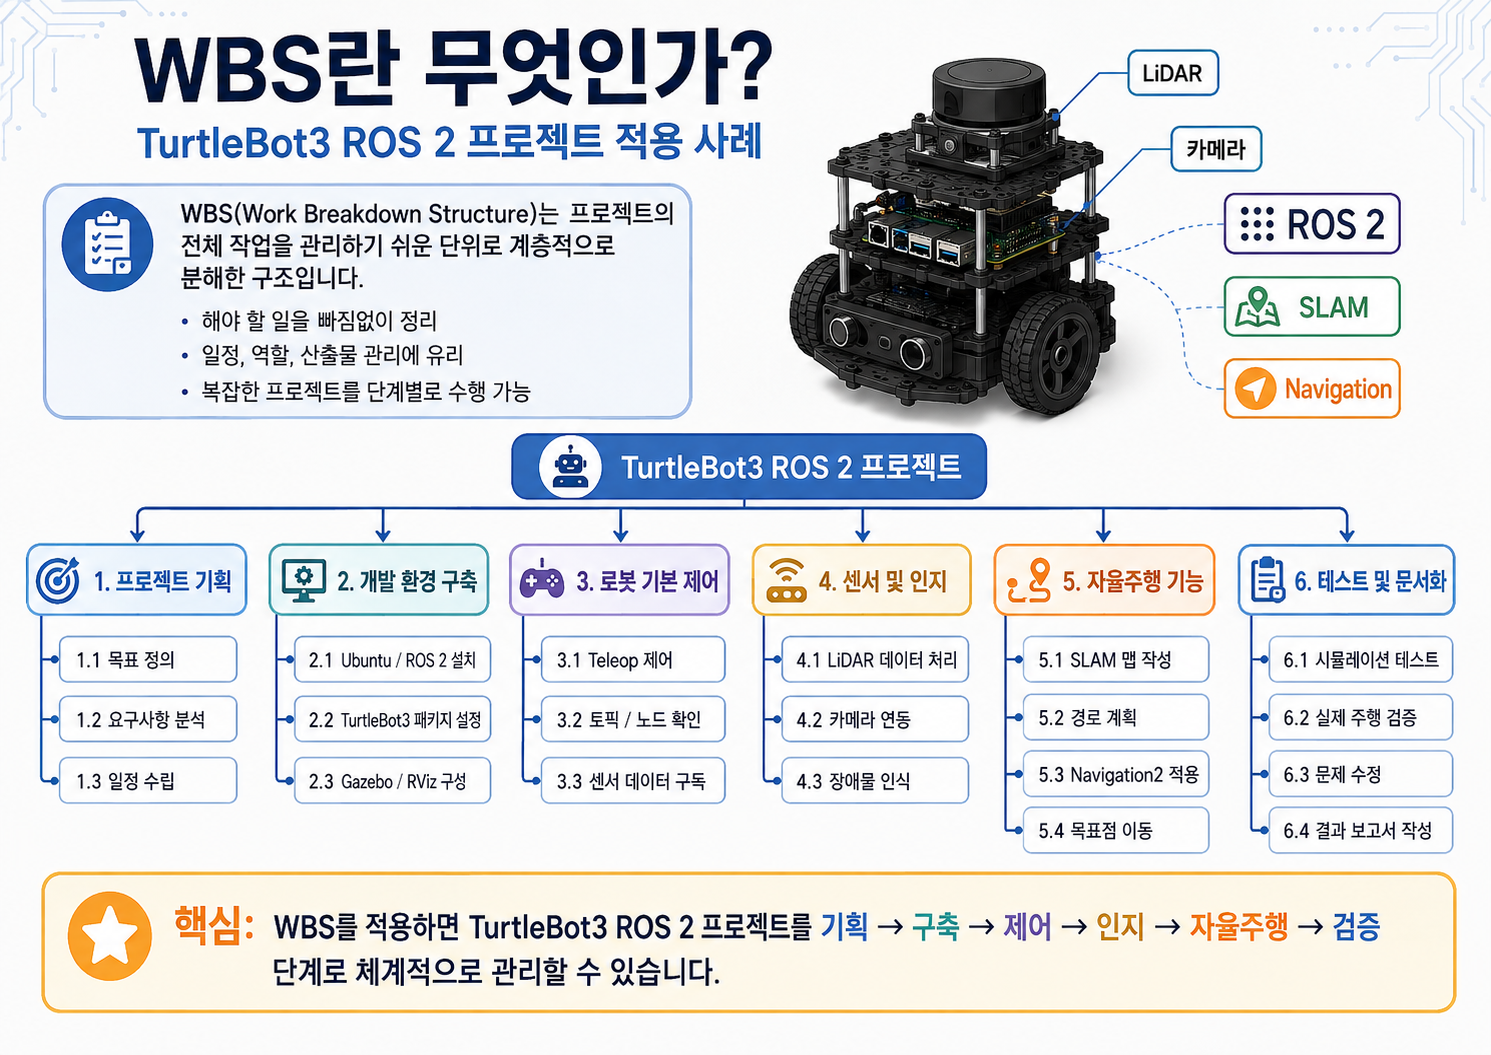
ROS 2 기반 이동 로봇 프로젝트를 진행하다 보면 처음에는 해야 할 일이 비교적 단순해 보입니다. TurtleBot3를 구동하고, SLAM으로 지도를 만들고, Navigation2로 목적지까지 이동시키면 기본적인 자율주행 로봇이 완성될 것처럼 보입니다. 그러나 실제 서비스 로봇을 개발하려면 다음과 같은 작업이 추가됩니다. 이 작업들을 단순한 할 일 목록으로 관리하면 개발 후반에 기능 누락, 담당자 충돌, 시험 부족, 문서 미작성 … Read more