PyQt로 Waypoint/Trajectory 선택 주행 GUI 만들기
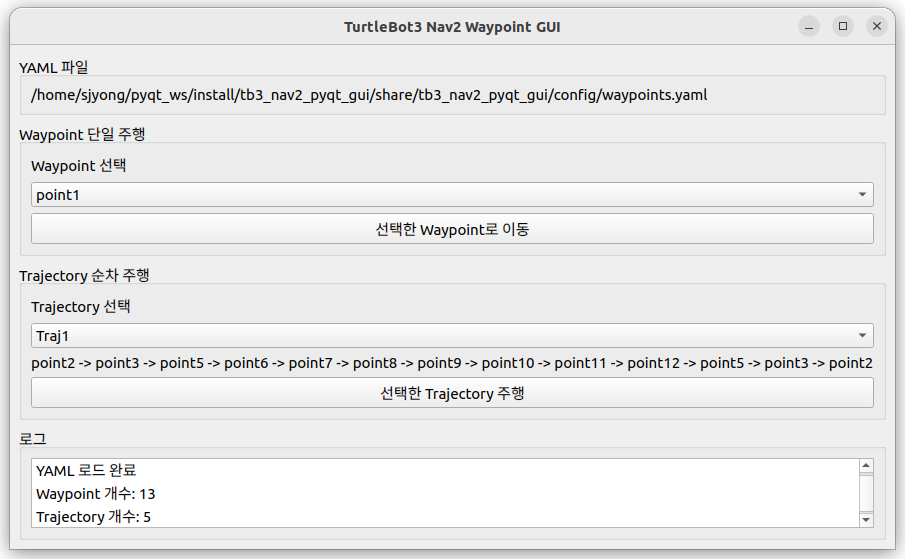
1. 개요 이번 실습에서는 Ubuntu 22.04 Server가 설치된 TurtleBot3 Burger에서 ROS 2 Humble과 Nav2를 사용해 waypoint와 trajectory를 선택 주행하는 PyQt GUI 프로그램을 만들겠습니다. YAML 파일에는 두 가지 정보가 들어 있습니다. Nav2 Humble에서 단일 목적지 이동은 NavigateToPose 액션을 사용하고, 여러 waypoint 순차 주행은 FollowWaypoints 액션을 사용합니다. FollowWaypoints의 goal은 geometry_msgs/PoseStamped[] 배열을 받기 때문에 YAML에 정의된 waypoint 이름들을 … Read more