ROS2 드라이버 소스에서 구분하는 주행 모드는 3개입니다.
- MODE_FOUR_DIFF : 4륜 차동 구동
- MODE_ACKERMANN : 스티어링/Ackermann 구동
- MODE_MCNAMU : 메카넘 휠 구동
- 무한궤도(Track)는 별도의 모드가 아니라
MODE_FOUR_DIFF와 동일한 차동 구동 방식으로 처리됩니다.
AgileX 공식 LIMO Pro 매뉴얼에서도 Track 모드는 four-wheel differential과 동일한 방식의 slip/skid steering을 사용한다고 설명합니다. 즉 ROS 측에서는 4륜 차동과 무한궤도를 구분할 필요가 없습니다.
1. 가장 먼저 볼 곳: 주행 모드 정의
파일:
limo_ros2/limo_base/include/limo_base/limo_protocol.h97~102행:
enum {
    MODE_FOUR_DIFF = 0x00,
    MODE_ACKERMANN = 0x01,
    MODE_MCNAMU = 0x02,
    MODE_UNKNOWN = 0xff,
};
이 부분이 전체 주행 모드의 기준입니다.
| 값 | 모드 | 실제 의미 |
|---|---|---|
0x00 | MODE_FOUR_DIFF | 4륜 차동 + 무한궤도 |
0x01 | MODE_ACKERMANN | 전륜 스티어링 |
0x02 | MODE_MCNAMU | 메카넘 휠 |
0xFF | MODE_UNKNOWN | 알 수 없음 |
특히 중요한 점은 MODE_TRACK이 존재하지 않는다는 것입니다.
2. 가장 중요한 부분: /cmd_vel을 모드별로 처리하는 곳
실질적으로 가장 참고해야 할 함수입니다.
파일:
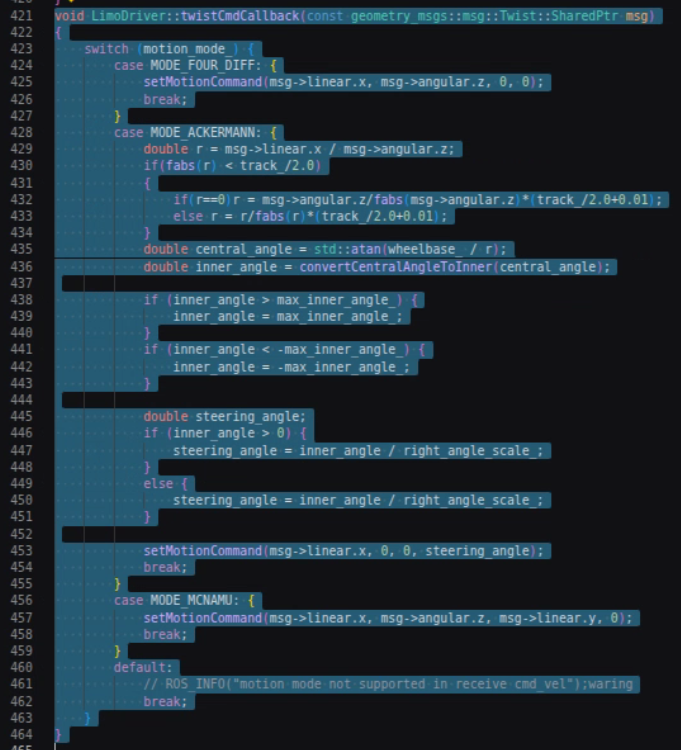
limo_ros2/limo_base/src/limo_driver.cpp421~464행:
void LimoDriver::twistCmdCallback(
    const geometry_msgs::msg::Twist::SharedPtr msg)
{
    switch (motion_mode_) {

        case MODE_FOUR_DIFF: {
            setMotionCommand(
                msg->linear.x,
                msg->angular.z,
                0,
                0);
            break;
        }

        case MODE_ACKERMANN: {

            double r =
                msg->linear.x /
                msg->angular.z;

            ...

            double central_angle =
                std::atan(wheelbase_ / r);

            double inner_angle =
                convertCentralAngleToInner(
                    central_angle);

            ...

            setMotionCommand(
                msg->linear.x,
                0,
                0,
                steering_angle);

            break;
        }

        case MODE_MCNAMU: {

            setMotionCommand(
                msg->linear.x,
                msg->angular.z,
                msg->linear.y,
                0);

            break;
        }

        default:
            break;
    }
}
이 함수가 사실상 LIMO의 주행 모드별 ROS2 운동학 인터페이스의 핵심입니다.
3. 4륜 차동 구동
위치는:
limo_driver.cpp
421~427행
핵심:
case MODE_FOUR_DIFF: {

    setMotionCommand(
        msg->linear.x,
        msg->angular.z,
        0,
        0);

    break;
}
즉 ROS2에서는
/cmd_vel

linear.x  → 전진/후진
angular.z → 좌/우 회전
만 사용합니다.
개념적으로:
             +X
              ↑

        FL          FR
         O          O

         O          O
        RL          RR


linear.x > 0

        ↑          ↑
        ↑          ↑


angular.z > 0

        ↓          ↑
        ↓          ↑
따라서 차동/스키드 스티어링입니다.
4. 무한궤도 구동은 어디인가?
여기가 중요한 부분입니다.
소스에는:
MODE_TRACK이 없습니다.
무한궤도는 다음 코드를 그대로 사용합니다.
case MODE_FOUR_DIFF:왜냐하면 Track의 운동학 자체가 4륜 차동과 동일하기 때문입니다.
Track motion mode는 좌우 트랙의 상대 속도로 방향을 제어하며, four-wheel differential과 동일하게 slide steering을 사용합니다.
따라서:
4륜 차동
        │
        ├── MODE_FOUR_DIFF
        │
        └── linear.x + angular.z
              ▲
              │
무한궤도 ──────┘
입니다.
즉 무한궤도를 장착해도 ROS 코드는:
setMotionCommand(
    msg->linear.x,
    msg->angular.z,
    0,
    0);
그대로입니다.
5. Ackermann / 스티어링 구동
파일:
limo_ros2/limo_base/src/limo_driver.cpp428~455행:
case MODE_ACKERMANN: {

    double r =
        msg->linear.x /
        msg->angular.z;

    if(fabs(r) < track_/2.0)
    {
        ...
    }

    double central_angle =
        std::atan(wheelbase_ / r);

    double inner_angle =
        convertCentralAngleToInner(
            central_angle);

    if (inner_angle > max_inner_angle_)
        inner_angle = max_inner_angle_;

    if (inner_angle < -max_inner_angle_)
        inner_angle = -max_inner_angle_;

    double steering_angle;

    if (inner_angle > 0) {
        steering_angle =
            inner_angle /
            right_angle_scale_;
    }
    else {
        steering_angle =
            inner_angle /
            right_angle_scale_;
    }

    setMotionCommand(
        msg->linear.x,
        0,
        0,
        steering_angle);

    break;
}
여기서는 /cmd_vel의
linear.x
angular.z
를 바로 보내지 않습니다.
먼저 회전 반경:
r = linear.x / angular.z;를 계산합니다.
그리고 Ackermann steering angle을 계산합니다.
cmd_vel

linear.x ─────────┐
                                   │
angular.z ──> 회전반경 r │
              │                  │
              ↓                  │
        central_angle          │
              │                  │
              ↓                  │
         inner_angle           │
              │                  │
              ↓                  │
      steering_angle          │
              │                  │
              ▼                  ▼
            LIMO 하부 컨트롤러
6. Ackermann 각도 변환 함수
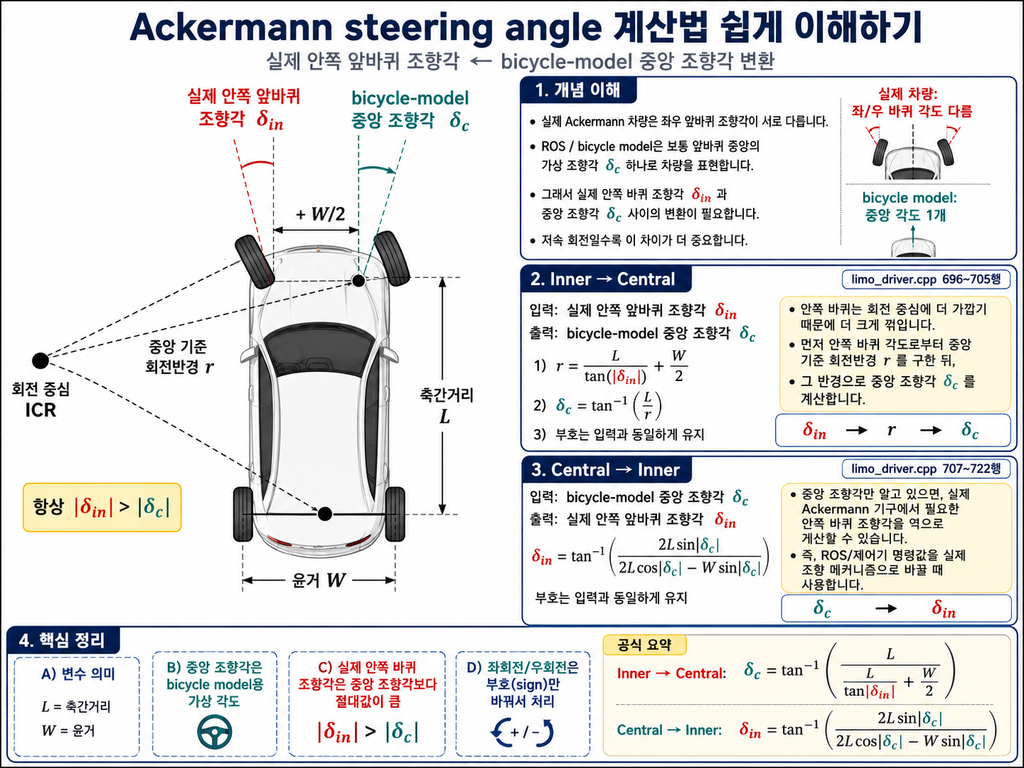
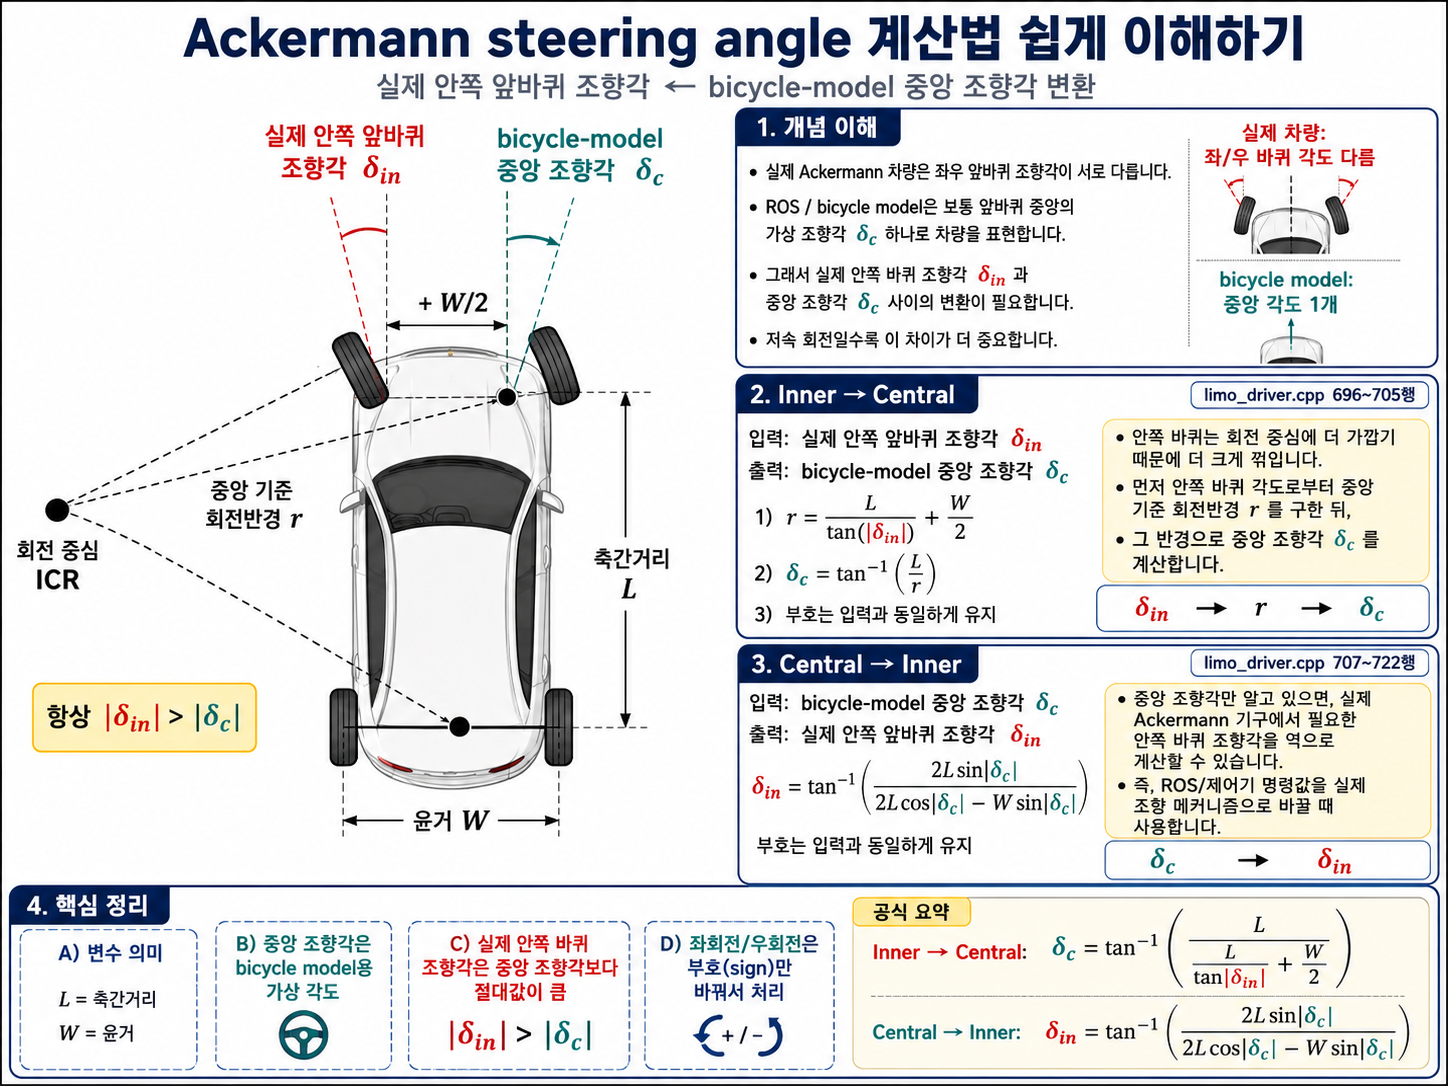
central_angle= 차량 중심축 기준의 가상 조향각inner_angle= 실제 회전 시 안쪽 바퀴의 조향각- Ackermann 구조에서는 회전할 때 안쪽 바퀴가 바깥쪽 바퀴보다 더 많이 꺾입니다.
- 따라서 일반적으로
|inner_angle| > |central_angle| > |outer_angle|
입니다.
같은 파일의 아래쪽도 반드시 참고하셔야 합니다.
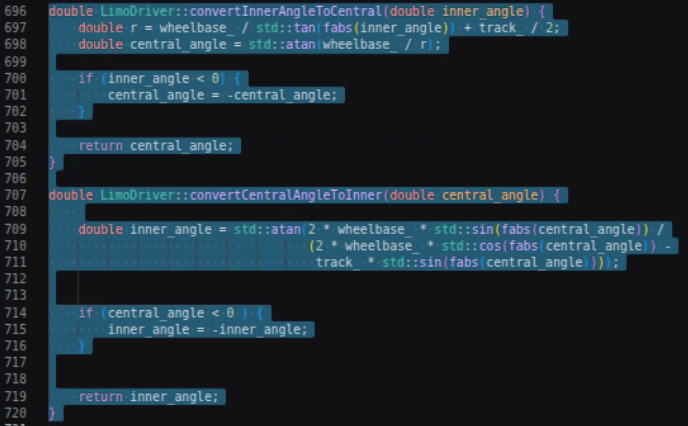
Inner → Central
실제 안쪽 앞바퀴의 조향각으로부터 차량의 bicycle-model 기준 중앙 조향각을 계산하는 함수입니다.
limo_driver.cpp
696~705행
double LimoDriver::convertInnerAngleToCentral(
double inner_angle)
{
double r = wheelbase_ / std::tan(fabs(inner_angle)) + track_ / 2;
double central_angle = std::atan(wheelbase_ / r);
if (inner_angle < 0) {
central_angle = -central_angle;
}
return central_angle;
}Central → Inner
ROS/차량 모델에서 사용되는 중앙 조향각을 실제 Ackermann 기구에서 필요한 안쪽 바퀴 조향각으로 변환하는 함수입니다.
limo_driver.cpp
707~722행
double LimoDriver::convertCentralAngleToInner(
double central_angle)
{
double inner_angle =
std::atan(
2 * wheelbase_ *
std::sin(fabs(central_angle))
/
(
2 * wheelbase_ *
std::cos(fabs(central_angle))
-
track_ *
std::sin(fabs(central_angle))
)
);
if (central_angle < 0) {
inner_angle =
-inner_angle;
}
return inner_angle;
}Ackermann 로봇을 직접 구현하실 계획이라면 이 두 함수는 꽤 중요한 참고 부분입니다.
7. Ackermann 차량 파라미터
파일:
limo_ros2/limo_base/include/limo_base/limo_driver.h127~131행 부근:
static constexpr double max_inner_angle_
    = 0.48869;   // 28 degree

static constexpr double track_
    = 0.172;     // 좌우 휠 간 거리

static constexpr double wheelbase_
    = 0.2;       // 앞뒤 휠 간 거리
즉:
                 wheelbase = 0.2 m
            <-------------------->

                FL            FR
                  O----------O
                  |          |
                  |          |
                  |          |    track
                  |          |    0.172 m
                  |          |
                  O----------O
                RL            RR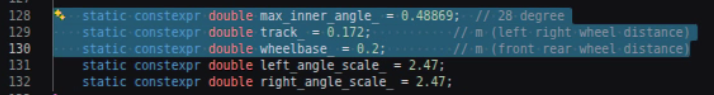
Ackermann 계산을 다른 로봇에 이식할 경우 이 값은 반드시 실제 차량 치수에 맞춰 변경해야 합니다.
8. 메카넘 휠
메카넘 모드는 아주 명확합니다.
limo_driver.cpp
456~459행
case MODE_MCNAMU: {
setMotionCommand(
msg->linear.x,
msg->angular.z,
msg->linear.y,
0);
break;
}즉:
linear.x  → 전진/후진
linear.y  → 좌/우 횡이동
angular.z → 회전
입니다.
그래서 메카넘은 ROS 표준 Twist를 거의 그대로 사용합니다.
geometry_msgs/Twist
       │
       ├── linear.x  → VX
       │
       ├── linear.y  → VY
       │
       └── angular.z → WZ
예를 들어:
ros2 topic pub /cmd_vel geometry_msgs/msg/Twist \
"{linear: {x: 0.0, y: 0.3, z: 0.0},
  angular: {x: 0.0, y: 0.0, z: 0.0}}"
이면 메카넘 모드에서 옆으로 이동할 수 있는 구조입니다.
9. 최종 명령을 LIMO MCU에 보내는 곳
모드별 계산이 끝나면 모두 이 함수로 모입니다.
파일:
limo_ros2/limo_base/src/limo_driver.cpp385~404행:
void LimoDriver::setMotionCommand(
    double linear_vel,
    double angular_vel,
    double lateral_velocity,
    double steering_angle)
{
    LimoFrame frame;

    frame.id =
        MSG_MOTION_COMMAND_ID;

    int16_t linear_cmd =
        linear_vel * 1000;

    int16_t angular_cmd =
        angular_vel * 1000;

    int16_t lateral_cmd =
        lateral_velocity * 1000;

    int16_t steering_cmd =
        steering_angle * 1000;

    frame.data[0] =
        static_cast<uint8_t>(
            linear_cmd >> 8);

    frame.data[1] =
        static_cast<uint8_t>(
            linear_cmd & 0x00ff);

    frame.data[2] =
        static_cast<uint8_t>(
            angular_cmd >> 8);

    frame.data[3] =
        static_cast<uint8_t>(
            angular_cmd & 0x00ff);

    frame.data[4] =
        static_cast<uint8_t>(
            lateral_cmd >> 8);

    frame.data[5] =
        static_cast<uint8_t>(
            lateral_cmd & 0x00ff);

    frame.data[6] =
        static_cast<uint8_t>(
            steering_cmd >> 8);

    frame.data[7] =
        static_cast<uint8_t>(
            steering_cmd & 0x00ff);

    sendFrame(frame);
}
8바이트 구조를 보면 더 명확합니다.
MSG_MOTION_COMMAND_ID = 0x111

+--------+--------+----------------------+
| Byte   | 값     | 의미                 |
+--------+--------+----------------------+
| 0~1    | VX     | 전진 속도            |
| 2~3    | WZ     | 회전 각속도          |
| 4~5    | VY     | 횡방향 속도          |
| 6~7    | STEER  | 스티어링 각도        |
+--------+--------+----------------------+
즉 LIMO ROS2 드라이버는 하부 MCU에 개별 휠 RPM을 직접 보내지 않습니다.
이 부분이 중요합니다.
ROS2

/cmd_vel
   ↓
twistCmdCallback()
   ↓
주행모드별 운동학 변환
   ↓
setMotionCommand()
   ↓
VX / WZ / VY / steering
   ↓
Serial 460800 bps
   ↓
LIMO 하부 MCU
   ↓
각 모터 속도 계산
   ↓
4개 허브모터
따라서 4개의 휠 RPM을 계산하는 코드는 이 ROS2 소스 안에 없습니다.
그 부분은 LIMO 본체 하부 MCU firmware 내부에 있습니다.
10. 현재 주행 모드를 어디서 알아오는가
이 부분도 상당히 중요합니다.
limo_driver.cpp
254~269행
case MSG_SYSTEM_STATE_ID: {
uint8_t vehicle_state =
frame.data[0];
uint8_t control_mode =
frame.data[1];
...
if (!use_mcnamu_) {
motion_mode_ =
frame.data[6];
}
publishLimoState(
frame.stamp,
vehicle_state,
control_mode,
battervyoltage,
error_code,
motion_mode_);
break;
}즉 하부 제어기로부터:
MSG_SYSTEM_STATE_ID = 0x211메시지가 들어오고,
frame.data[6]가 현재 motion mode입니다.
구조는 대략:
LIMO MCU
   │
   │ MSG_SYSTEM_STATE_ID
   ▼
serial
   │
   ▼
parseFrame()
   │
   └── frame.data[6]
             │
             ▼
        motion_mode_
             │
             ▼
       twistCmdCallback()
             │
      ┌──────┼─────────┐
      ▼      ▼         ▼
   4DIFF    ACK       MCNAMU
입니다.
11. /limo_status에서도 확인 가능
메시지:
limo_ros2/limo_msgs/msg/LimoStatus.msg내용:
std_msgs/Header header

uint8 vehicle_state
uint8 control_mode
float64 battery_voltage
uint16 error_code
uint8 motion_mode
그리고:
status_msg.motion_mode =
    motion_mode_;
로 발행합니다.
따라서 실제 LIMO에서:
ros2 topic echo /limo_status를 보면 현재 모드를 확인할 수 있습니다.
일반적으로:
motion_mode: 0→ 4륜 차동 또는 무한궤도
motion_mode: 1→ Ackermann
motion_mode: 2→ Mecanum
으로 보면 됩니다.
12. 메카넘 모드를 강제로 지정하는 부분
생성자도 보셔야 합니다.
limo_driver.cpp
36~64행
use_mcnamu_ =
this->declare_parameter<bool>(
"use_mcnamu",
false);
...
if(use_mcnamu_) {
motion_mode_ =
MODE_MCNAMU;
}그리고 상태를 받을 때:
if (!use_mcnamu_) {
    motion_mode_ =
        frame.data[6];
}
즉:
use_mcnamu = false
     │
     └─ MCU가 알려주는 mode 사용


use_mcnamu = true
     │
     └─ 강제로 MODE_MCNAMU 사용
구조입니다.
limo_ros2/limo_base/launch/limo_base_mecanum.launch.py에는 'use_mcnamu‘: True로 설정되어 있습니다.
이 launch 파일을 사용할 수 있습니다.
13. Odometry도 모드별로 따로 계산
명령 쪽만 볼 것이 아니라 Odometry 쪽도 참고할 가치가 큽니다.
limo_driver.cpp
530~626행
핵심:
switch (motion_mode_) {

case MODE_FOUR_DIFF:

    vx = linear_velocity;
    vy = 0;
    wz = angular_velocity;

    break;


case MODE_ACKERMANN:

    ...
    wz = linear_velocity / r;

    vx =
        linear_velocity *
        std::cos(central_angle);

    vy =
        linear_velocity *
        std::sin(central_angle);

    break;


case MODE_MCNAMU:

    vx = linear_velocity;
    vy = lateral_velocity;
    wz = angular_velocity;

    break;
}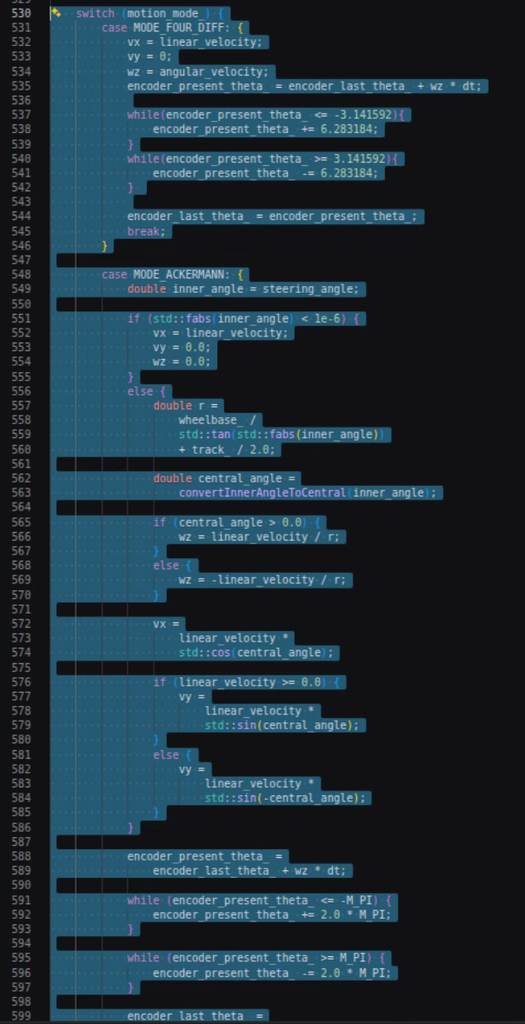
따라서 각 모드별 참고할 곳은 크게 두 군데입니다.
명령 운동학
twistCmdCallback()
    ↓
/cmd_vel → 차량 명령


Odometry 운동학
publishOdometry()
    ↓
차량 피드백 → /odom
둘을 같이 보셔야 합니다.
14. URDF에서 참고할 곳
물리 구조를 참고하려면 다음 파일도 보시면 됩니다.
4륜 차동
limo_ros2/limo_description/urdf/
    limo_four_diff.xacro
65~79행:
front_left
front_right
rear_left
rear_right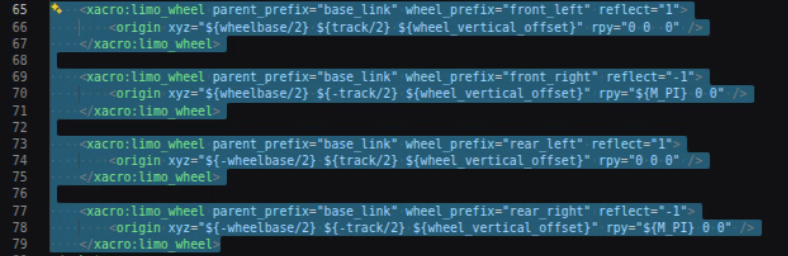
4개 휠 배치가 있습니다.
Ackermann
limo_ros2/limo_description/urdf/
    limo_steering_hinge.xacro
4~122행:
<xacro:limo_left_steering_hinge ... />

<xacro:limo_right_steering_hinge ... />
전륜 조향 구조입니다.
26~34행:
<joint
    name="${wheel_prefix}_wheel"
    type="revolute">

    <axis xyz="0 0 1" />

    <limit
        lower="-0.523598767"
        upper="0.523598767"
        effort="5"
        velocity="0.5" />
</joint>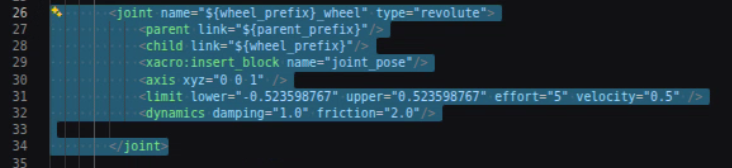
실제 조향 joint 범위를 볼 수 있습니다.
15. Gazebo의 4륜 차동 구조
limo_description/urdf/limo_four_diff.gazebo58~76행에 아주 좋은 참고 코드가 있습니다.
현재는 주석 처리되어 있지만:
<plugin
    name="four_diff_controller"
    filename="libgazebo_ros_skid_steer_drive.so">

    <leftFrontJoint>
        front_left_wheel
    </leftFrontJoint>

    <rightFrontJoint>
        front_right_wheel
    </rightFrontJoint>

    <leftRearJoint>
        rear_left_wheel
    </leftRearJoint>

    <rightRearJoint>
        rear_right_wheel
    </rightRearJoint>

    <wheelSeparation>
        0.172
    </wheelSeparation>

    <wheelDiameter>
        0.09
    </wheelDiameter>

    <commandTopic>
        cmd_vel
    </commandTopic>

</plugin>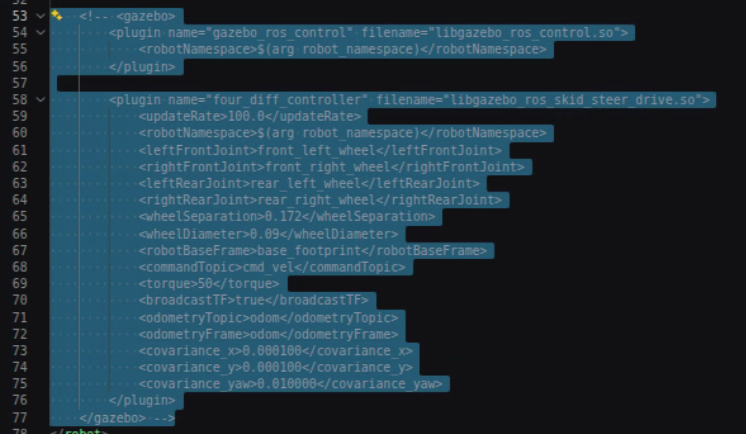
이 부분은 4륜 차동/무한궤도 구현을 직접 만들 때 매우 좋은 참고 자료입니다.
특히:
libgazebo_ros_skid_steer_drive.so라는 이름 자체가 LIMO의 four-diff와 track이 skid steering 계열이라는 것을 보여줍니다.
16. Ackermann Gazebo도 참고 가치가 높음
파일:
limo_description/urdf/limo_ackerman.gazebo32~52행:
<plugin
    name="four_diff_controller"
    filename="libgazebo_ros_ackerman.so">

    <leftFrontJoint>
        front_left_wheel
    </leftFrontJoint>

    <rightFrontJoint>
        front_right_wheel
    </rightFrontJoint>

    <leftRearJoint>
        rear_left_wheel
    </leftRearJoint>

    <rightRearJoint>
        rear_right_wheel
    </rightRearJoint>

    <leftHingeJoint>
        left_steering_hinge_wheel
    </leftHingeJoint>

    <rightHingeJoint>
        right_steering_hinge_wheel
    </rightHingeJoint>

</plugin>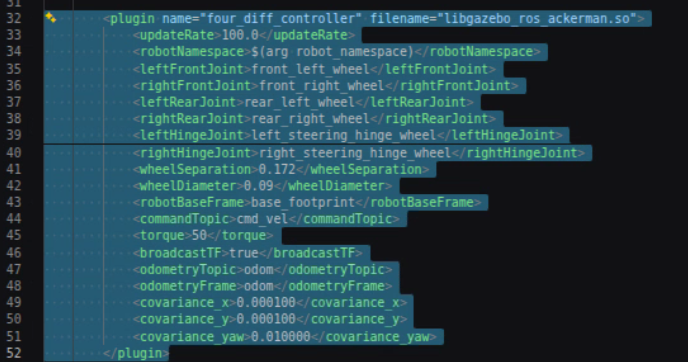
직접 4WS 또는 Ackermann 로봇을 개발하신다면 이 URDF 구조가 상당히 유용합니다.
17. 정리
구동모드의 구조를 한 장으로 보면 다음과 같습니다.
                    ROS2 /cmd_vel
                         │
                         ▼
               twistCmdCallback()
                         │
              motion_mode_ switch
                         │
       ┌─────────────────┼─────────────────┐
       │                 │                 │
       ▼                 ▼                 ▼
 MODE_FOUR_DIFF     MODE_ACKERMANN     MODE_MCNAMU
       │                 │                 │
  4륜 차동         Ackermann 계산       Mecanum
  무한궤도         steering_angle       VX,VY,WZ
       │                 │                 │
       └─────────────────┼─────────────────┘
                         ▼
                setMotionCommand()
                         │
                         ▼
              MSG_MOTION_COMMAND_ID
                     0x111
                         │
       ┌─────────┬───────┼─────────┐
       ▼         ▼       ▼         ▼
      VX        WZ      VY       STEER
    data0~1   data2~3 data4~5   data6~7
                         │
                         ▼
                  Serial 460800
                         │
                         ▼
                 LIMO 하부 MCU
                         │
                         ▼
                   4개 Hub Motor
따라서 다른 4륜/무한궤도/메카넘/Ackermann 로봇을 직접 개발하기 위해 LIMO 코드를 참고하시는 목적이라면, 가장 먼저 twistCmdCallback() → setMotionCommand() → publishOdometry() 세 부분을 보시면 됩니다. 특히 무한궤도는 별도 모드로 만들 필요 없이 MODE_FOUR_DIFF 운동학을 그대로 재사용하는 것이 LIMO의 설계 방식입니다.