Limo 구동 모드
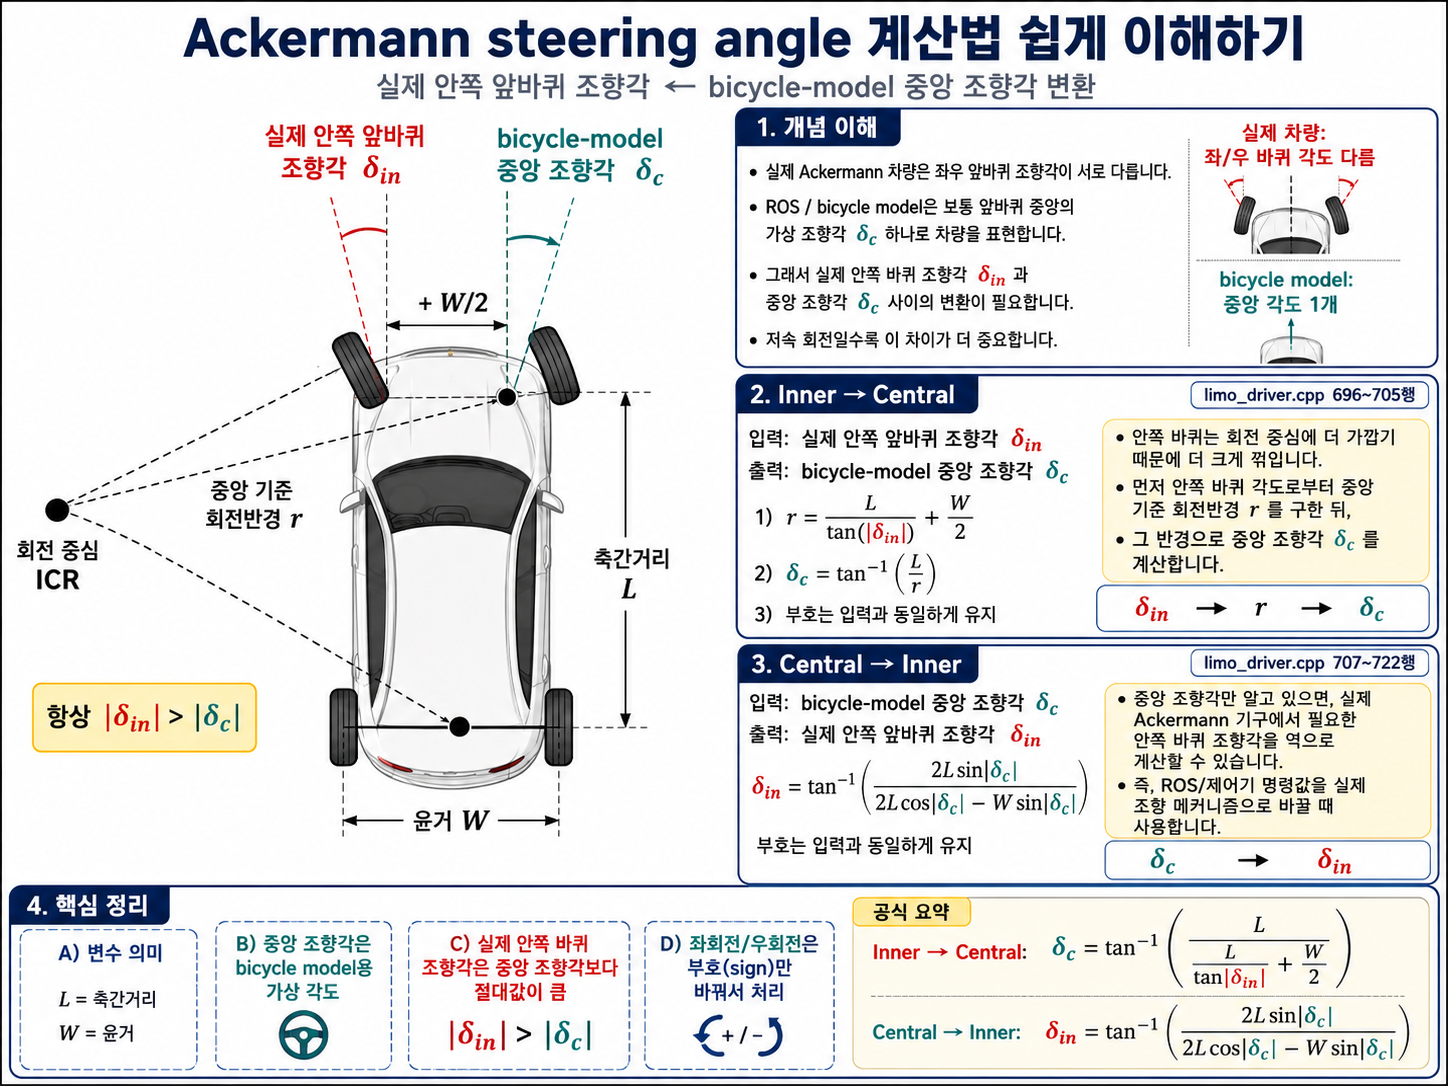
ROS2 드라이버 소스에서 구분하는 주행 모드는 3개입니다. AgileX 공식 LIMO Pro 매뉴얼에서도 Track 모드는 four-wheel differential과 동일한 방식의 slip/skid steering을 사용한다고 설명합니다. 즉 ROS 측에서는 4륜 차동과 무한궤도를 구분할 필요가 없습니다. 1. 가장 먼저 볼 곳: 주행 모드 정의 파일: 97~102행: 이 부분이 전체 주행 모드의 기준입니다. 값 모드 실제 의미 0x00 MODE_FOUR_DIFF 4륜 차동 … Read more