WEGO LIMO 딥러닝 자율주행 시스템 구성과 실행 방법
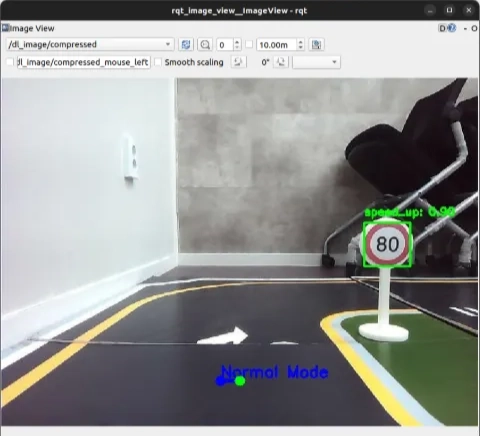
WEGO LIMO는 ROS 2와 카메라, LiDAR, TensorFlow, YOLO를 결합하여 차선 기반 주행과 객체 인식 기반 상황 제어를 수행할 수 있는 교육용 자율주행 플랫폼입니다. 이 글에서는 2026년 3월 3일 업데이트된 딥러닝 자율주행 패키지를 기준으로 WEGO LIMO의 주요 노드 구성, 토픽 흐름, 주행 파라미터, 실행 방법을 정리합니다. 이전 버전의 패키지를 사용하고 있다면 노드 이름, 파라미터 항목, 모델 … Read more
Wego LIMO 딥러닝 모델 학습과 TensorRT 최적화 방법 #1

Wego LIMO는 카메라 영상과 딥러닝 모델을 이용해 주행 경로를 판단하거나 도로 위의 표지판과 신호등을 인식할 수 있습니다. 이번 글에서는 Wego LIMO에서 사용하는 딥러닝 모델을 직접 학습하고, 학습이 완료된 모델을 NVIDIA TensorRT 엔진으로 변환하는 과정을 설명합니다. 본 내용은 2026년 3월 3일 이후 배포된 최신 딥러닝 패키지를 기준으로 작성했습니다. 이전 버전의 Wego LIMO 소프트웨어를 사용하고 있다면 먼저 … Read more