Anaconda 설치 : Windows 10

1. 아래의 사이트에 접속하여 Anaconda 설치 파일을 다운로드합니다. www.anaconda.com/products/individual Download 버튼을 클릭합니다. Windows 10이 64비트일 경우, 64-Bit Grapgical Installer 설치 파일을 다운로드 합니다. 만약 32비트일 경우 , 32-Bit Graphical Installer를 다운로드 합니다. 다운로드를 진행합니다. 아래의 그림과 같이 다운로드한 설치 파일을 확인합니다. 2. 설치파일을 실행하여 설치를 진행합니다. 먼저 Next 버튼을 클릭합니다. 라이선스에 동의하는 I Agree 버튼을 클릭합니다. … Read more
Window 10에서 Anaconda 삭제

1. 가상환경 목록 확인 아래와 같이 명령어를 입력하여 컴퓨터에 설치된 가상환경 리스트를 확인합니다. 2. 가상환경 삭제 삭제를 원하는 가상환경 이름을 입력하여 삭제를 진행합니다. 삭제가 완료되면 conda env list로 정상적으로 삭제되었는지를 확인합니다. 3. Anaconda 설치 폴더로 이동하여 Uninstall-Anaconda3.exe 파일을 실행합니다. 아래와 같은 Uninstall 창이 나타나면 Next 버튼을 클릭합니다. Anaconda의 설치 위치를 확인한 후 Uninstall 버튼을 클릭하여 … Read more

WEGO LIMO 딥러닝 트랙 인식과 YOLO 객체 인식을 이용한 주행 제어 프로그램 분석

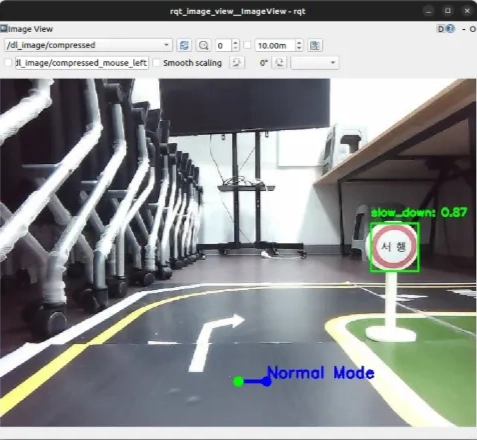
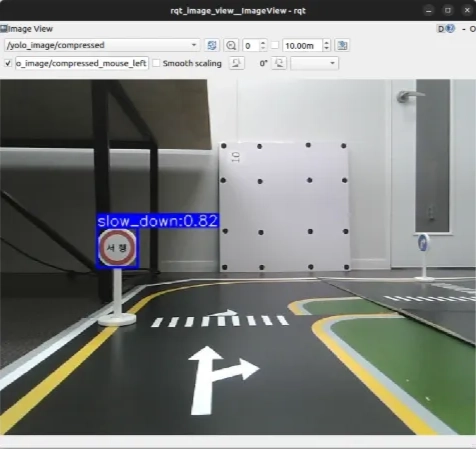
이번 글에서는 WEGO LIMO에서 딥러닝으로 검출한 트랙 위치와 YOLO로 검출한 객체 정보를 결합하여 실제 로봇의 속도와 조향을 제어하는 dl_control.py 프로그램을 분석합니다. 앞에서 살펴본 트랙 인식 프로그램은 카메라 영상으로부터 Normal Mode와 Turn Mode의 트랙 중심 오차를 계산하여 /control 토픽으로 전달했습니다. YOLO 객체 인식 프로그램은 카메라 영상에서 객체를 검출한 뒤 객체의 클래스 이름, 신뢰도, Bounding Box 좌표를 … Read more

WEGO LIMO ROS 2 딥러닝 트랙 인식 프로그램 분석

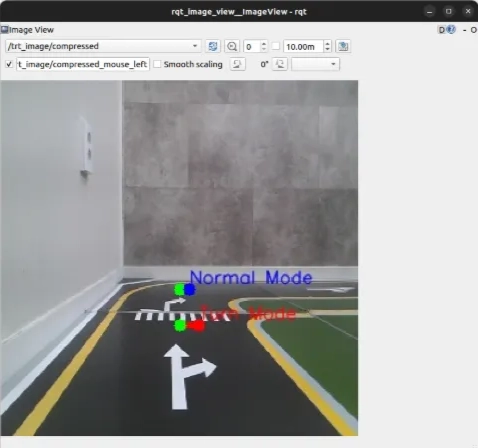
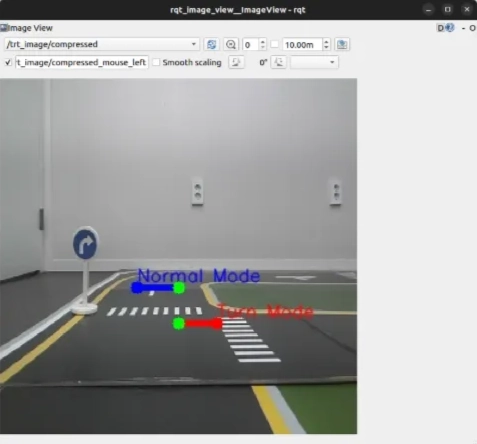
이번 글에서는 WEGO LIMO에서 카메라 영상을 입력받아 딥러닝 모델로 트랙 위치를 추론하고, 추론 결과를 주행 제어용 데이터로 변환하는 ROS 2 프로그램을 자세히 분석합니다. 이번에 분석할 프로그램은 trt_track_detect.py이며 TensorFlow나 PyTorch 모델을 ROS 2 노드에서 직접 실행하는 방식이 아니라, 학습이 완료된 모델을 TensorRT Engine으로 변환한 뒤 NVIDIA GPU에서 추론하는 구조입니다. 이미 딥러닝의 학습, CNN, 추론, TensorRT 등의 … Read more

WeGo LIMO TensorFlow 딥러닝 트랙 주행 모델 완전 분석 #2

52. Model 저장 위치 다음 코드입니다. 기본값은 입니다. Training 후 실제 LIMO 추론 프로그램에서 사용할 핵심 결과물이 바로 이 파일입니다. 53. Optimizer는 Adam 다음과 같이 설정합니다. 초기 Learning Rate는 입니다. Adam Optimizer는 Loss를 줄이도록 Weight를 반복적으로 수정합니다. 전체 흐름은 입니다. 54. Loss Function은 MAE Model Compile 부분입니다. mae는 입니다. 예를 들어 실제 Label이 인데 Model이 … Read more

WeGo LIMO TensorFlow 딥러닝 트랙 주행 모델 완전 분석 #1

이번 강의에서는 WeGo LIMO에서 사용하는 TensorFlow 기반 트랙 주행 모델의 학습 과정을 자세히 살펴보겠습니다. 사용하는 소스는 다음 Jupyter Notebook입니다. 이 소스의 이름에는 Track Detection이 들어 있지만, 코드를 자세히 살펴보면 일반적인 객체 검출 Object Detection 모델과는 구조가 다릅니다. 이 모델은 카메라 영상에서 트랙의 특정 정보를 찾아 2개의 연속적인 숫자값을 출력하는 Regression, 즉 회귀 모델입니다. 전체 흐름은 … Read more

Wego LIMO에서 딥러닝으로 로봇이 보는 방법

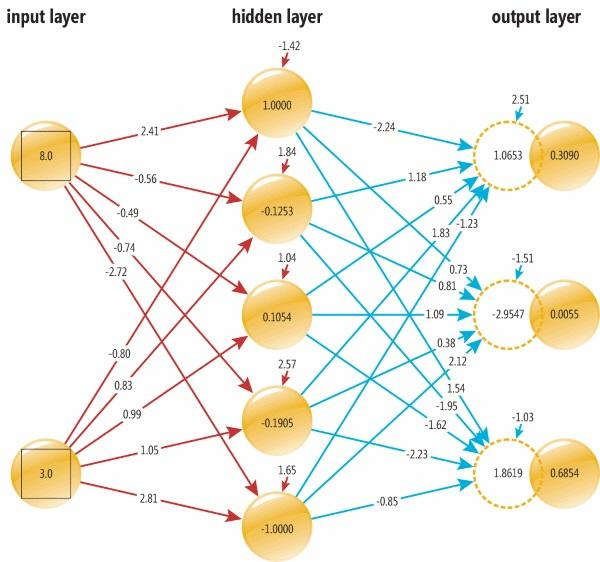
신경회로망의 탄생부터 TensorFlow CNN, YOLO11 객체검출까지 ROS 2를 이용하면 로봇의 센서, 모터, 카메라, LiDAR, Navigation2 같은 기능을 하나의 시스템으로 연결할 수 있습니다. 하지만 ROS 2 자체가 카메라 영상 속 사물이 무엇인지 판단하거나 도로의 진행 방향을 스스로 학습하는 것은 아닙니다. 이 역할을 담당하는 대표적인 기술이 머신러닝(Machine Learning)과 딥러닝(Deep Learning)입니다. 이번 과정에서는 LIMO 로봇의 카메라 영상을 이용하여 … Read more

Ubuntu 22.04 + RTX 5050에서 Docker로 TensorFlow sm_120 소스 빌드와 YOLO11 GPU 환경 구축하기 #1

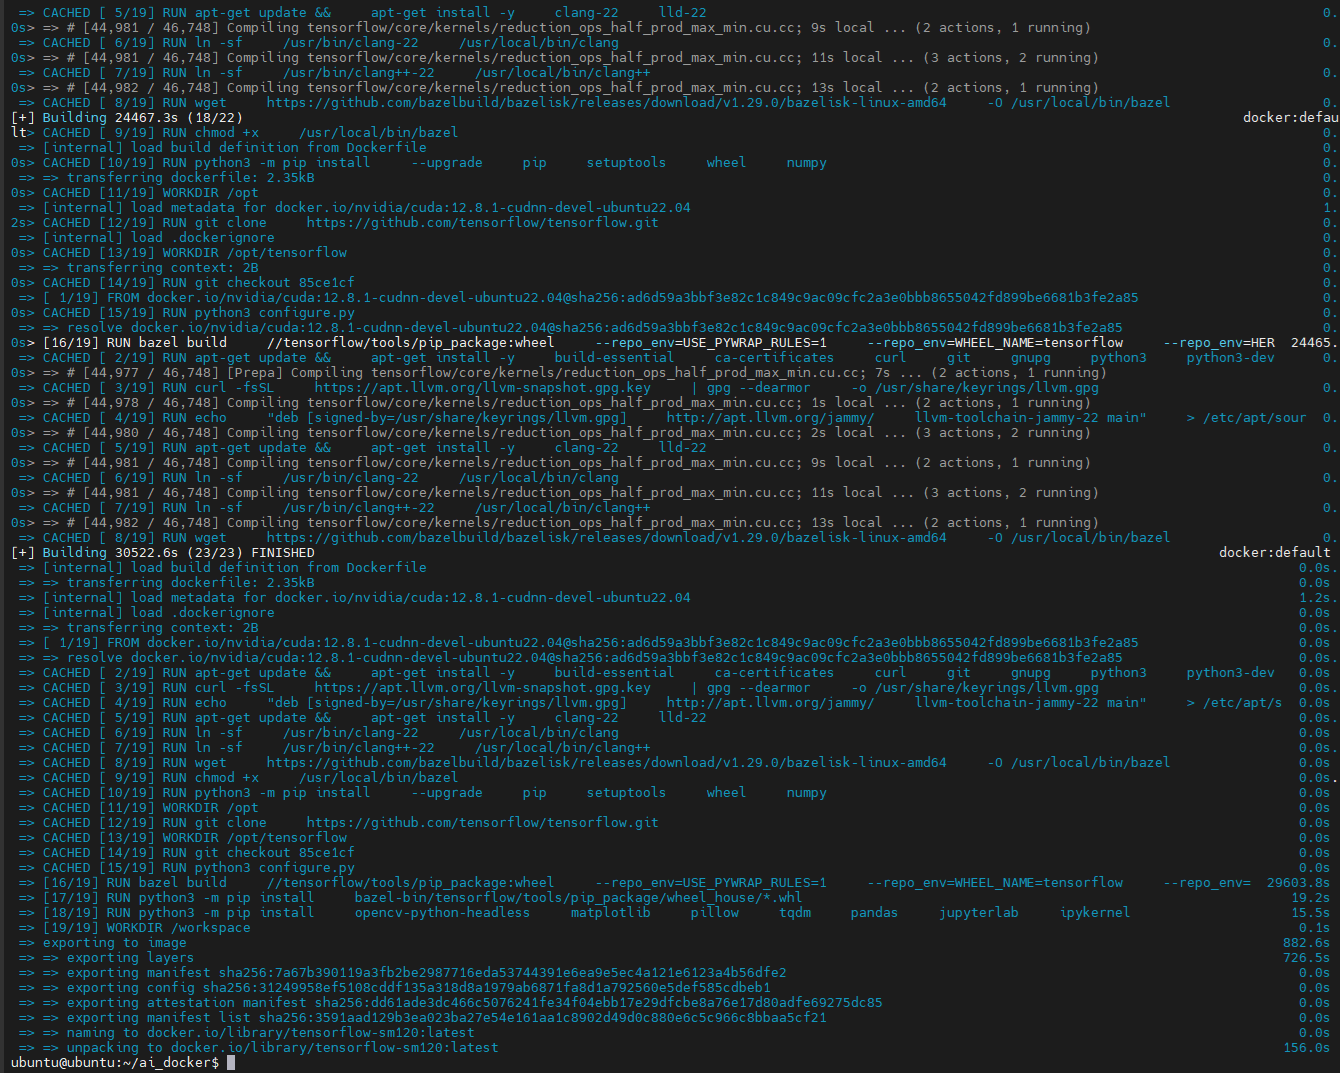
Ubuntu 22.04 노트북에서 NVIDIA GeForce RTX 5050 Laptop GPU를 이용해 TensorFlow와 YOLO11을 실행하려고 하면 기존 RTX 30, RTX 40 시리즈와는 조금 다른 문제가 발생합니다. RTX 5050은 NVIDIA Blackwell 계열이며 CUDA Compute Capability가 12.0, 즉 sm_120입니다. 일반적인 Python 가상환경에 TensorFlow를 설치하면 다음 단계까지는 정상적으로 진행될 수 있습니다. GPU가 검색되거나 CUDA 라이브러리가 로딩되는 것처럼 보여도 실제 Conv2D, … Read more

Wego LIMO 딥러닝 모델 학습과 TensorRT 최적화 방법 #2

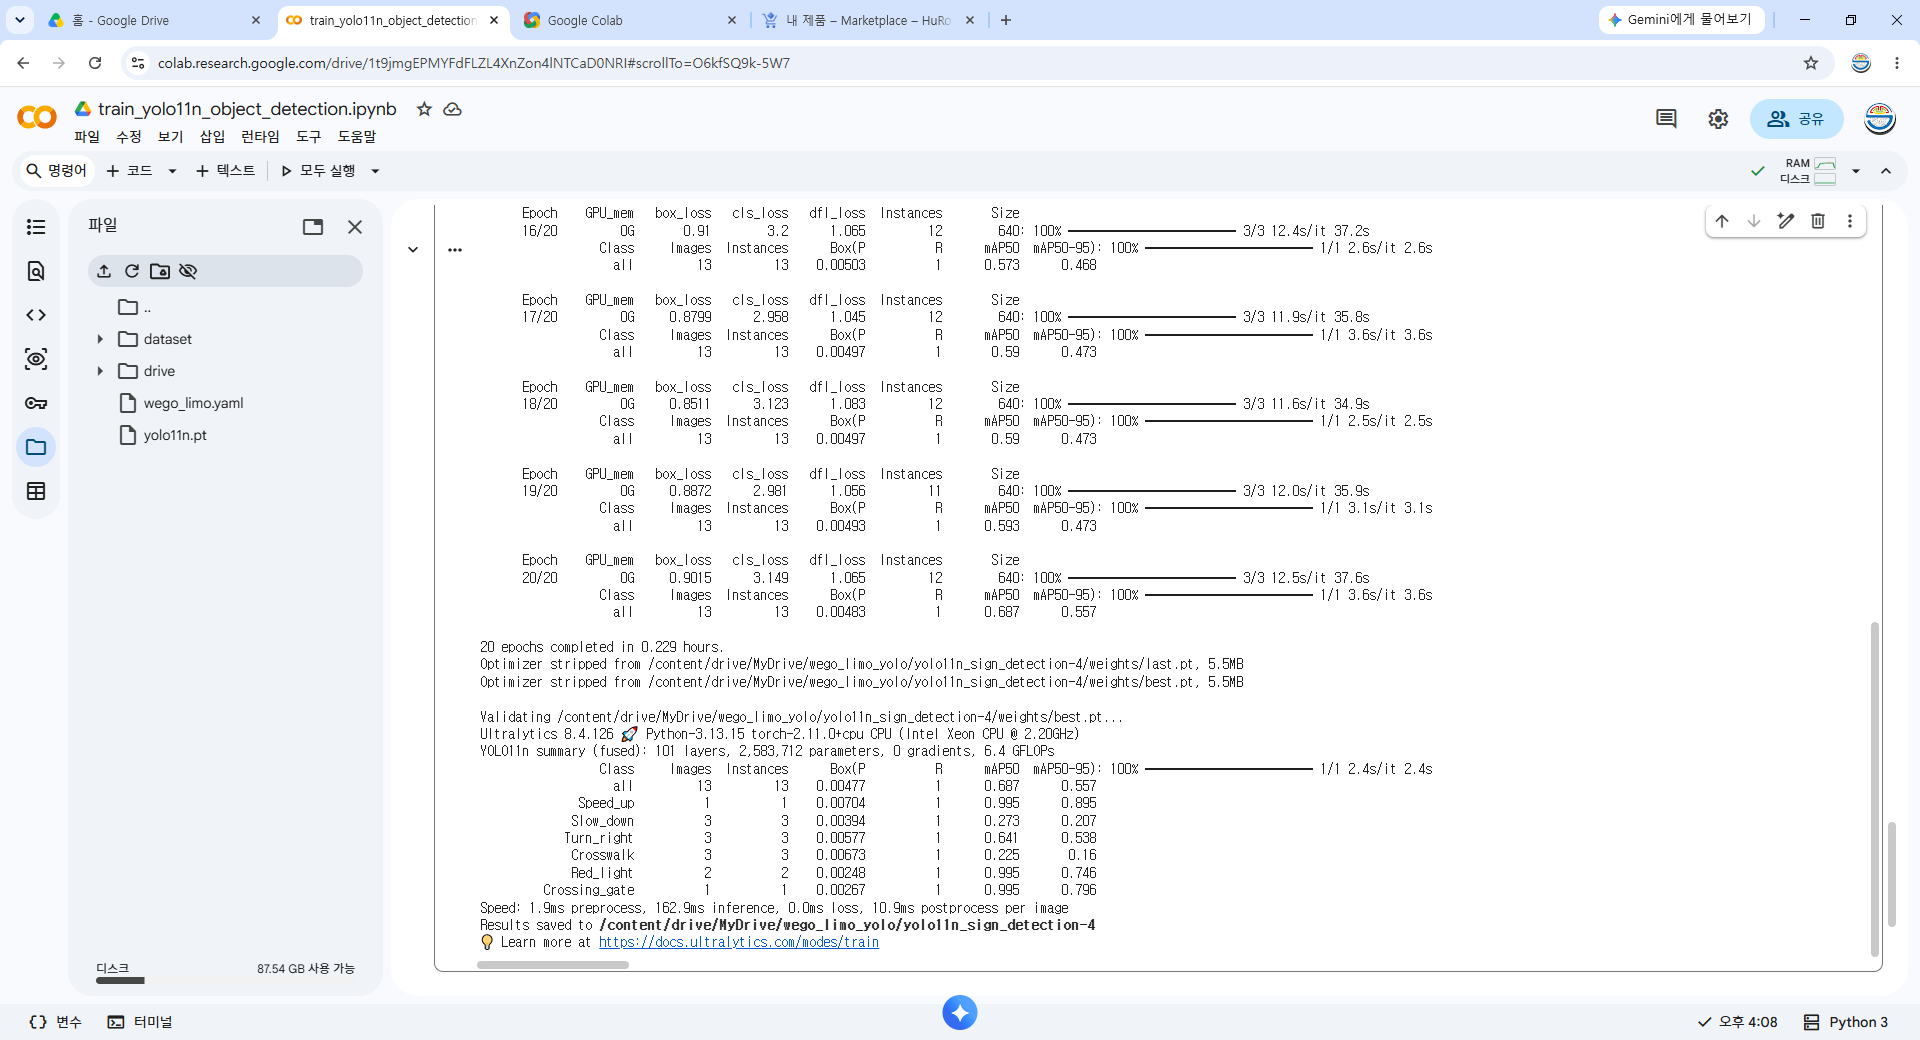
5. YOLO 객체 인식 모델 학습 YOLO 모델은 표지판, 신호등, 보행자처럼 이미지 안에서 위치를 특정해야 하는 객체 인식 작업에 사용합니다. Wego LIMO에서 수집한 YOLO 데이터셋은 이미지와 라벨이 학습용과 검증용으로 나뉘어 있어야 합니다. 권장 폴더 구조는 다음과 같습니다. 각 이미지 파일에는 동일한 이름의 라벨 파일이 필요합니다. YOLO 라벨 파일은 일반적으로 다음 형식을 사용합니다. 좌표값은 이미지 크기를 … Read more