제조협동 로봇 개발 사례
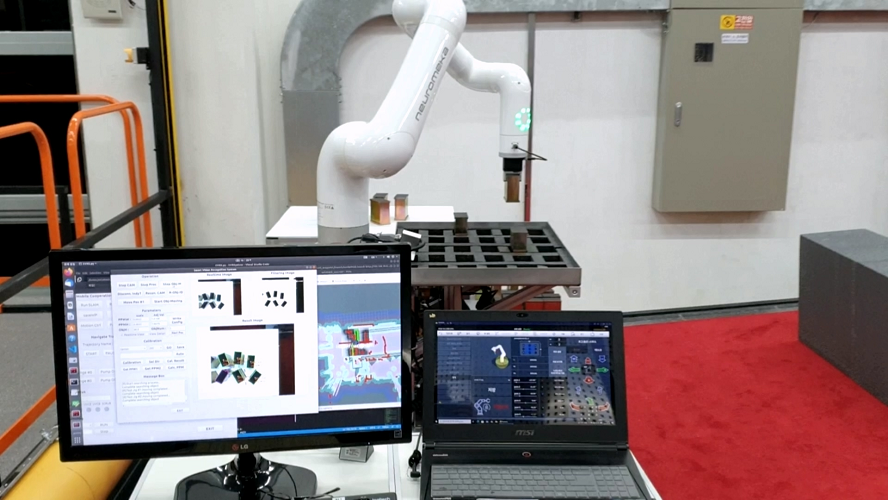
본 제조 협동 로봇은 하단 이동체(Base)와 상단 매니퓰레이터(Manipulator)로 구성된 자율주행 로봇 시스템입니다. 하단부에는 매니퓰레이터 제어기, 배터리, 구동 모터, 각종 제어기 및 센서 보드가 탑재되어 있으며, LRF와 거리 센서를 이용한 맵 작성, 충돌 회피, 자율주행 기능을 수행합니다.상단부에는 Neuromeka 협동 로봇과 함께 최대 2kg 로드를 적재할 수 있는 팔레트가 장착되어 있습니다. 매니퓰레이터의 말단 장치에는 로드를 파지할 수 있는 그리퍼가 장착되어 있으며, 말단 상단에 설치된 카메라를 이용하여 로드의 위치 및 회전 각도를 인식합니다.본 로봇은 30kg 이상의 로드를 적재한 상태에서도 18도 이상의 경사면을 주행할 수 있도록 설계되었습니다. 2kg 로드가 무작위로 섞여 있는 환경에서도 카메라 비전 시스템을 통해 각 로드의 위치와 자세를 인식하고, 매니퓰레이터 그리퍼로 집어 로봇 상단 팔레트에 자동으로 적재합니다.또한, 본 시스템은 한국로봇산업진흥원(KIRIA) 인증시험을 통해 성능 검증을 완료하였습니다. 사무실 테이블에 2kg 로드를 다양한 각도로 1개를 놓아 두고 말단 장치에 설치된 그리퍼를 이용하여 집어 들어서 오른쪽으로 이동한 후에 내려놓는 테스트를 수행하면서 알고리즘을 개발하였습니다. 아래의 그림은 매니퓰레이터 옆에 팔렛트를 장착한 모습입니다. 아래의 그림은 매니퓰레이터 말단에 설치된 카메라의 보정을 위해 체커보드를 사용하고 있습니다. 3차원 공간 정보를 보정하기 위해 ArUco 마커 기반 체커보드를 사용하고 있습니다. 카메라 … Read more