ROS 2 Humble + TurtleBot3 Burger + Pi Camera 2 색상 물체 추종 로봇 만들기
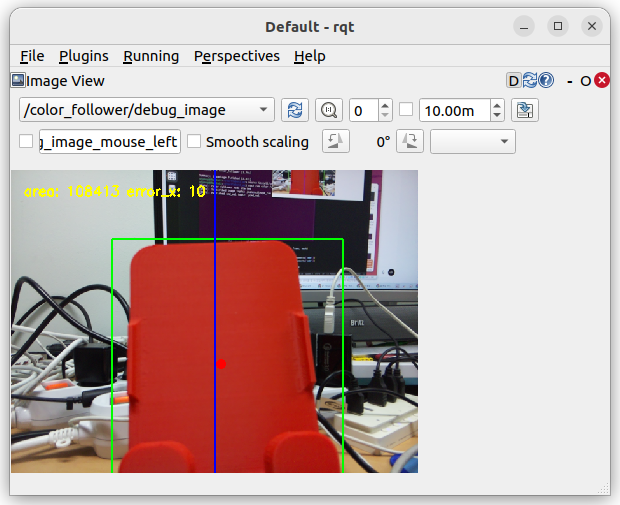
1. 강의 목표 이번 강의의 목표는 다음과 같습니다. 2. 전체 시스템 구성 이번 실습 환경은 다음과 같습니다. ROS 2에서 카메라 영상은 일반적으로 sensor_msgs/msg/Image 타입으로 발행됩니다. 이 메시지를 OpenCV 이미지로 변환하기 위해 cv_bridge를 사용합니다. cv_bridge는 ROS 이미지 메시지와 OpenCV 이미지 사이의 변환을 담당하는 패키지입니다. 3. 동작 원리 색상 물체 추종 로봇의 핵심 원리는 비교적 단순합니다. 여기서 … Read more