Ubuntu 22.04 Server 기반 TurtleBot3 Burger에서 ROS 2 Humble과 Pi Camera 2를 이용한 YOLO 객체 인식 연동
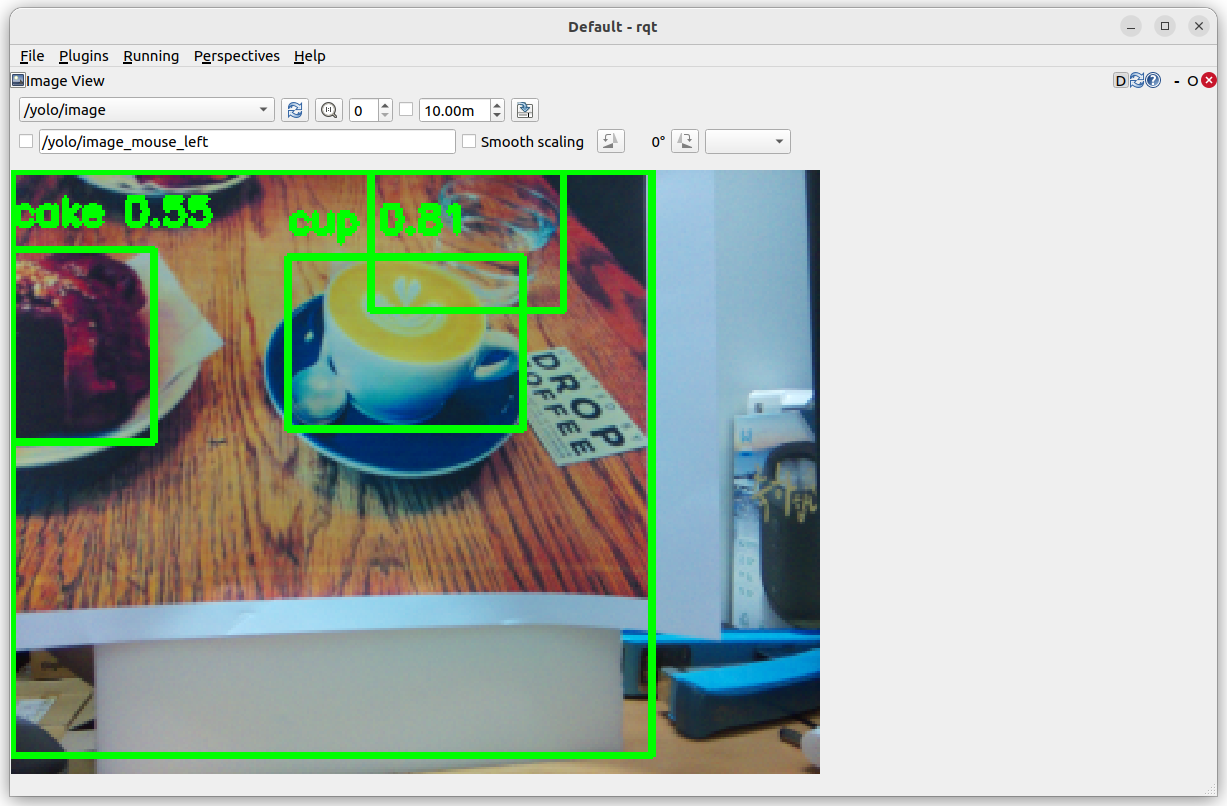
1. 개요 이번 글에서는 Ubuntu 22.04 Server가 설치된 TurtleBot3 Burger에서 ROS 2 Humble을 사용하고, 장착된 Pi Camera 2 영상을 기반으로 YOLO 객체 인식 딥러닝 노드를 연결하는 과정을 설명합니다. 카메라 ROS 2 토픽 → OpenCV 변환 → YOLO 객체 인식 → 인식 결과 ROS 2 토픽 발행 → rqt 또는 RViz2에서 확인 이 원리를 이해하면 TurtleBot3에 … Read more
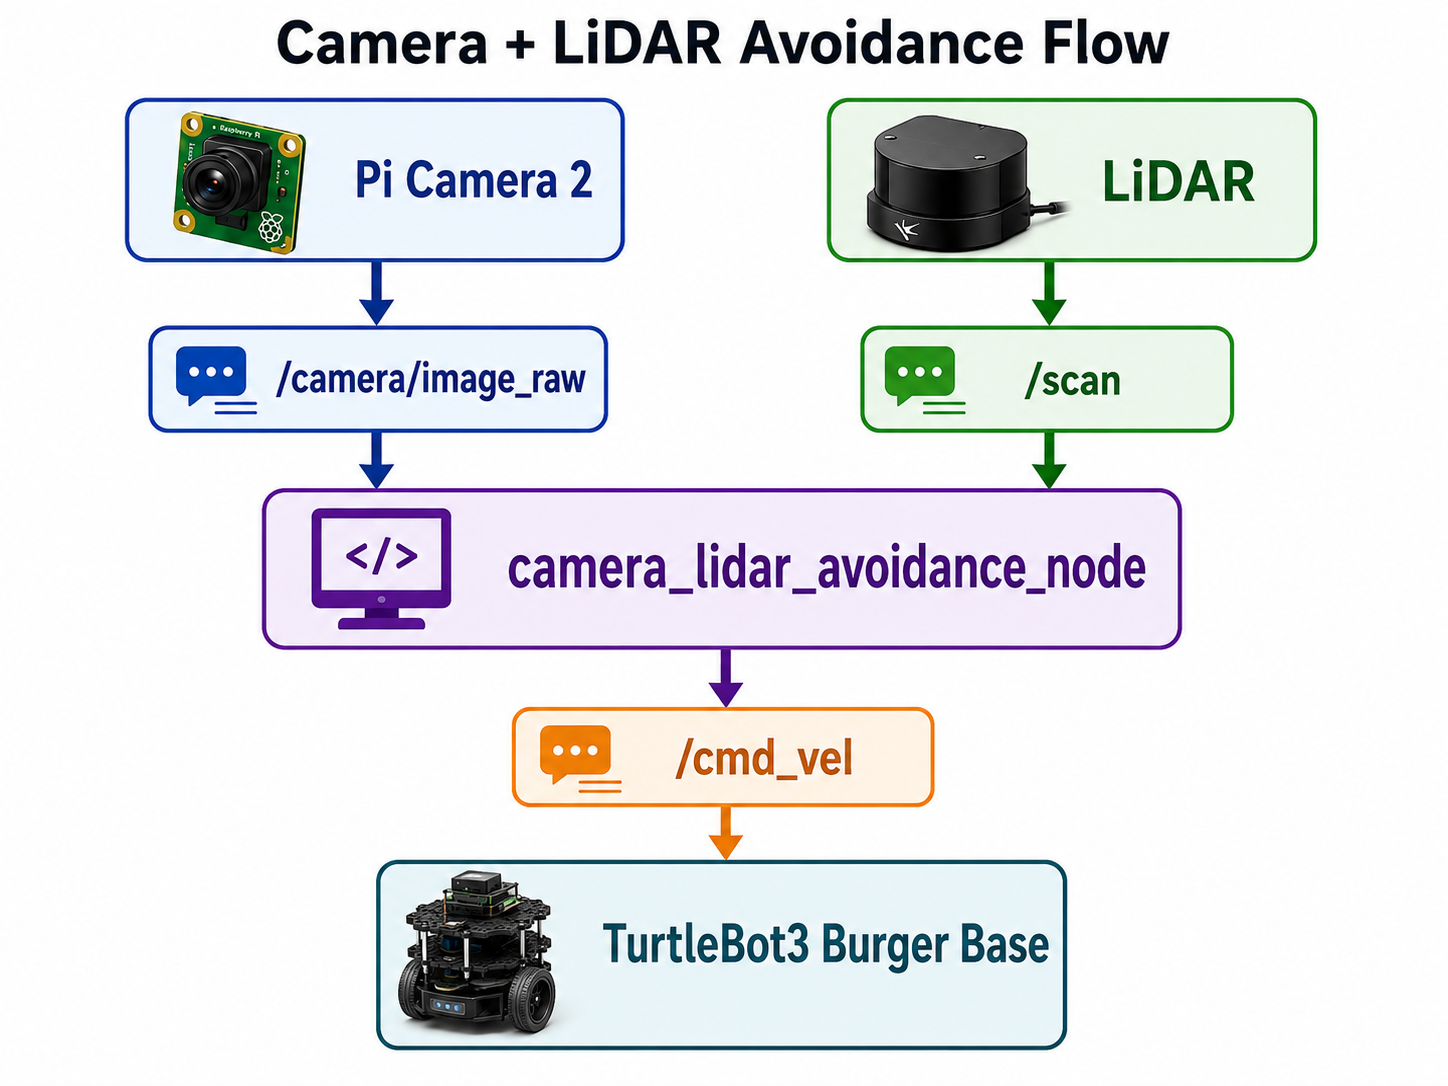
TurtleBot3 Burger에서 Pi Camera 2와 LiDAR를 결합한 ROS 2 Humble 장애물 회피

1. 강의 목표 이번 강의의 목표는 TurtleBot3 Burger에 장착된 LiDAR와 Pi Camera 2 영상을 함께 사용하여 장애물을 회피하는 ROS 2 노드를 직접 만들어 보는 것입니다. 기본적인 TurtleBot3 예제에서는 주로 /scan 토픽의 LiDAR 거리값만 이용해 장애물을 회피합니다. 하지만 실제 로봇에서는 거리 정보만으로는 부족한 경우가 많습니다. 예를 들어 앞에 있는 물체가 벽인지, 사람인지, 색깔이 있는 표식인지, 지나갈 … Read more

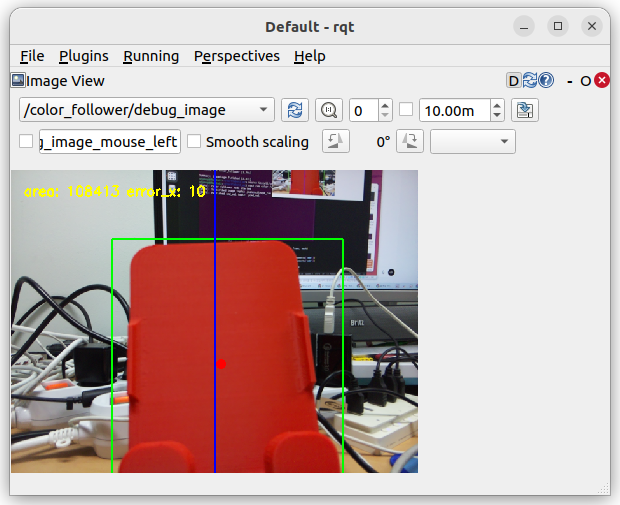
ROS 2 Humble + TurtleBot3 Burger + Pi Camera 2 색상 물체 추종 로봇 만들기

1. 강의 목표 이번 강의의 목표는 다음과 같습니다. 2. 전체 시스템 구성 이번 실습 환경은 다음과 같습니다. ROS 2에서 카메라 영상은 일반적으로 sensor_msgs/msg/Image 타입으로 발행됩니다. 이 메시지를 OpenCV 이미지로 변환하기 위해 cv_bridge를 사용합니다. cv_bridge는 ROS 이미지 메시지와 OpenCV 이미지 사이의 변환을 담당하는 패키지입니다. 3. 동작 원리 색상 물체 추종 로봇의 핵심 원리는 비교적 단순합니다. 여기서 … Read more

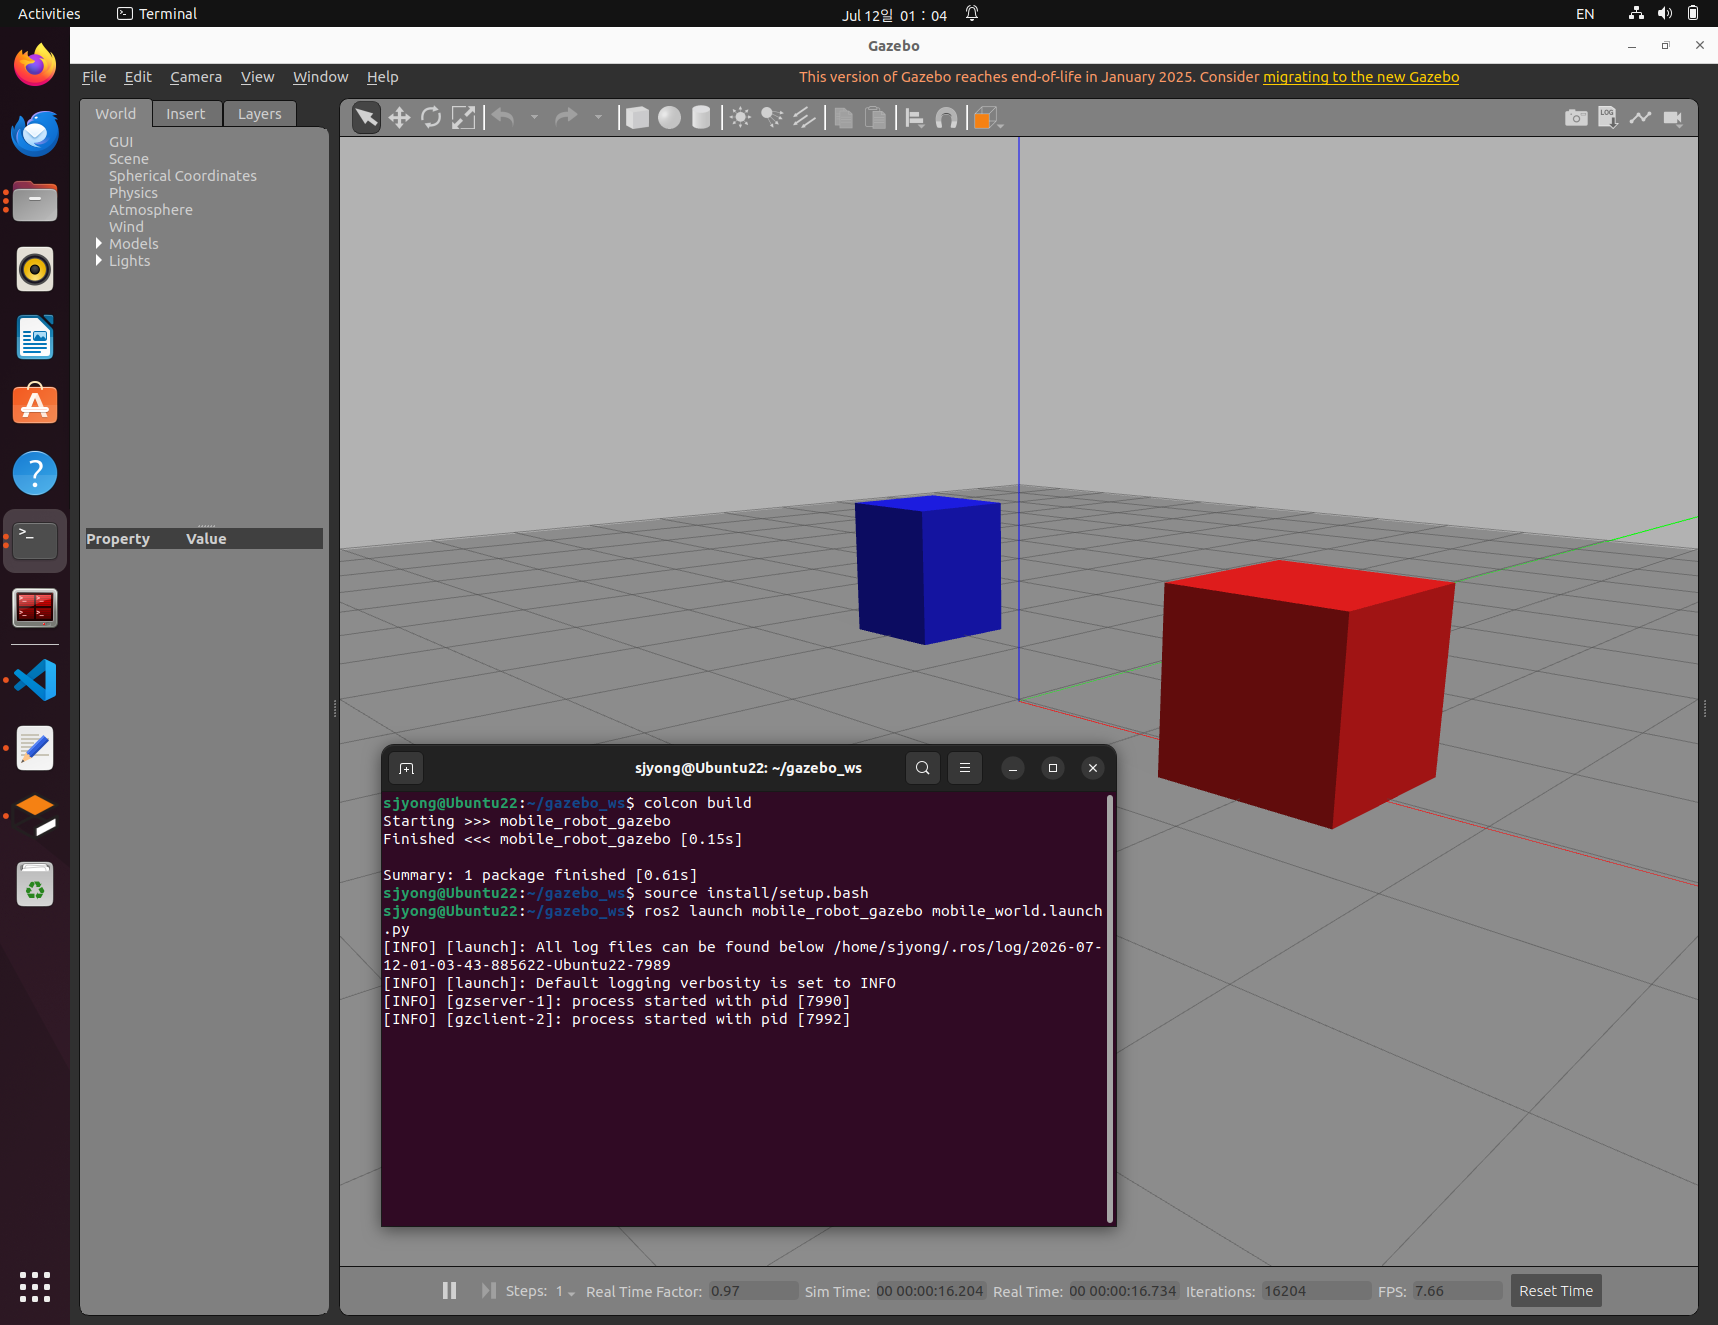
ROS 2 Humble에서 Gazebo 사용법 완전 정복

1. Gazebo란 무엇인가요? Gazebo는 로봇을 실제 하드웨어 없이 가상 환경에서 테스트할 수 있는 로봇 시뮬레이터입니다. ROS 2와 함께 사용하면 다음을 실습할 수 있습니다.                          기능                                        … Read more