Python에서 ROS2 토픽 구독
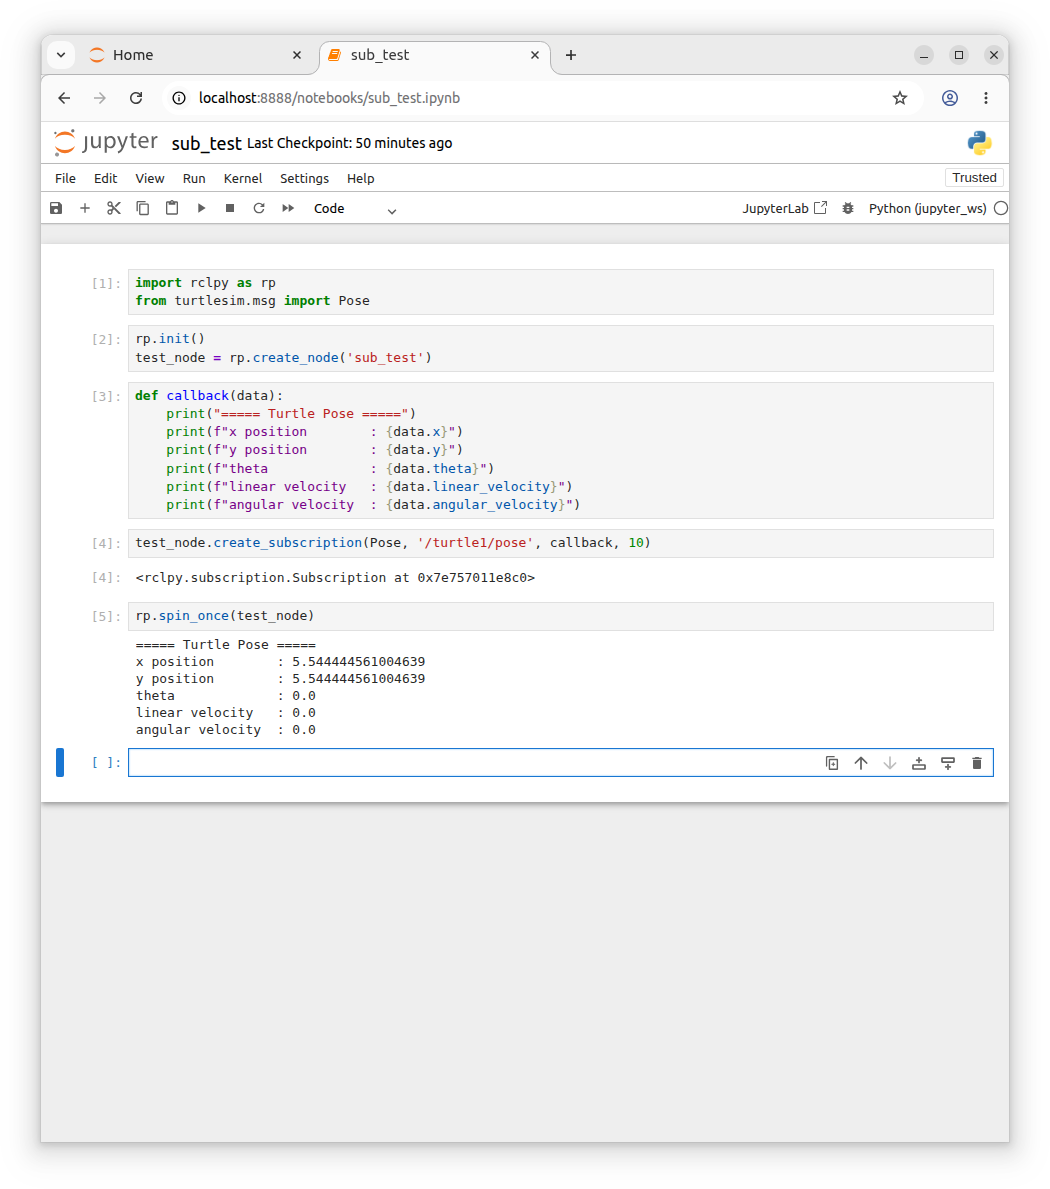
ROS 2의 Python 클라이언트 라이브러리인 rclpy를 사용하여 turtlesim 노드가 발행하는 /turtle1/pose 토픽을 구독합니다. 최종적으로 Python 코드에서 거북이의 현재 위치와 방향 정보를 받아 다음 값을 출력합니다. 1. 실습환경 준비 .bashrc에 ROS2 실행환경을 구축해 놓았기 때문에 새로운 터미널을 실행하면 자동으로 실행됩니다. 2개의 터미널을 실행합니다. 먼저 첫번째 터미널에서는 노트북을 실행합니다. 다른 터미널에서는 turtlesim 노드를 실행합니다. 정상적으로 실행되면 파란색 … Read more