WEGO LIMO ROS 2 딥러닝 트랙 인식 프로그램 분석
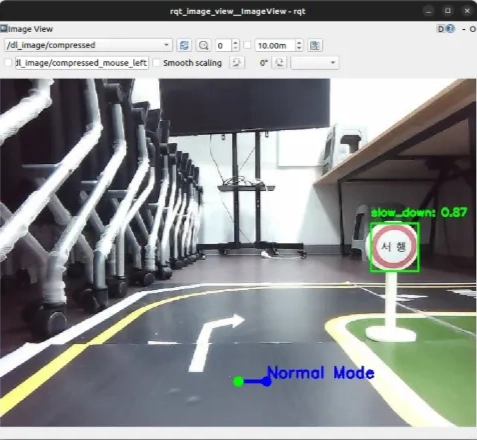
이번 글에서는 WEGO LIMO에서 카메라 영상을 입력받아 딥러닝 모델로 트랙 위치를 추론하고, 추론 결과를 주행 제어용 데이터로 변환하는 ROS 2 프로그램을 자세히 분석합니다. 이번에 분석할 프로그램은 trt_track_detect.py이며 TensorFlow나 PyTorch 모델을 ROS 2 노드에서 직접 실행하는 방식이 아니라, 학습이 완료된 모델을 TensorRT Engine으로 변환한 뒤 NVIDIA GPU에서 추론하는 구조입니다. 이미 딥러닝의 학습, CNN, 추론, TensorRT 등의 … Read more