ROS2 Action Server에 Cancel 기능 추가하기
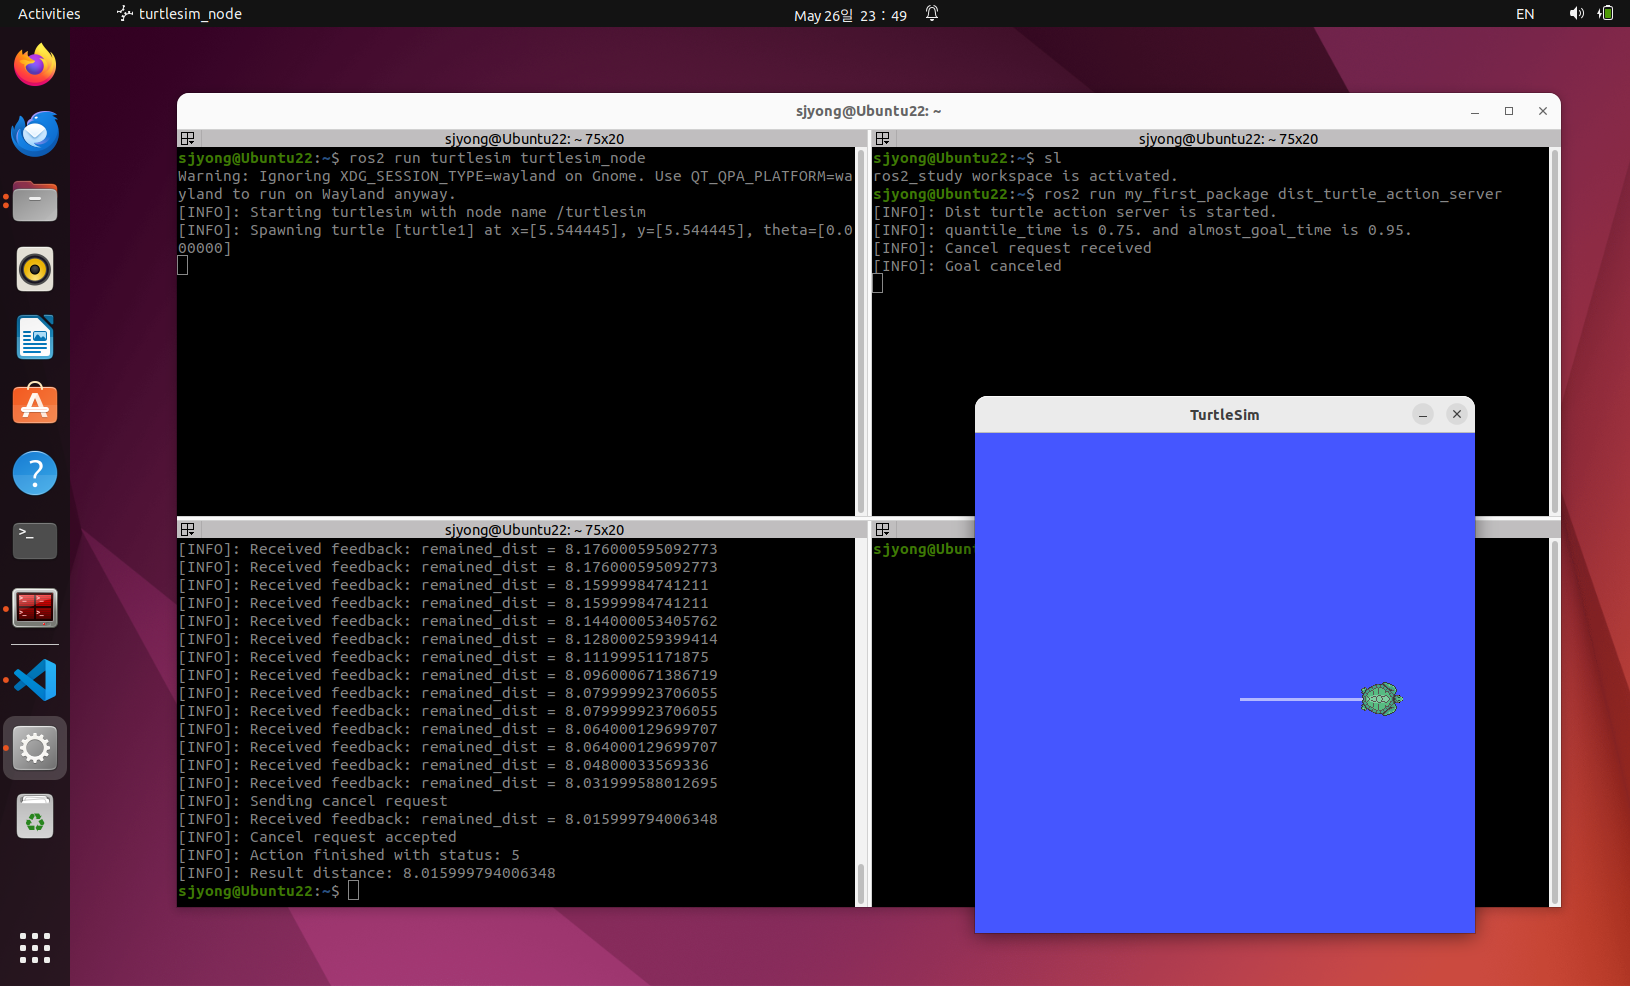
앞에서 만든 Action Server는 Goal을 받고 Feedback을 발행한 뒤 성공 상태로 종료됩니다. 하지만 아직 중요한 기능이 하나 빠져 있습니다. 바로 Cancel 처리입니다. 현재 코드는 Client가 작업 취소 요청을 보내도 서버가 이를 확인하지 않습니다.즉, 작업이 시작되면 중간에 멈출 수 없습니다. 실제 로봇 시스템에서는 이것이 꽤 위험한 구조입니다. 예를 들어 다음과 같은 상황을 생각해 볼 수 있습니다. … Read more