ROS2 : Serial 통신 패키지 설치
1. 먼저 serial 통신 패키지 소스를 다운로드 합니다. 2. 필요한 의존성을 설치합니다. 3. 소스 폴더로 이동하여 빌드를 수행합니다. 3. 빌드하고 테스트를 진행합니다. 4. doxygen가 설치되어 있으면 문서를 생성합니다. 5. 아래의 명려어를 실행하여 설치를 수행합니다.
1. 먼저 serial 통신 패키지 소스를 다운로드 합니다. 2. 필요한 의존성을 설치합니다. 3. 소스 폴더로 이동하여 빌드를 수행합니다. 3. 빌드하고 테스트를 진행합니다. 4. doxygen가 설치되어 있으면 문서를 생성합니다. 5. 아래의 명려어를 실행하여 설치를 수행합니다.
1. 현재 설정되어 있는 로케일을 확인합니다. 위의 로케일 결과를 보면 UTF-8로 설정되어 있음을 확인할 수 있습니다. 만약 다른 설정이 되어 있을 경우에 아래와 같이 새로운 로케일을 설정해야 합니다. 먼저 apt를 업데이트하고, 로케일을 설치해야 합니다. 다음 단계로 로케일을 UTF-8로 설정합니다. 설치가 완료되시면 “locale” 명령어를 사용하여 설정을 확인합니다. 2. 로케일 설정이 완료되면 ROS2의 소스를 설정해야 합니다. 먼저 … Read more
1. 아래의 명령어를 사용하여 현재 실행황경에서 서비스 목록을 확인합니다. 위의 실행결과처럼 파라미터를 사용하는 노드들은 parameters라는 키워드가 붙어 있습니다. 2. 확인된 서비스 중에 서비스 타입을 확인할 수 있습니다. 아래의 명령어를 실행하여 간단하게 서비스 타입을 확인할 수 있습니다. list 명령어에 옵션 -t 를 사용하면 서비스 목록과 서비스 타입을 함께 볼 수 있습니다. 3. 아래의 명령어과 같이 서비스 … Read more
1. rosbag를 기록하는 명령어의 형식은 아래와 같습니다. ros2 bag record <topic_name1> <topic_name2> <topic_name3> turtlesim 패키지의 토픽 하나를 rosbag로 저장하는 명령어는 아래와 같습니다. 실행하여 저장해 봅니다. 홈 디렉터리에 rosbag2_ 폴더가 생성되고 rosbag 파일이 만들어 집니다. 2. rosbag 파일의 정보를 확인하기 위해 아래의 명령어를 수행합니다. 정보에는 파일 이름, 파일 크기, 기록시간과 시작 및 종료 시간, 메시지 개수 … Read more
1. turtlesim 패키지의 노드를 실행하겠습니다. 아래의 명령어를 실행하여 turtlesim 노드를 실행합니다. 위의 명령어를 실행하면 파란색 창에 거북이가 있는 창이 나타납니다. 2. turtle_teleop_key 노드를 실행하여 거북이를 움직여 봅니다. 6. 상/하/좌/우 화살표 키를 이용하여 거북이를 움직여 봅니다. 7. 아래의 명령어를 실행하여 토픽의 리스트를 확인합니다. 8. -t 옵션을 사용하여 현재실행 환경에서 모든 노드들의 토픽 정보를 확인할 수 있습니다. … Read more
1. ROS2를 이용해 로봇을 개발하기 위해 필요한 다양한 툴을 설치해야 합니다. 아래의 명령어들을 입력하여 관련 툴들을 설치할 수 있습니다. 2. ROS2 툴 설치가 완료되면 정상적으로 빌드가 되는지를 확인해야 합니다. 아래의 명령을 실행하여 빌드 테스트를 수행합니다. 정상적으로 빌드되면 아래의 그림과 같이 디렉터리가 생성됩니다. 3. ROS2 관련된 명령어를 실행할 경우 source 명령어를 실행해야 하는데 매번 번거롭기 때문에 … Read more
1. turtlesim 패키지의 노드를 실행하겠습니다. 아래의 명령어를 실행하여 turtlesim 노드를 실행합니다. 위의 명령어를 실행하면 파란색 창에 거북이가 있는 창이 나타납니다. 2. turtle_teleop_key 노드를 실행하여 거북이를 움직여 봅니다. 6. 상/하/좌/우 화살표 키를 이용하여 거북이를 움직여 봅니다. 7. 노드와 토픽, 액션을 그래프로 확인할 경우 아래의 명령어를 실행할 수 있습니다. 8. 현재 실행된 패키지의 노드 리스트를 확인할 수 … Read more
1. 현재 설정되어 있는 로케일을 확인합니다. 2. 로케일을 전부 UTF-8로 설정해 줍니다. 로케일 설정을 다시 확인합니다. 3. 다음은 우분투에 ROS2 apt 저장소를 추가합니다. 먼저 Ubuntu Universe repository를 활성화시킵니다. 4. apt용 ROS2 GPG 키를 추가합니다. 5. 소스 리스트에 저장소를 추가합니다. 6. 모든 설치 준비가 완료되면 ROS2 패키지를 설치합니다. ROS2 패키지를 빌드하거나 다른 패키지를 개발하고자 할 경우에 개발 … Read more
Jetson nano 보드에 ROS 2를 설치하기 위해서는 먼저 보드에 설치된 ubuntu 버전을 확인해야 합니다. Jetson nano용 jetpack 4.6.1은 ubuntu 18.04를 제공합니다. 해당 ubuntu 버전에 알맞는 ROS 2 dashing을 설치해주면 됩니다. 1. 리눅스의 로케일을 설정해줍니다. 로케일 설정 전에 apt 설치 및 업데이트를 진행합니다. 아래 그림과 같이 업데이트가 완료되었습니다. 그리고 로케일을 UTF-8로 설정합니다. 2. 시스템에 ROS 2 … Read more
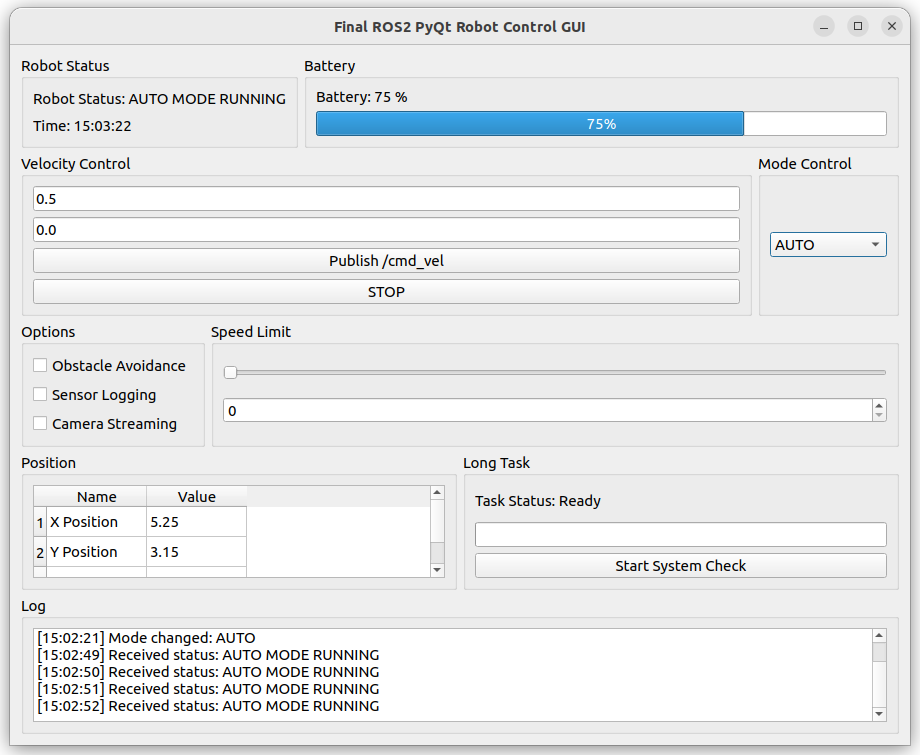
1. 실습 목표 이번 글에서는 PyQt와 ROS2를 이용해서 로봇 제어용 GUI를 단계적으로 만드는 방법을 실습합니다. 처음부터 큰 GUI를 한 번에 작성하면 구조를 이해하기 어렵습니다. 그래서 이번 실습은 PyQt의 기본 위젯을 하나씩 사용해 보고, 마지막에는 ROS2 Publisher와 Subscriber까지 포함한 로봇 제어 GUI를 완성하는 방식으로 진행합니다. 이번 실습에서 다룰 내용은 다음과 같습니다. 실습 환경은 다음을 기준으로 합니다. … Read more