Limo EKF 파라미터
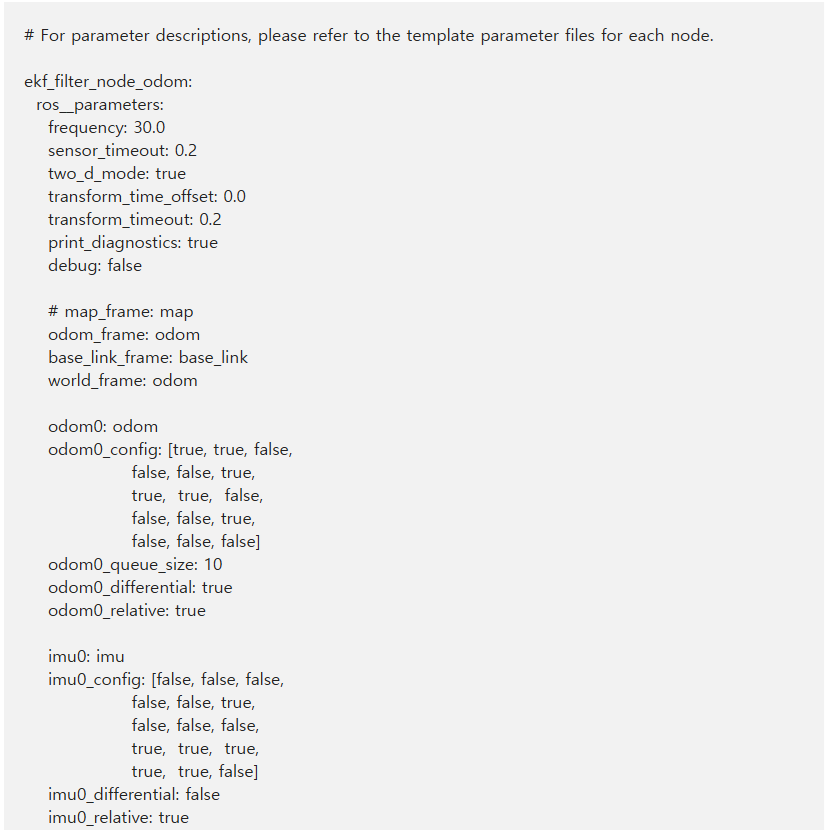
EKF 설정 파일에서는 주로 다음 내용을 지정합니다. 평면을 주행하는 LIMO는 일반적으로 two_d_mode를 활성화해 Z축 위치, Roll, Pitch 등 불필요한 3차원 상태를 제한할 수 있습니다. 2D 지상 로봇을 대상으로 /odom과 /imu를 융합해서 odom → base_link 기준의 부드러운 로컬 위치 추정을 만드는 EKF 설정입니다. robot_localization의 EKF 상태 벡터는 15개입니다. 모든 _config, process_noise_covariance, initial_estimate_covariance는 아래 순서를 사용합니다. 즉, … Read more