WEGO LIMO를 이용한 ROS 2 이동 로봇 서비스 개발 프로젝트 안내
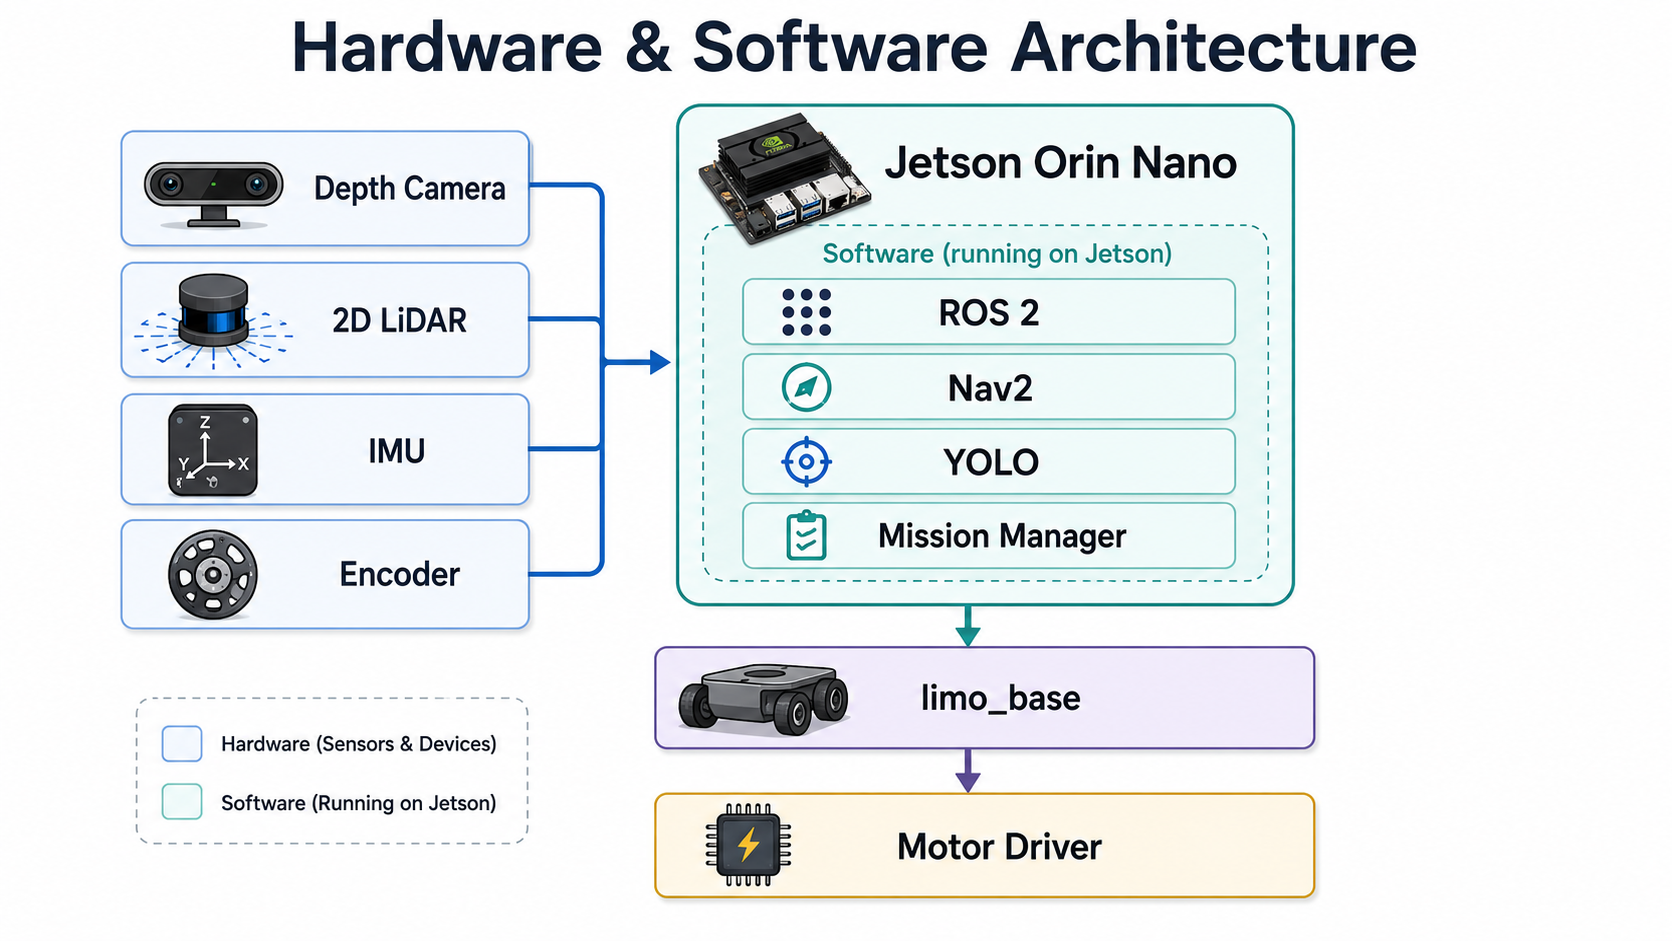
이번 프로젝트는 지금까지 학습한 ROS 2 Humble, WEGO LIMO, SLAM, Navigation2, 카메라 영상처리, YOLO 객체 인식, 딥러닝, TensorRT, ROS 2 노드 개발 및 시스템 자동화 기술을 하나의 실제 이동 로봇 서비스로 통합하는 팀 프로젝트입니다. 단순히 예제 프로그램을 실행하거나 로봇을 움직이는 수준이 아니라, 실제 서비스 로봇 개발 과정과 유사하게 서비스 아이디어 선정 → 사용자 요구사항 정의 … Read more
WeGo LIMO TensorFlow 딥러닝 트랙 주행 모델 완전 분석 #1

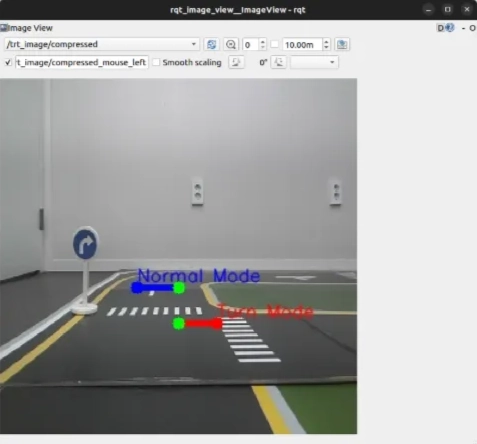
이번 강의에서는 WeGo LIMO에서 사용하는 TensorFlow 기반 트랙 주행 모델의 학습 과정을 자세히 살펴보겠습니다. 사용하는 소스는 다음 Jupyter Notebook입니다. 이 소스의 이름에는 Track Detection이 들어 있지만, 코드를 자세히 살펴보면 일반적인 객체 검출 Object Detection 모델과는 구조가 다릅니다. 이 모델은 카메라 영상에서 트랙의 특정 정보를 찾아 2개의 연속적인 숫자값을 출력하는 Regression, 즉 회귀 모델입니다. 전체 흐름은 … Read more

Limo EKF 파라미터

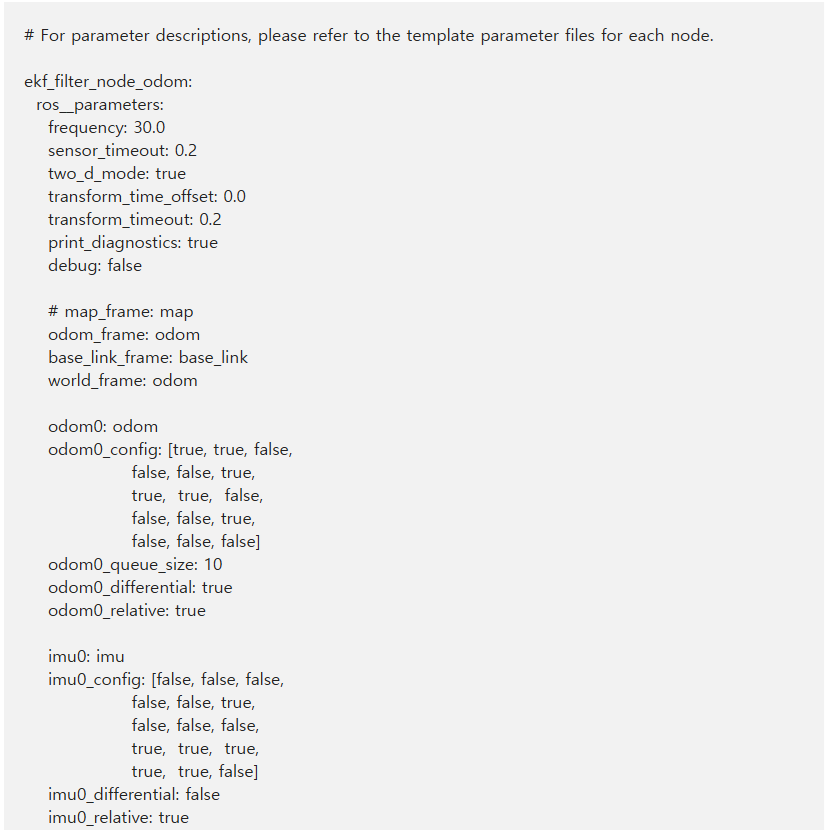
EKF 설정 파일에서는 주로 다음 내용을 지정합니다. 평면을 주행하는 LIMO는 일반적으로 two_d_mode를 활성화해 Z축 위치, Roll, Pitch 등 불필요한 3차원 상태를 제한할 수 있습니다. 2D 지상 로봇을 대상으로 /odom과 /imu를 융합해서 odom → base_link 기준의 부드러운 로컬 위치 추정을 만드는 EKF 설정입니다. robot_localization의 EKF 상태 벡터는 15개입니다. 모든 _config, process_noise_covariance, initial_estimate_covariance는 아래 순서를 사용합니다. 즉, … Read more