TurtleBot3 Burger에서 Pi Camera 2와 LiDAR를 결합한 ROS 2 Humble 장애물 회피
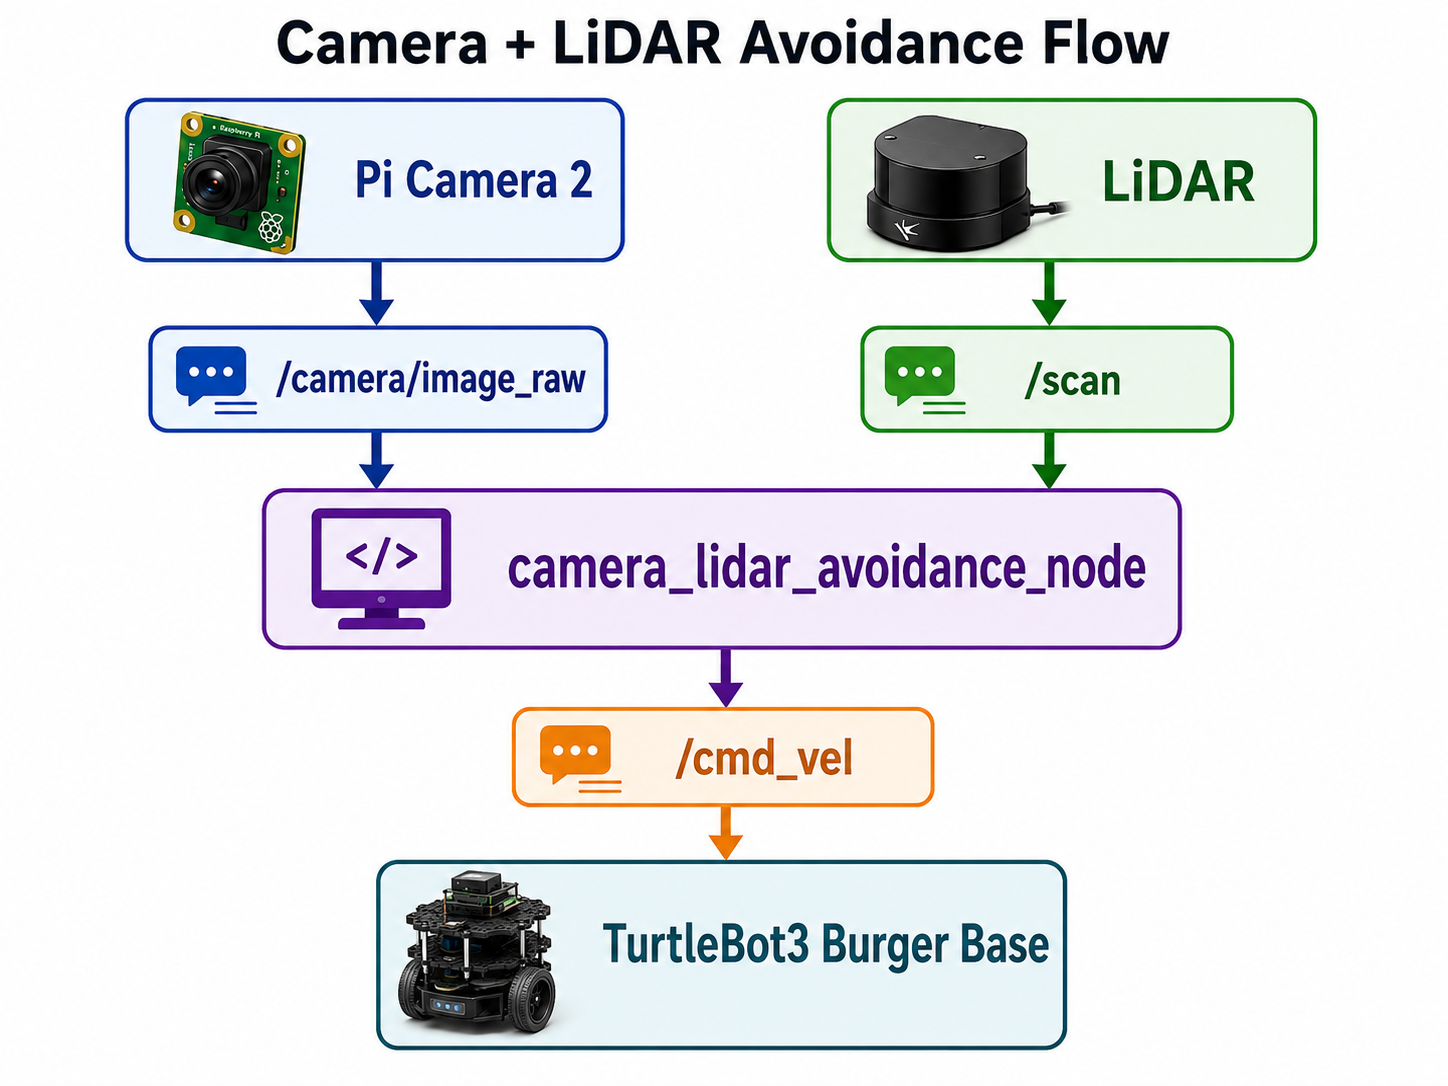
1. 강의 목표 이번 강의의 목표는 TurtleBot3 Burger에 장착된 LiDAR와 Pi Camera 2 영상을 함께 사용하여 장애물을 회피하는 ROS 2 노드를 직접 만들어 보는 것입니다. 기본적인 TurtleBot3 예제에서는 주로 /scan 토픽의 LiDAR 거리값만 이용해 장애물을 회피합니다. 하지만 실제 로봇에서는 거리 정보만으로는 부족한 경우가 많습니다. 예를 들어 앞에 있는 물체가 벽인지, 사람인지, 색깔이 있는 표식인지, 지나갈 … Read more