ROS2 MultiThread 기초
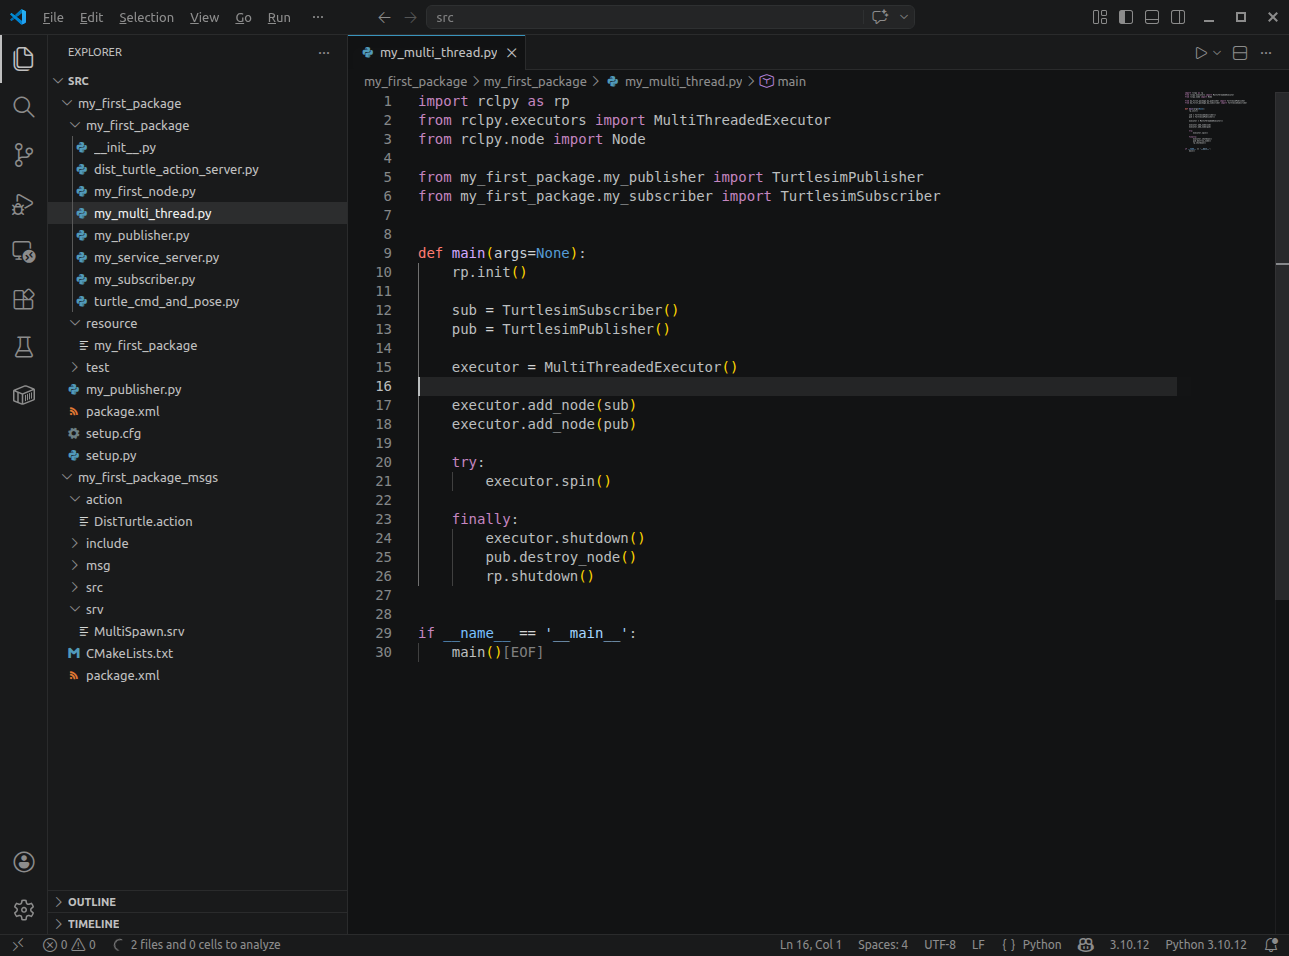
1. 왜 MultiThreadedExecutor가 필요한가요? ROS 2 노드는 기본적으로 하나의 실행 흐름에서 callback을 처리합니다. ROS 2 노드는 보통 이렇게 실행합니다. 이 코드는 내부적으로 기본 Executor를 사용합니다. 대부분의 기본 동작은 사실상 이런 구조입니다. 즉, callback이 여러 개 있어도 하나의 thread에서 순서대로 처리됩니다. 예를 들어 노드 안에 이런 것들이 있다고 해보겠습니다. 기본 실행에서는 이 callback들이 동시에 실행되지 않습니다. 이런 식입니다. … Read more