TurtleBot3 Burger 실습 과제: Cartographer SLAM 기반 강의실 전체 맵 작성 및 Nav2 자율주행
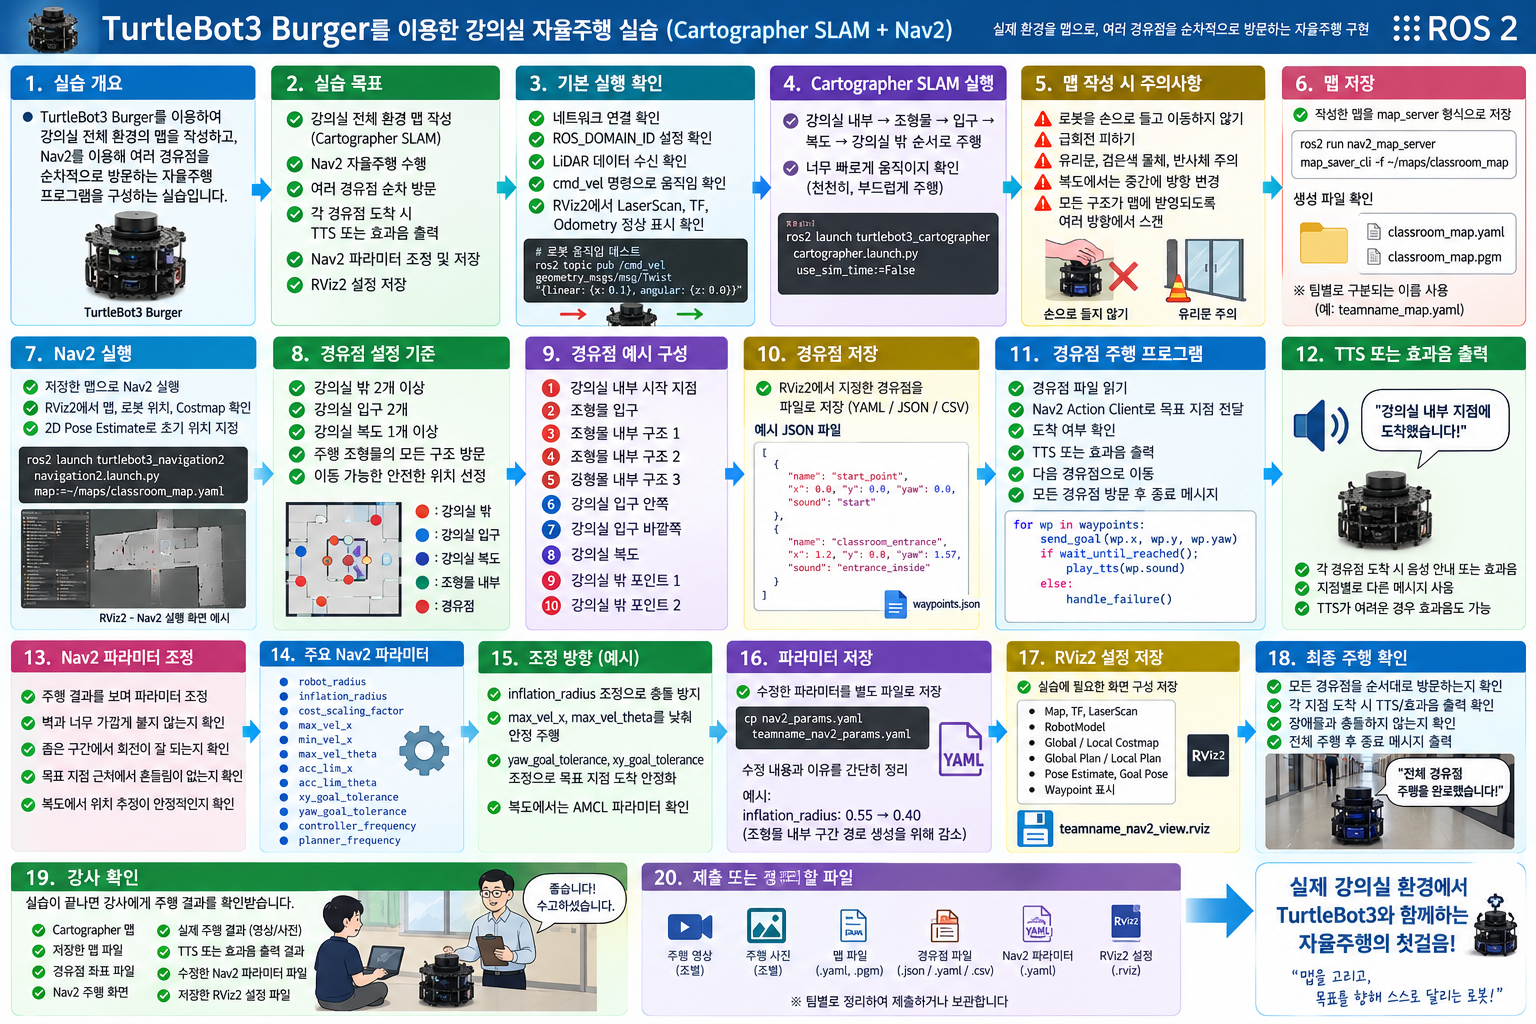
1. 실습 개요 이번 실습은 TurtleBot3 Burger를 이용하여 실제 강의실 환경을 기반으로 전체 주행 맵을 작성하고, 작성한 맵 위에서 Nav2를 이용해 여러 경유점을 순차적으로 방문하는 자율주행 프로그램을 구성하는 과정입니다. 실습 환경에는 강의실 내부, 강의실 주행 조형물, 강의실 복도, 강의실 앞 복도가 포함됩니다. 학생들은 Cartographer SLAM을 사용하여 전체 맵을 작성하고, RViz2에서 경유점을 지정한 뒤 TurtleBot3가 각 … Read more