Wego Limo로 실습하는 ROS 2 Cartographer SLAM과 Navigation2 자율주행
Wego Limo는 LiDAR, IMU, 엔코더와 같은 센서 데이터를 ROS 2 환경에서 활용할 수 있는 교육용 모바일 로봇입니다. 기본 패키지에는 Cartographer 기반의 2차원 지도 작성 기능과 Navigation2 기반의 실내 자율주행 환경이 구성되어 있습니다. 이번 글에서는 Wego Limo를 이용해 주변 공간의 지도를 만들고, 저장한 지도에서 로봇을 자율주행시키는 전체 과정을 정리합니다. 또한 단일 목적지 이동뿐만 아니라 여러 지점을 … Read more
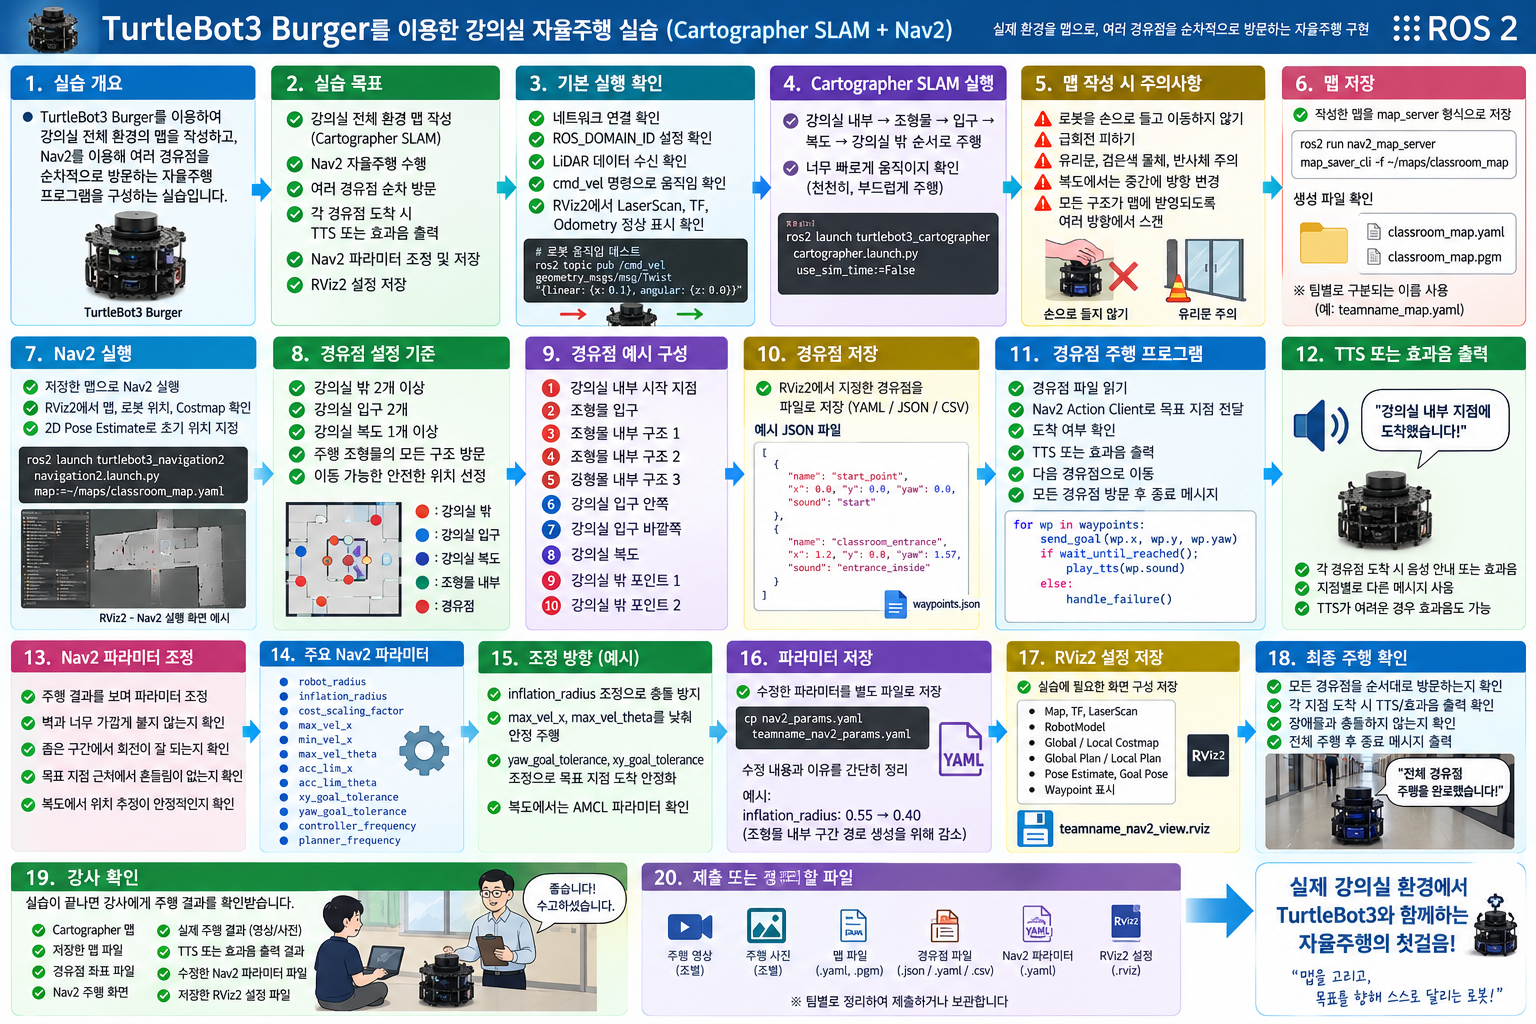
TurtleBot3 Burger 실습 과제: Cartographer SLAM 기반 강의실 전체 맵 작성 및 Nav2 자율주행

1. 실습 개요 이번 실습은 TurtleBot3 Burger를 이용하여 실제 강의실 환경을 기반으로 전체 주행 맵을 작성하고, 작성한 맵 위에서 Nav2를 이용해 여러 경유점을 순차적으로 방문하는 자율주행 프로그램을 구성하는 과정입니다. 실습 환경에는 강의실 내부, 강의실 주행 조형물, 강의실 복도, 강의실 앞 복도가 포함됩니다. 학생들은 Cartographer SLAM을 사용하여 전체 맵을 작성하고, RViz2에서 경유점을 지정한 뒤 TurtleBot3가 각 … Read more

Cartographer SLAM

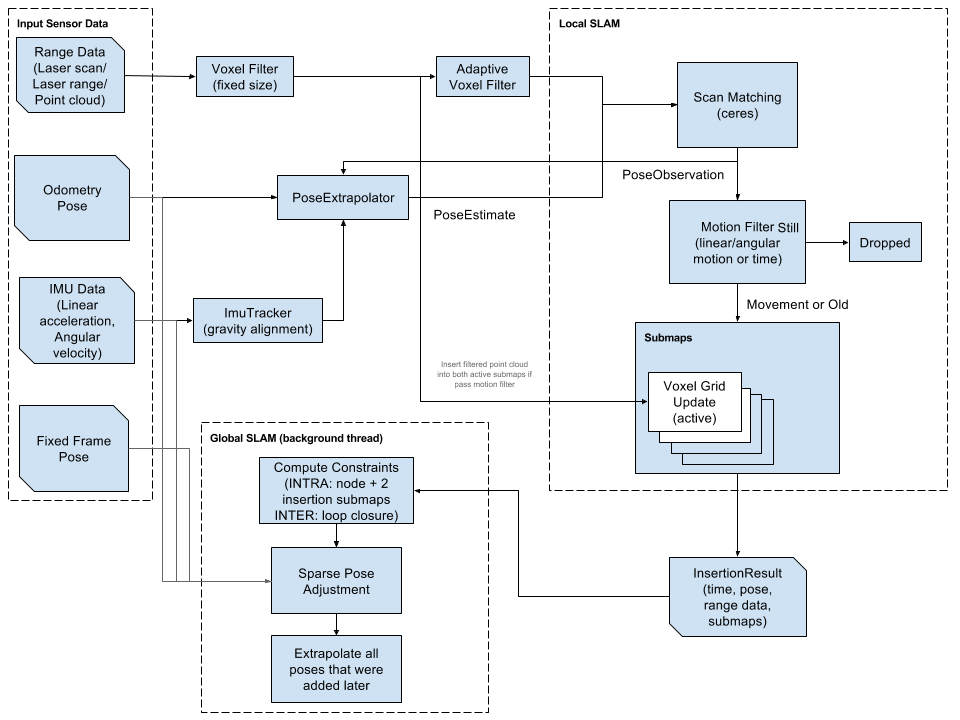
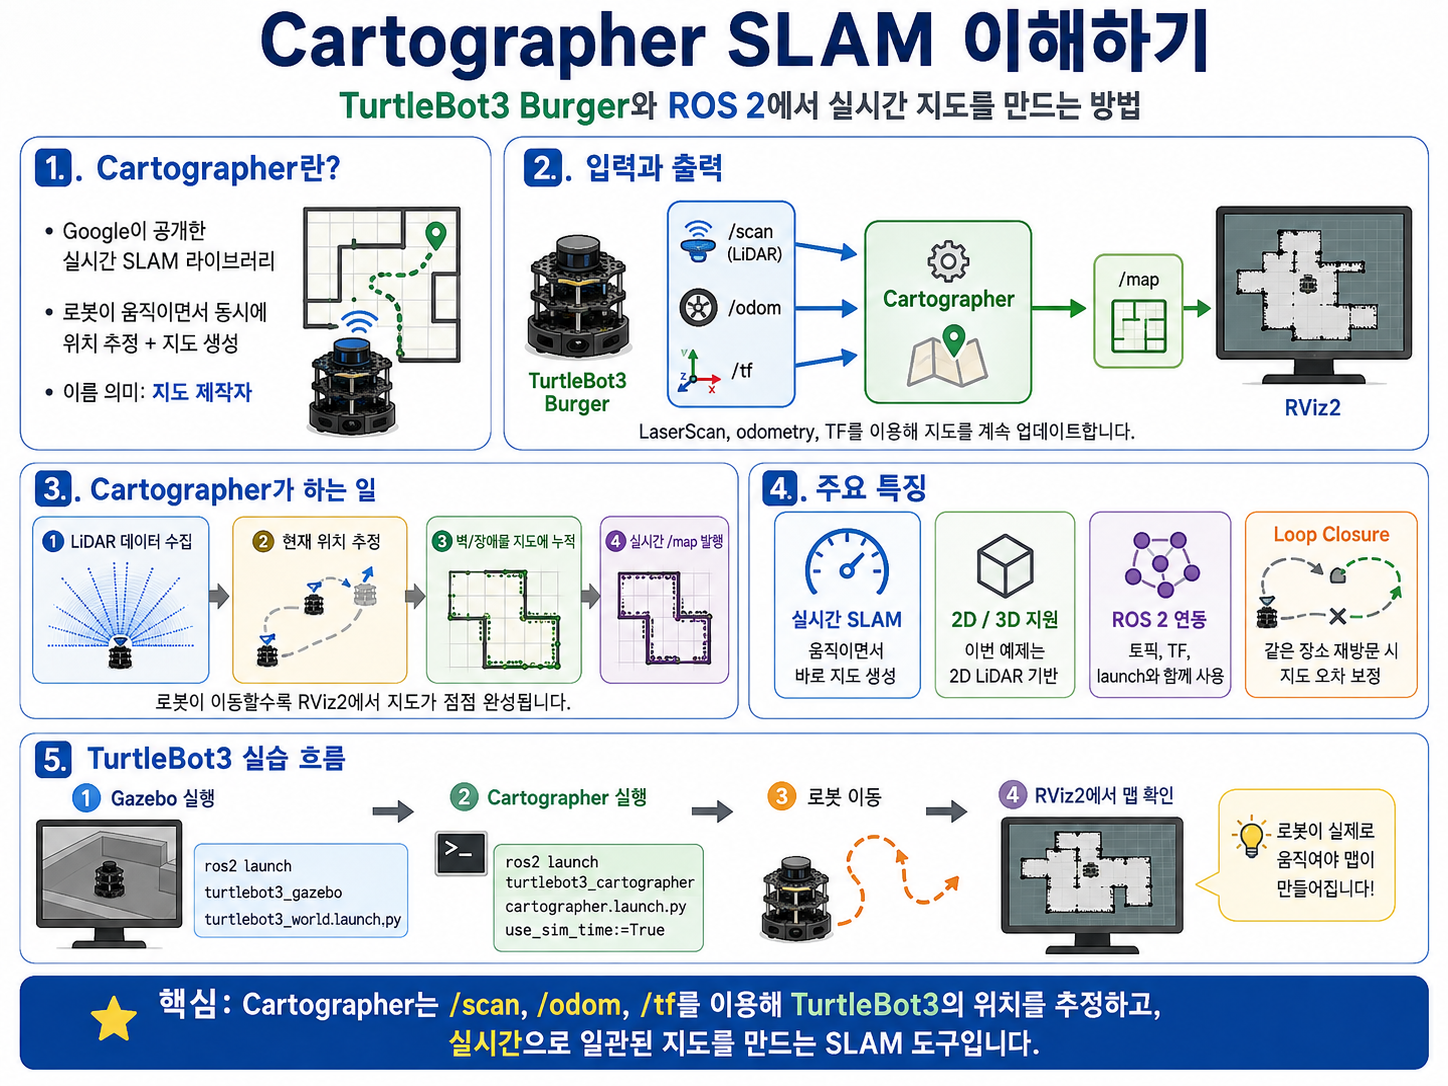
1. Cartographer란 무엇인가? Cartographer는 Google에서 공개한 실시간 SLAM 라이브러리입니다. Google은 2016년에 Cartographer를 오픈소스로 공개하면서, 이를 ROS를 지원하는 2D/3D 실시간 SLAM 라이브러리라고 소개했습니다. Cartographer 공식 문서에서 Cartographer는 여러 플랫폼과 센서 구성에서 2D 및 3D 실시간 SLAM을 제공하는 시스템이라고 설명합니다. 이름 그대로 Cartographer는 원래 “지도 제작자”라는 뜻입니다. ROS에서는 로봇이 움직이면서 주변을 측정하고, 그 결과를 지도 형태로 만드는 … Read more