Qt Designer로 TurtleBot3 Burger 제어용 PyQt UI 만들기 #2
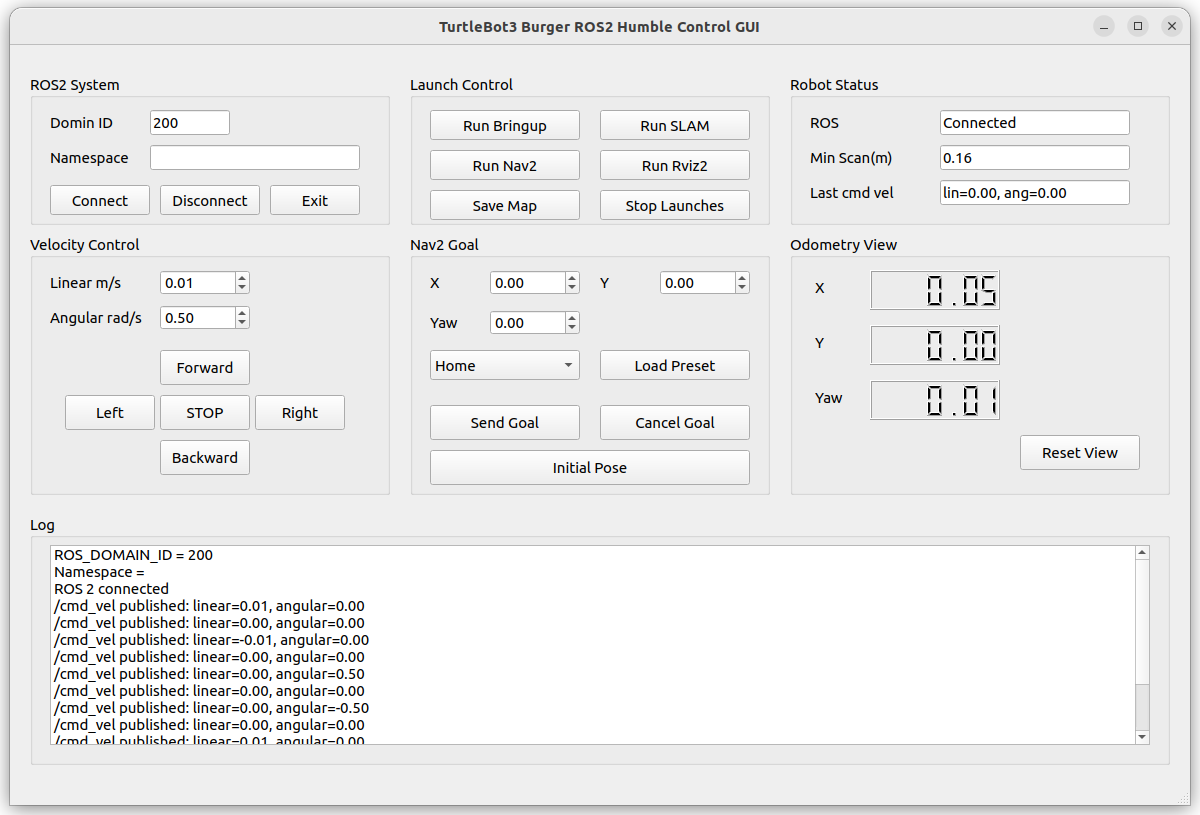
11. ROS 2 Node 클래스 추가하기 이제 Python 코드에 ROS 2 노드를 추가합니다. 먼저 필요한 ROS 2 모듈을 import합니다. Python 파일 상단에 다음을 추가합니다. 그리고 MainWindow 클래스 위에 ROS 2 노드 클래스를 추가합니다. 이 클래스는 ROS 2 노드입니다. 핵심은 다음입니다. 이 코드가 /cmd_vel 토픽 publisher를 만듭니다. Namespace를 입력하면 /tb3/cmd_vel 같은 토픽으로 바꿔서 발행할 수 있습니다. … Read more