WEGO LIMO를 이용한 ROS 2 이동 로봇 서비스 개발 프로젝트 안내
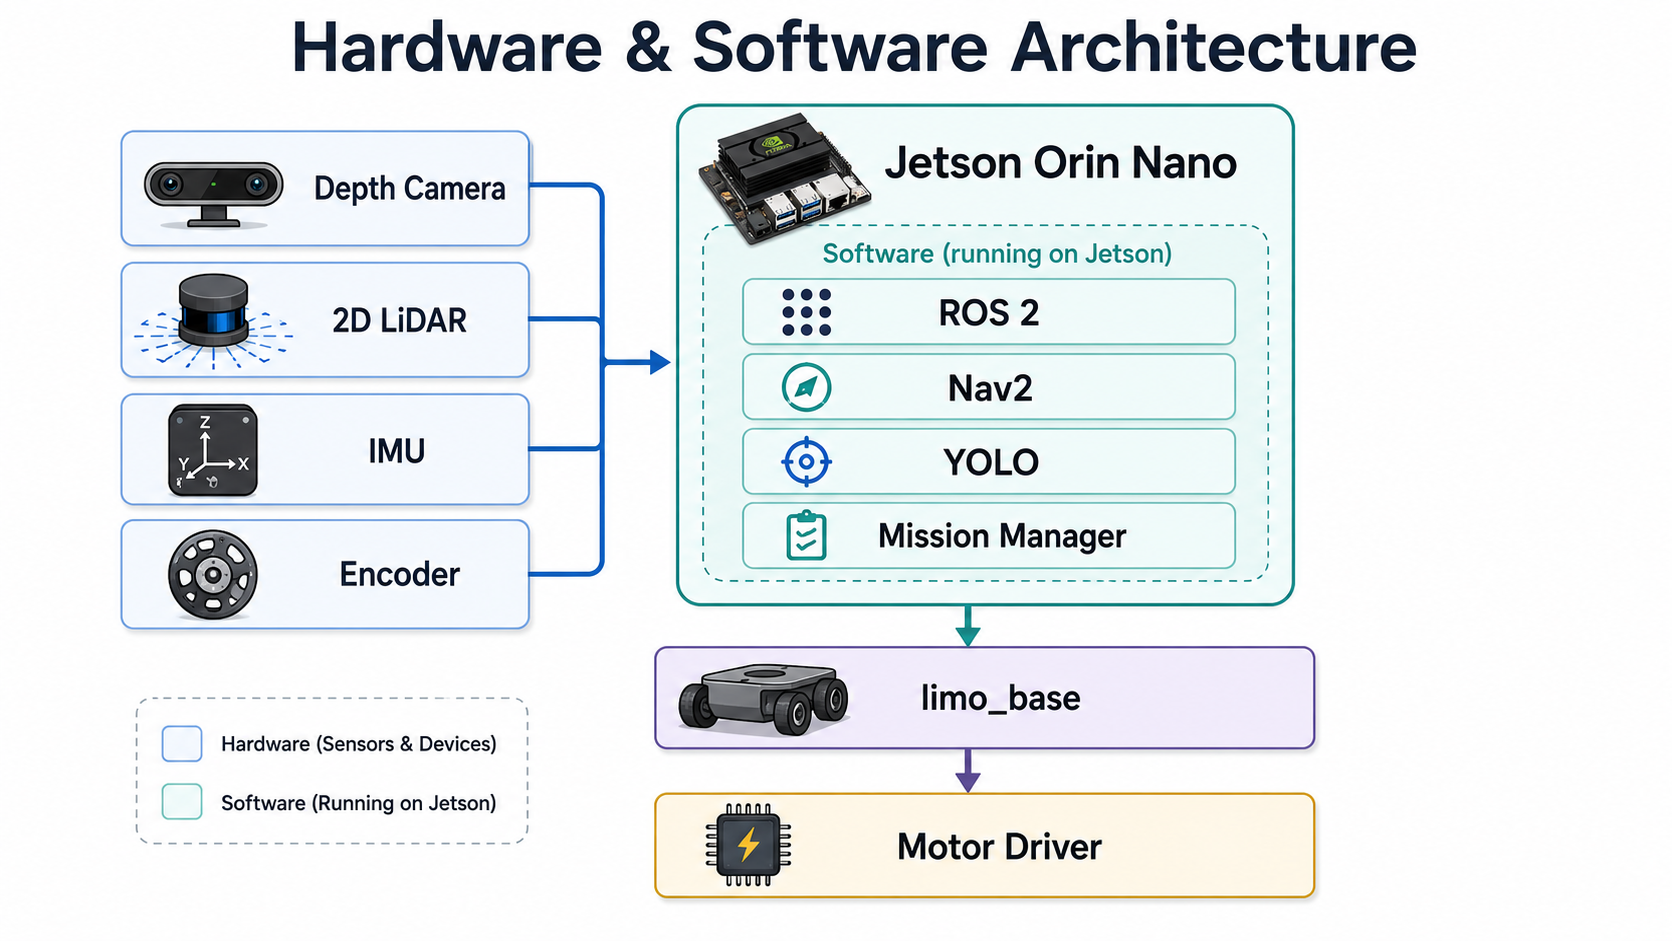
이번 프로젝트는 지금까지 학습한 ROS 2 Humble, WEGO LIMO, SLAM, Navigation2, 카메라 영상처리, YOLO 객체 인식, 딥러닝, TensorRT, ROS 2 노드 개발 및 시스템 자동화 기술을 하나의 실제 이동 로봇 서비스로 통합하는 팀 프로젝트입니다. 단순히 예제 프로그램을 실행하거나 로봇을 움직이는 수준이 아니라, 실제 서비스 로봇 개발 과정과 유사하게 서비스 아이디어 선정 → 사용자 요구사항 정의 … Read more