Wego Limo로 구현하는 ROS 2 카메라 기반 차선 주행 시스템 #2
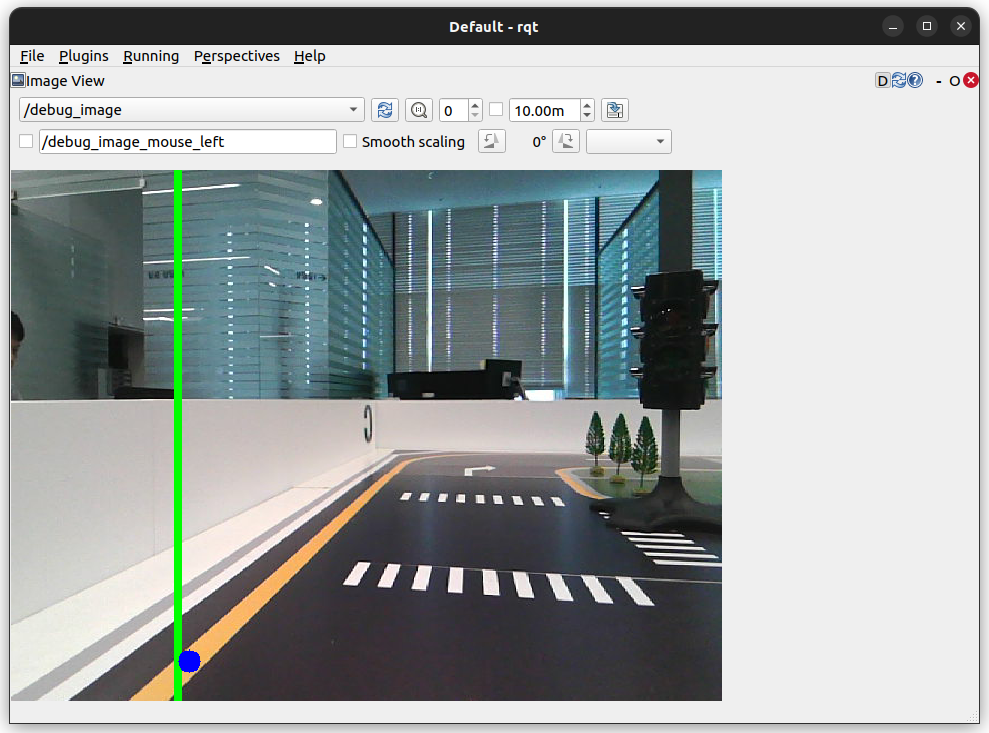
7. detect_line 1) 전체 소스 코드의 역할 먼저 이 노드의 핵심 목적을 정리하면 다음과 같습니다. 카메라 영상에서 노란색 계열의 차선을 찾은 뒤, 해당 차선의 중심 좌표 cx를 계산합니다. 그리고 미리 설정된 기준 위치인 reference_distance와 비교하여 다음 값을 계산합니다. 예를 들어 기준 위치가 170이고 실제 검출된 차선 중심이 150이라면 다음과 같습니다. 반대로 실제 차선 중심이 190이라면 … Read more
Wego Limo로 구현하는 ROS 2 카메라 기반 차선 주행 시스템 #1

Wego Limo는 조향 방식을 변경할 수 있는 교육용 모바일 로봇으로, 카메라와 LiDAR, IMU 등의 센서를 ROS 2 환경에서 활용할 수 있습니다. 이번 글에서는 Wego Limo를 Differential Mode로 설정한 상태에서 전용 트랙의 차선을 인식하고 자동으로 주행하는 ROS 2 애플리케이션을 살펴보겠습니다. 차선 주행 애플리케이션은 하나의 노드가 모든 기능을 처리하는 방식이 아니라, 차선 검출과 장애물 감지, 속도 제어 … Read more