ROS2 사용자 정의 메세지 만들기 #2
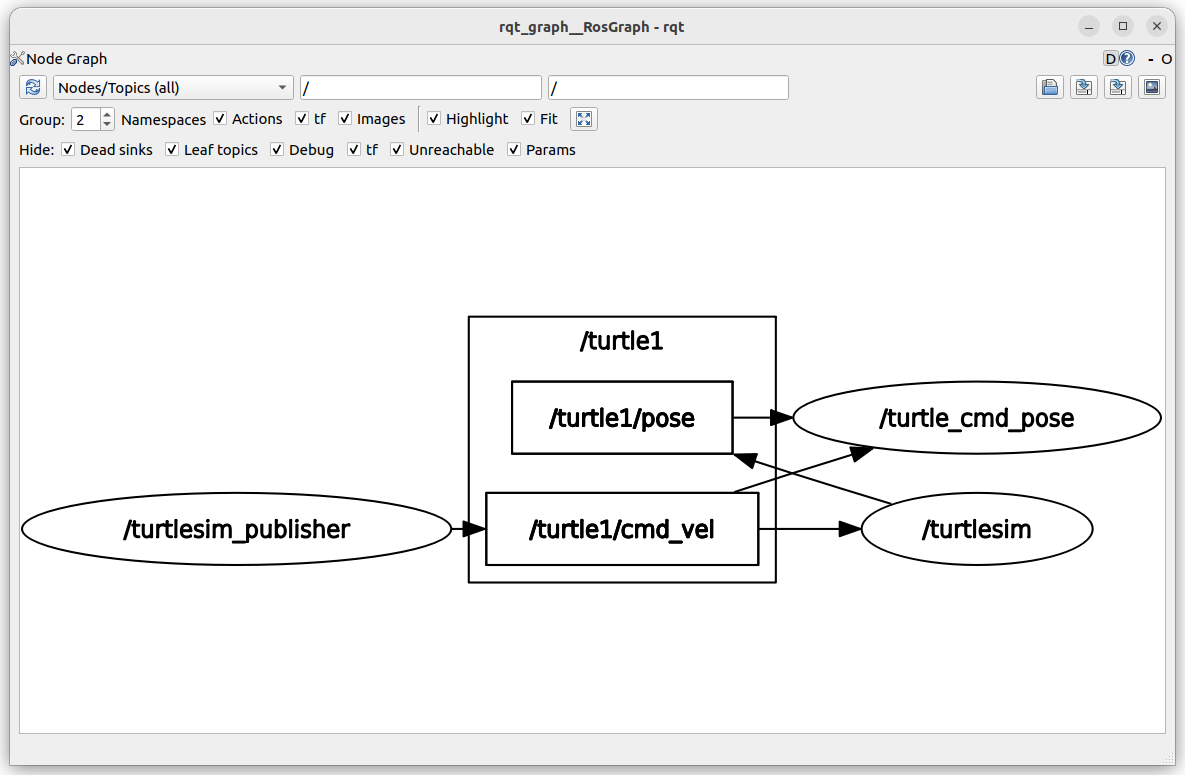
이번 글에서는 앞에서 만든 사용자 정의 메시지 CmdAndPoseVel을 실제 토픽으로 발행하고, 이어서 사용자 정의 서비스 MultiSpawn.srv까지 만들어 보겠습니다. 핵심 목표는 다음과 같습니다. 1. 두 토픽 데이터를 하나의 토픽으로 다시 발행하기 앞에서는 /turtle1/pose와 /turtle1/cmd_vel을 각각 구독한 뒤, 두 데이터를 하나의 CmdAndPoseVel 객체에 저장했습니다. 이제는 저장만 하는 것이 아니라, 이 데이터를 새로운 토픽으로 발행하겠습니다. 새로 발행할 토픽 이름은 … Read more