ROS 2 MultiThreadedExecutor와 Action Server로 Turtlesim 거리 이동 구현하기
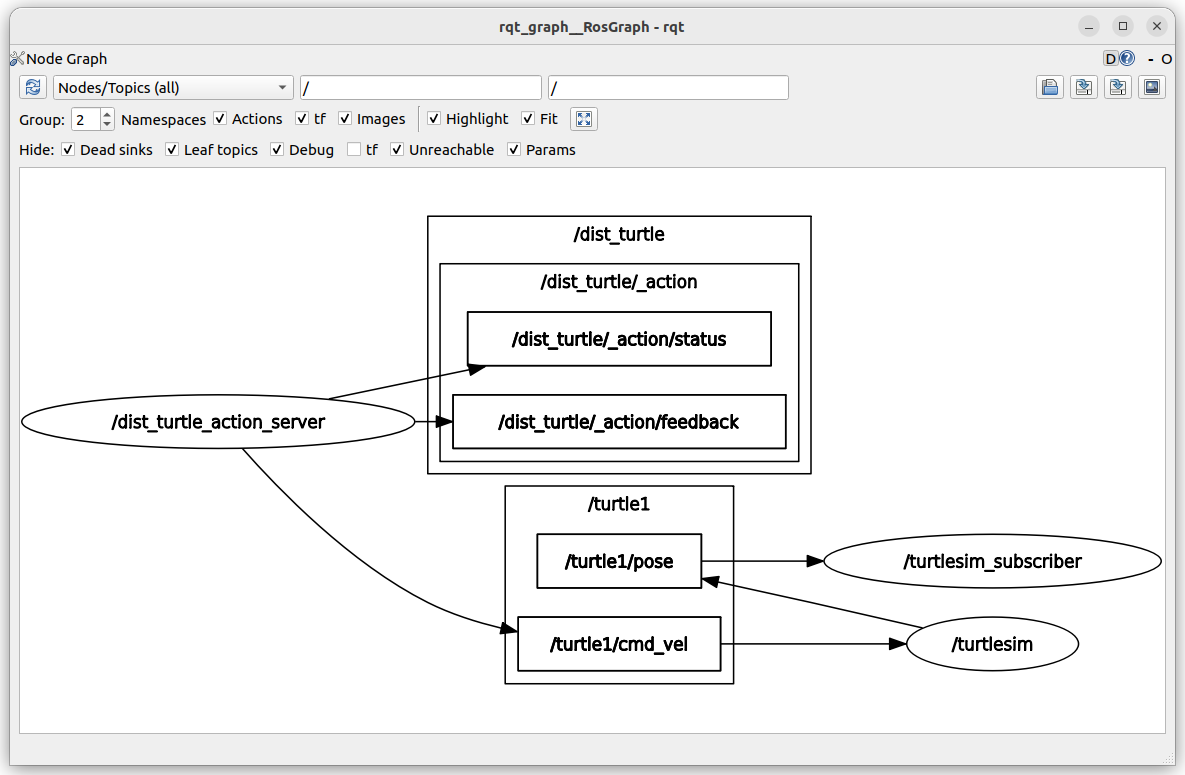
이번 단계에서는 ROS 2 Action Server를 실제 turtlesim 제어에 연결합니다. 앞에서는 Action Server가 Goal을 받고 Result와 Feedback을 반환하는 구조를 확인했다면, 이번에는 다음 기능을 함께 구현합니다. 이 구조는 단순한 예제가 아니라 실제 로봇 이동 제어의 기본 패턴입니다.특히 모바일 로봇, 드론, AGV, AMR에서 “목표 지점까지 이동하면서 진행 상태를 계속 확인하는 구조”와 매우 비슷합니다. 1. 전체 구조 이번 … Read more