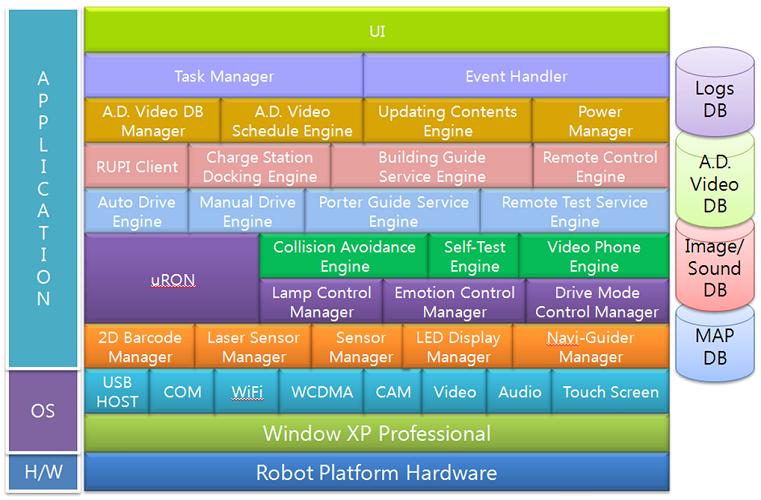
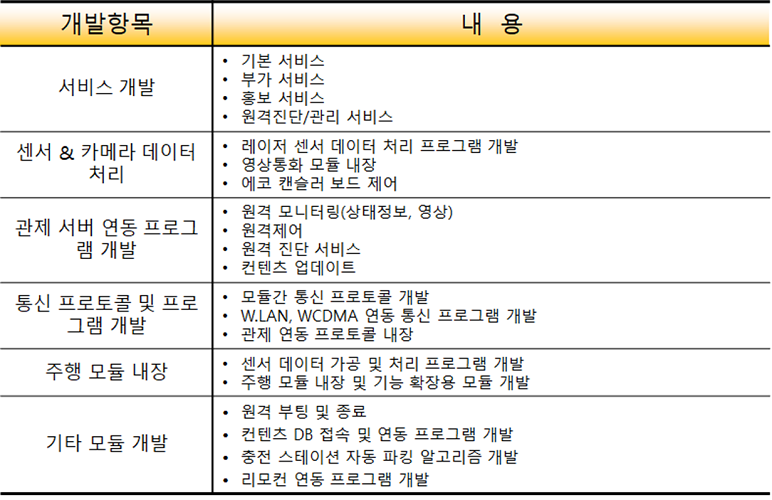
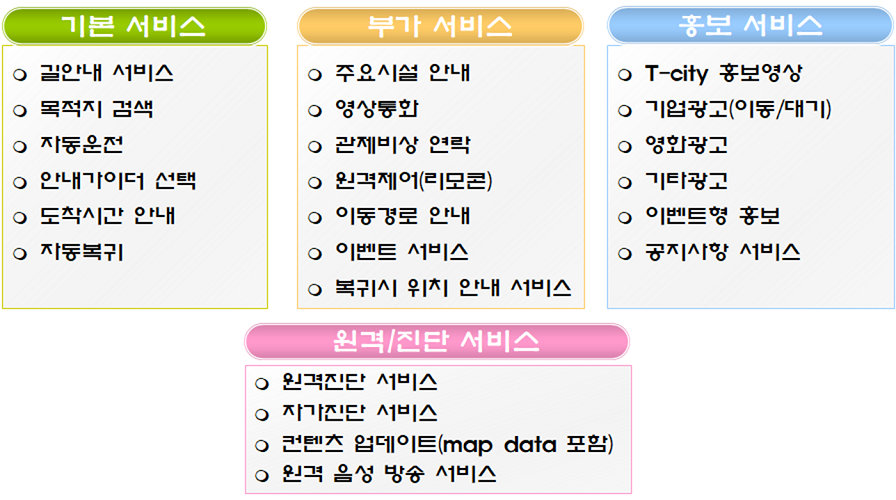
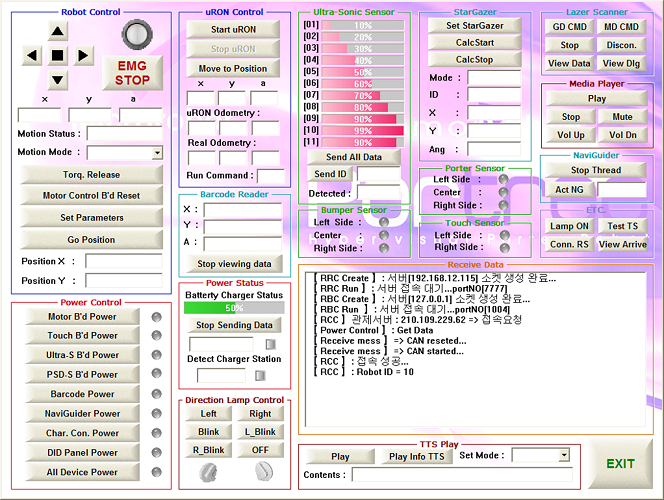
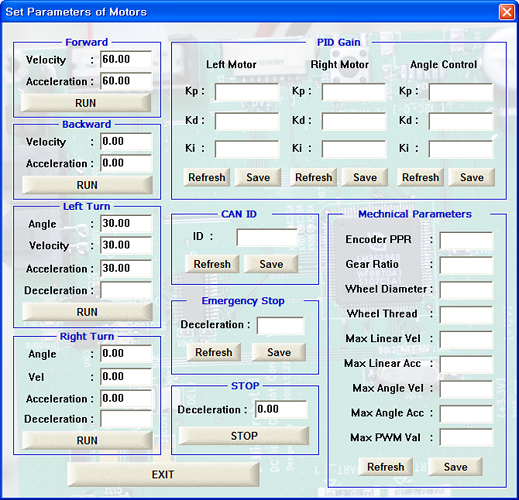
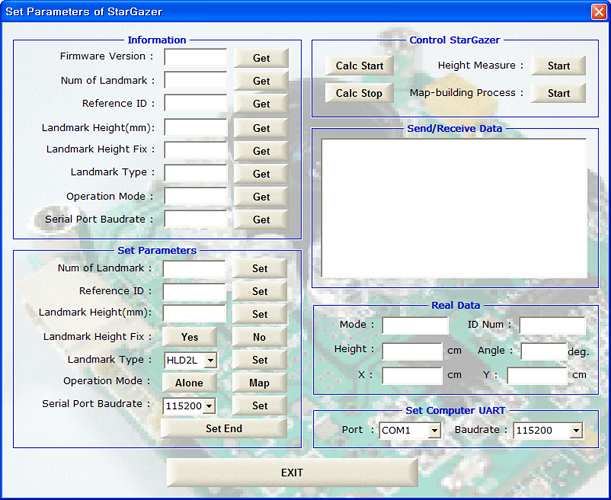
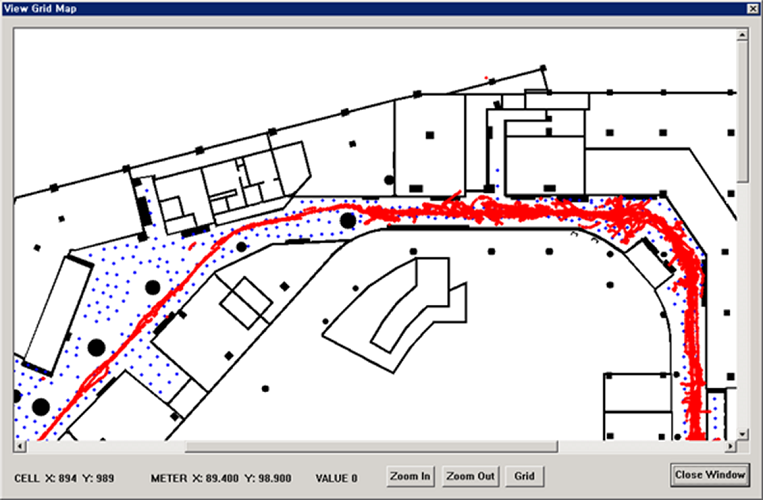
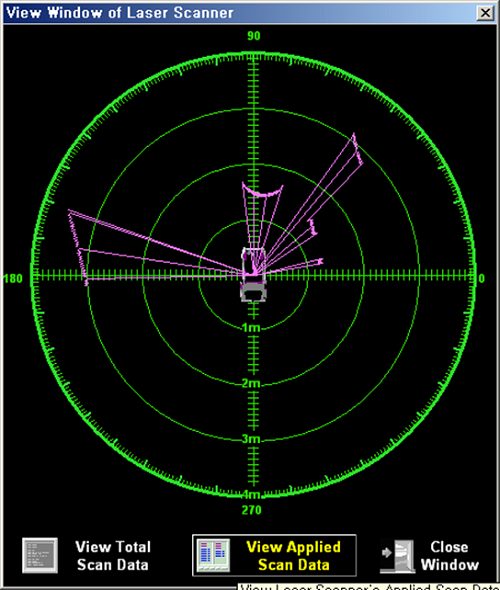
짐운반 로봇(Porter Robot) II – 로봇 제어 프로그램 개발 9월 23, 20267월 4, 2026 by sjyong Visual Studio 6.0을 사용하여 프로그래밍 작업을 진행했습니다. 1. Control S/W 개발 2. S/W 개발 항목 3. 서비스 개발 4. Robot Client 응용 프로그램 5. Motor 파라미터 설정 6. 스타게이저 설정 7. 스타게이저 맵 뷰어 8. LRF 측정 데이터 출력