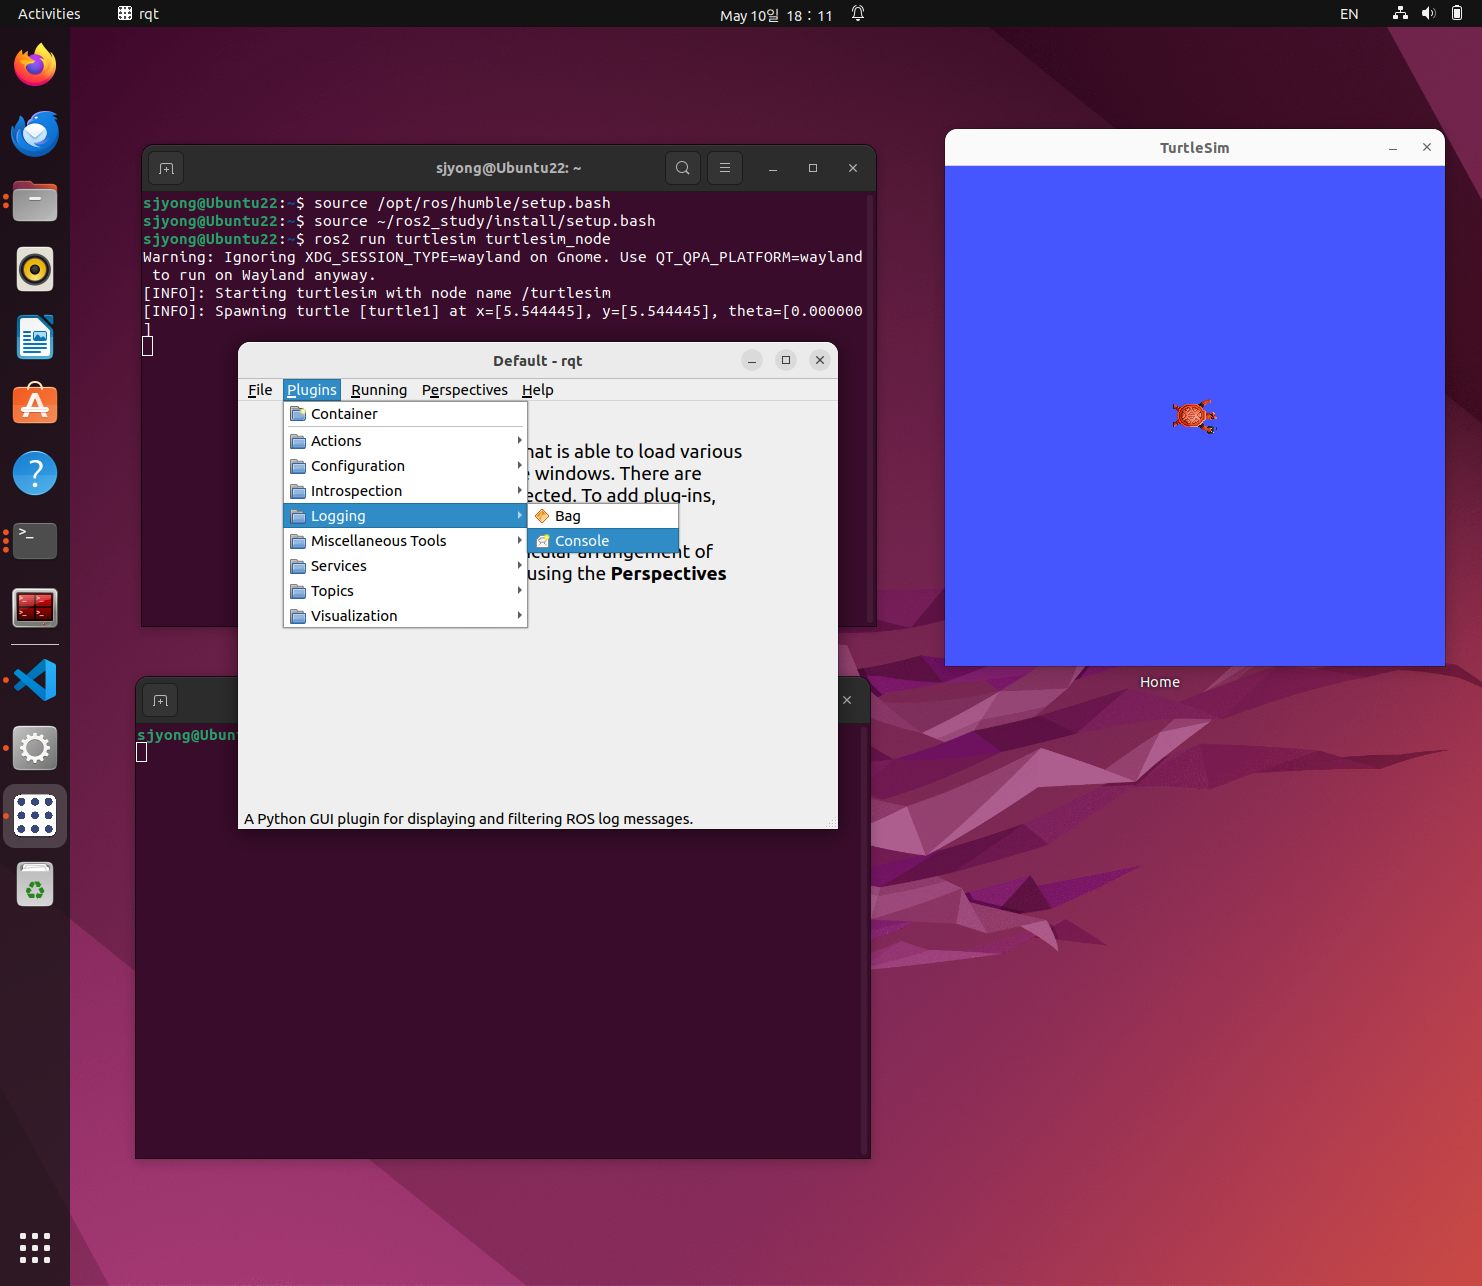
ROS 2 디버깅과 관찰 도구: 로그, rqt_console, rqt_graph, rqt_plot 실습 정리 #2
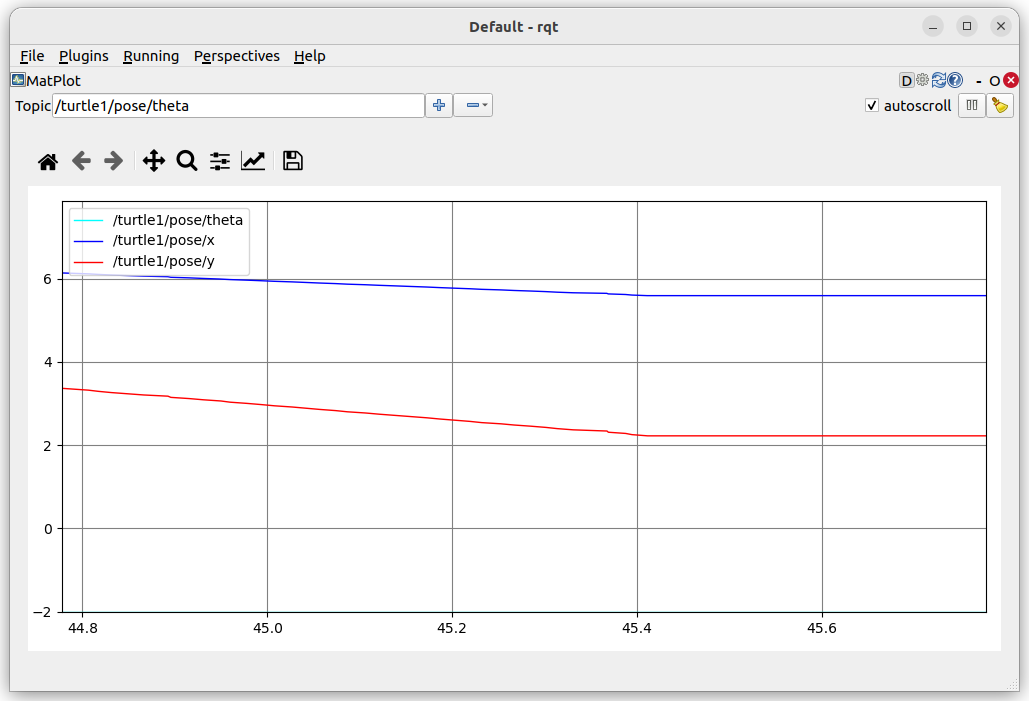
11. rqt 도구를 왜 써야 하는가 ROS 2는 노드, 토픽, 서비스, 액션이 복잡하게 얽힙니다.CLI 명령만으로도 확인은 가능하지만, 구조를 빠르게 이해하기에는 GUI 도구가 훨씬 편합니다. 예를 들어 CLI에서는 다음처럼 확인합니다. 하지만 rqt_graph를 사용하면 노드와 토픽 관계를 그림으로 볼 수 있습니다. 이것을 한눈에 확인할 수 있습니다. 12. rqt_graph로 노드와 토픽 관계 확인 rqt_graph는 ROS 2 시스템의 노드와 토픽 … Read more