ROS 2 디버깅과 관찰 도구: 로그, rqt_console, rqt_graph, rqt_plot 실습 정리 #2
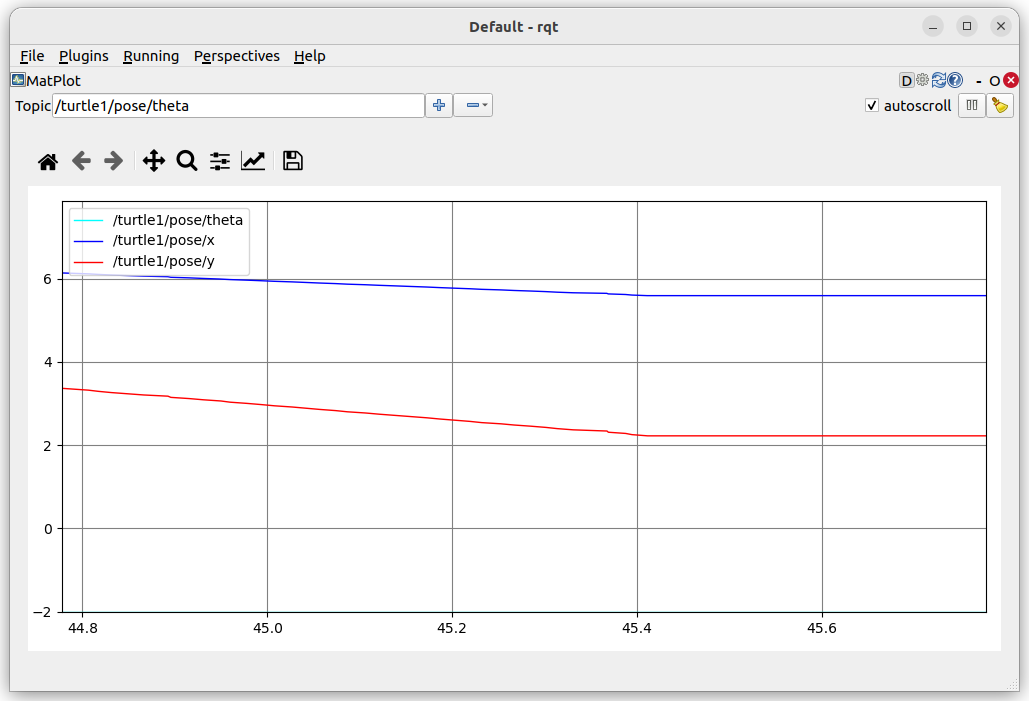
11. rqt 도구를 왜 써야 하는가 ROS 2는 노드, 토픽, 서비스, 액션이 복잡하게 얽힙니다.CLI 명령만으로도 확인은 가능하지만, 구조를 빠르게 이해하기에는 GUI 도구가 훨씬 편합니다. 예를 들어 CLI에서는 다음처럼 확인합니다. 하지만 rqt_graph를 사용하면 노드와 토픽 관계를 그림으로 볼 수 있습니다. 이것을 한눈에 확인할 수 있습니다. 12. rqt_graph로 노드와 토픽 관계 확인 rqt_graph는 ROS 2 시스템의 노드와 토픽 … Read more
ROS 2 디버깅과 관찰 도구: 로그, rqt_console, rqt_graph, rqt_plot 실습 정리 #1

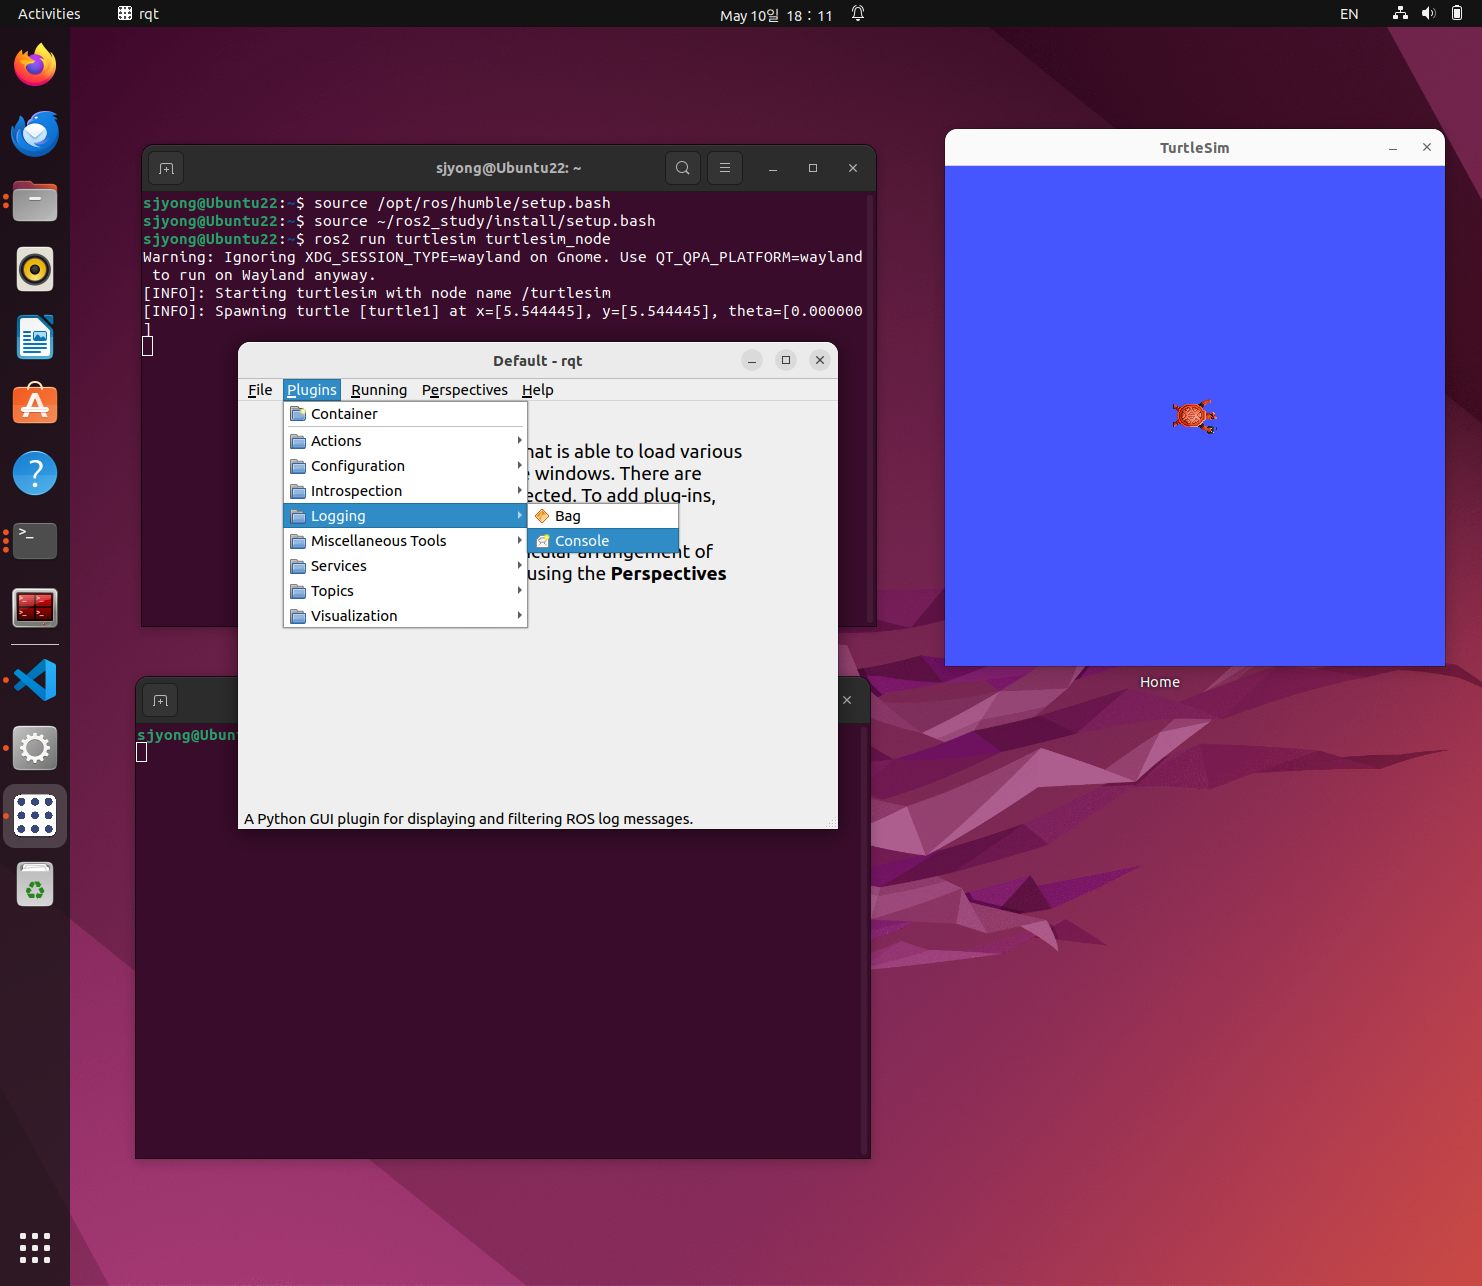
1. 이번 실습의 목적 ROS 2에서 노드를 개발하다 보면 단순히 코드가 실행되는지만 보는 것으로는 부족합니다. 노드가 어떤 토픽을 발행하는지, 어떤 노드와 연결되어 있는지, 내부 상태가 어떻게 변하는지 확인해야 합니다. 이번 글에서는 ROS 2에서 자주 사용하는 디버깅 도구인 다음 항목을 다룹니다. 실습 환경은 turtlesim, 사용자 정의 액션 서버, 그리고 rqt 도구를 기준으로 구성합니다. 2. rqt 관련 … Read more

ROS2 Humble에서 Turtlesim 설치 및 실행하기

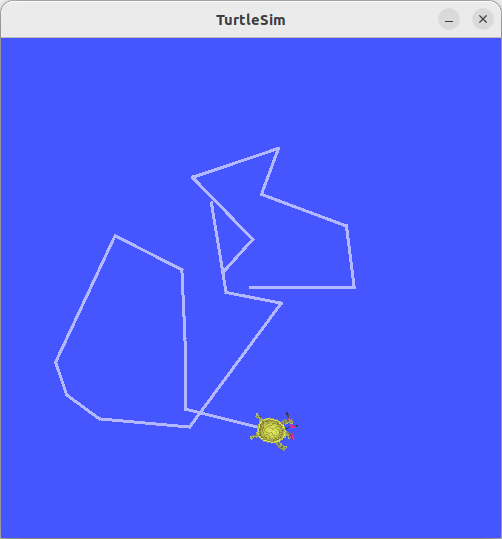
ROS2를 처음 학습할 때 가장 먼저 다뤄볼 만한 예제 패키지가 turtlesim입니다. turtlesim은 거북이 모양의 시뮬레이터를 실행하여 ROS2의 노드, 토픽, 서비스, 액션 개념을 실습할 수 있게 해주는 기본 예제 패키지입니다. ROS2의 구조를 이해하려면 단순히 명령어를 외우는 것보다, 하나의 노드가 어떻게 실행되고 ROS2 환경이 어떻게 터미널에 적용되는지를 먼저 이해하는 것이 중요합니다. ROS를 처음 설치하고 turtlesim_node를 실행하면 파란 … Read more