ROS 2 디버깅과 관찰 도구: 로그, rqt_console, rqt_graph, rqt_plot 실습 정리 #1
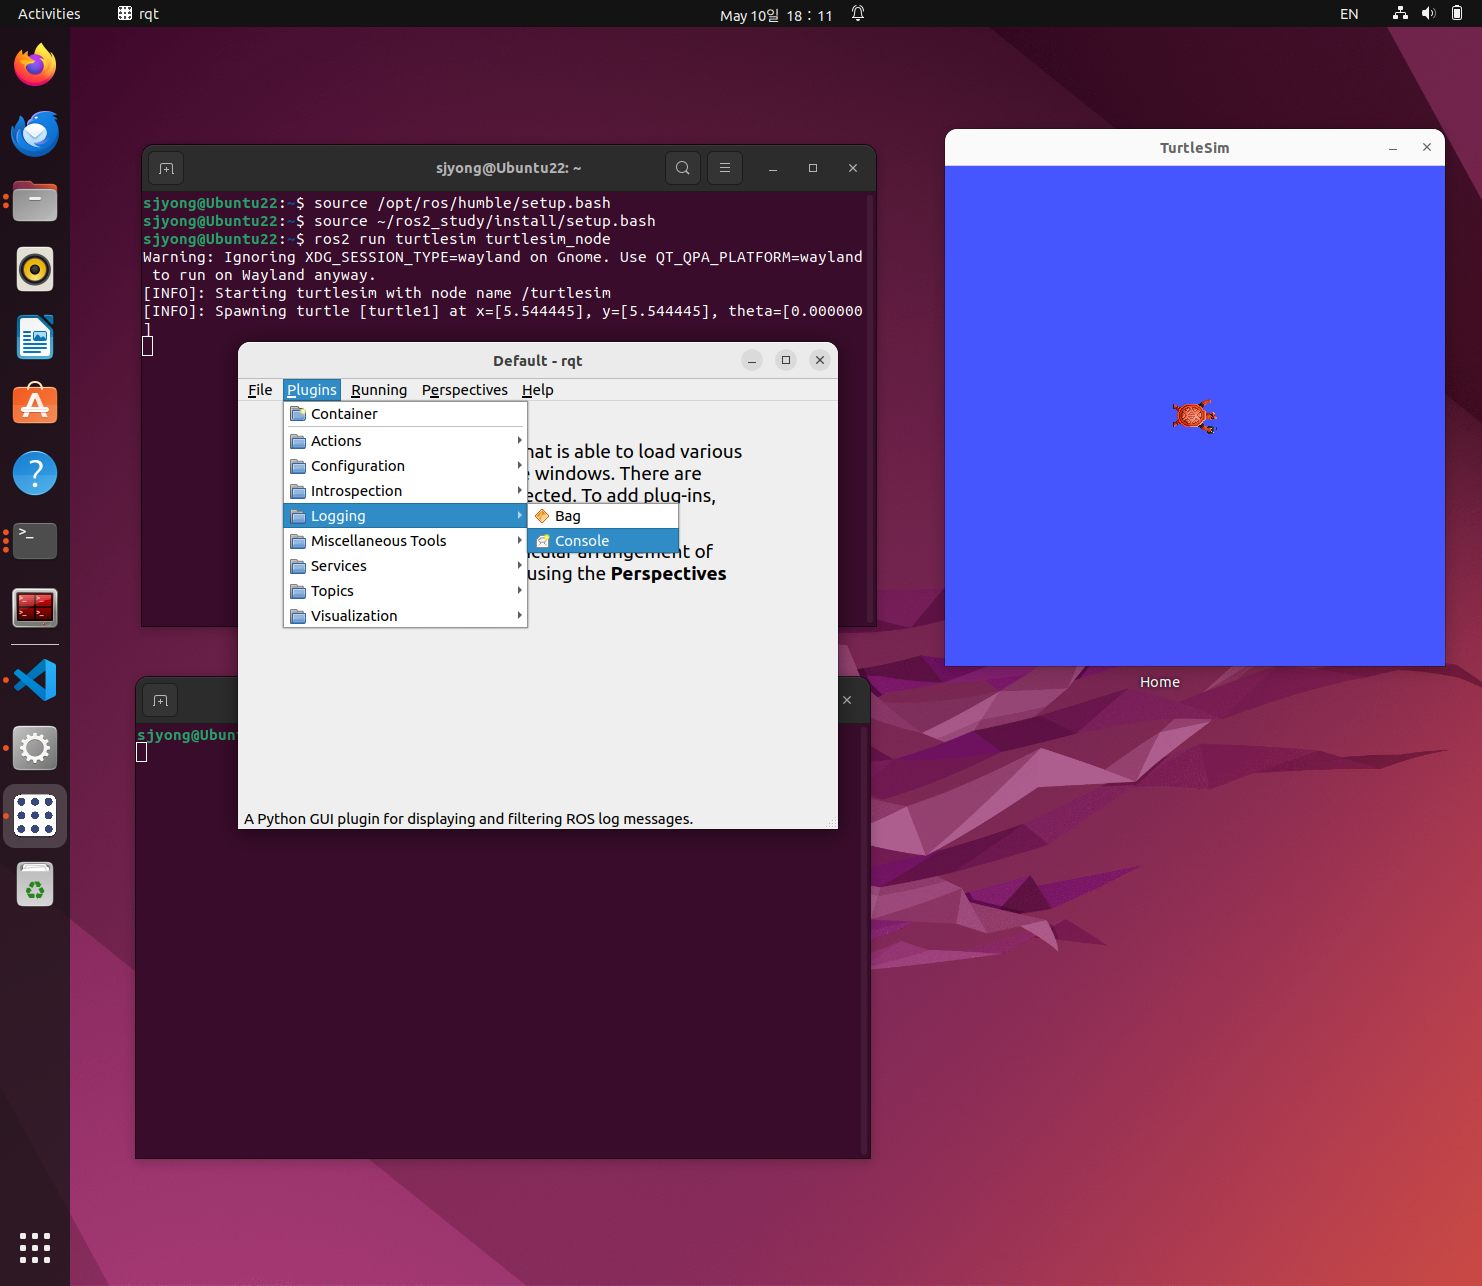
1. 이번 실습의 목적 ROS 2에서 노드를 개발하다 보면 단순히 코드가 실행되는지만 보는 것으로는 부족합니다. 노드가 어떤 토픽을 발행하는지, 어떤 노드와 연결되어 있는지, 내부 상태가 어떻게 변하는지 확인해야 합니다. 이번 글에서는 ROS 2에서 자주 사용하는 디버깅 도구인 다음 항목을 다룹니다. 실습 환경은 turtlesim, 사용자 정의 액션 서버, 그리고 rqt 도구를 기준으로 구성합니다. 2. rqt 관련 … Read more