Cartographer 컴파일 및 설치 : ROS Melodic #2

1. Cartographer ROS를 설치하기 위해서는 wstool, rosdep, Ninja를 먼저 설치해야 합니다. 먼저 업데이트를 실행합니다. 2. 아래의 명령어를 실행하여 cartographer를 설치합니다. 3. 설정 내용을 적용하기 위해 아래의 명령을 실행합니다. 4. 설치한 Cartographer의 정상 동작을 확인하기 위해 데모용 backpack 파일을 다운로드 합니다. 4. 다운로드 받은 backpack 파일을 실행하기 위해  패키지를 데모 백팩 패키지를 사용합니다. 6. 아래의 그림은 RVIZ 실행 … Read more
Cartographer 컴파일 및 설치 : ROS Melodic #1

1. Cartographer ROS를 설치하기 위해서는 wstool, rosdep, Ninja를 먼저 설치해야 합니다. 먼저 업데이트를 실행합니다. 2. 다음으로 아래의 명령어를 실행하여 필요한 툴을 먼저 설치합니다. 3. ROS가 이미 설치된 상태에서 작업한 것입니다. 따라서 catkin_ws 폴더가 존재하며 그 위치로 이동합니다. 그리고 wstool의 초기 위치를 src로 지정합니다. 4. wstool을 이용하여 Cartographer 소스를 다운로드 받을 위치를 지정합니다. 5. 아래의 명령어를 … Read more

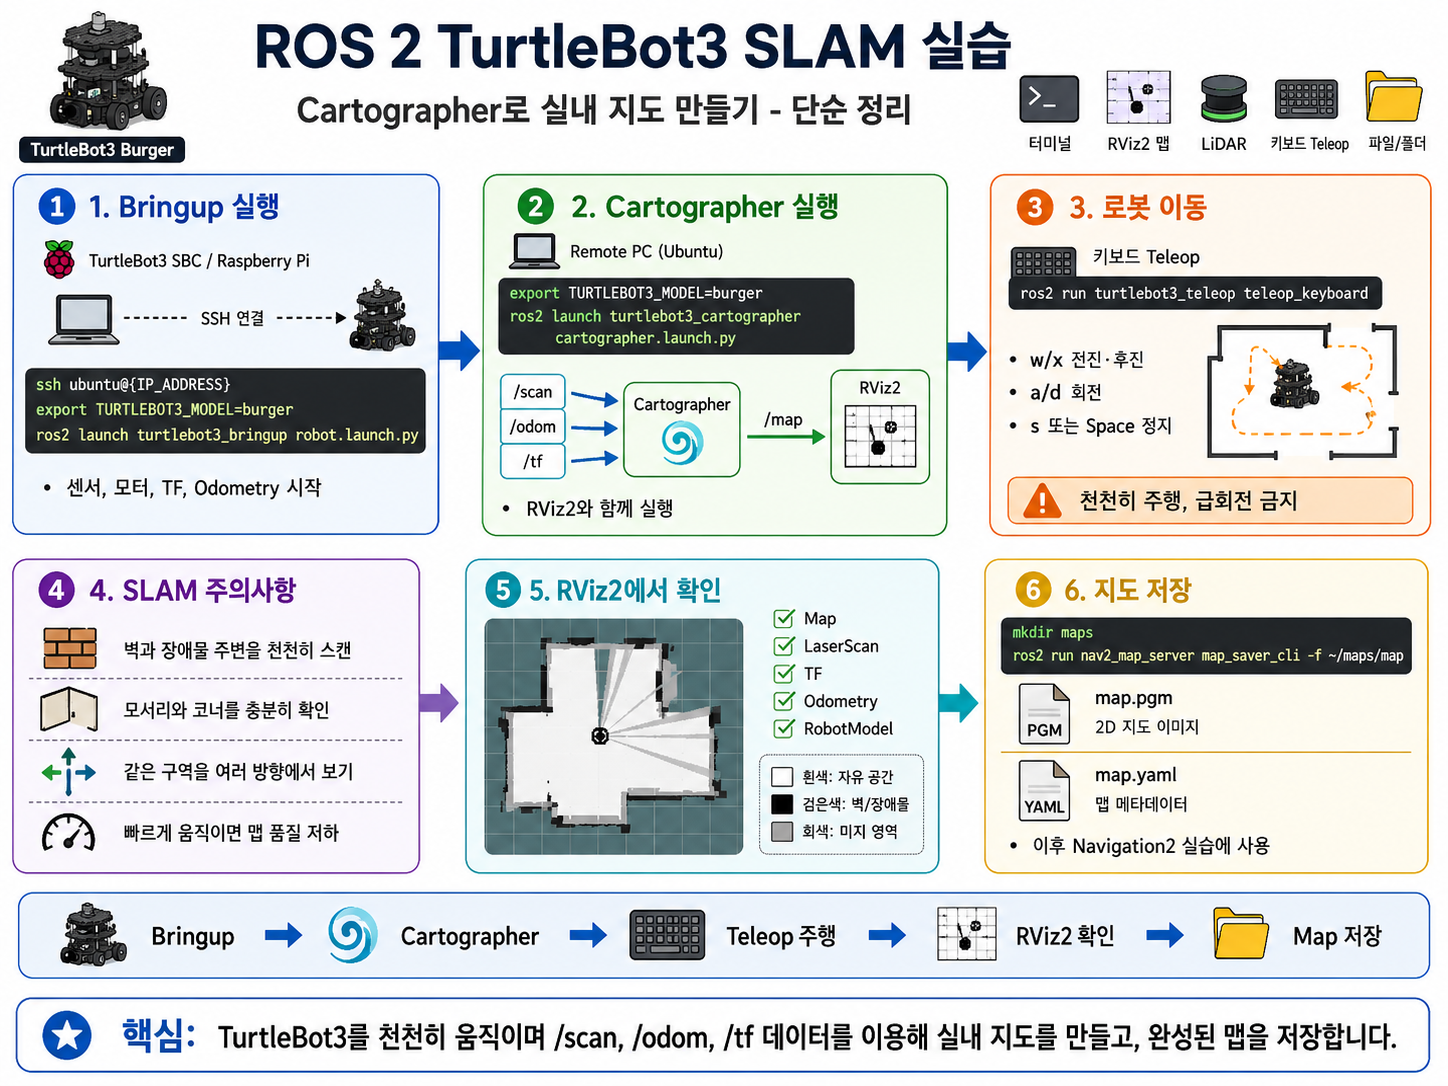
ROS 2 TurtleBot3 SLAM 실습: Cartographer로 실내 지도 만들기

1. TurtleBot3 Bringup 실행 먼저 Remote PC에서 터미널을 열고 TurtleBot3의 Raspberry Pi에 SSH로 접속합니다. 기본 비밀번호는 다음과 같습니다. 접속 후 TurtleBot3 모델을 설정합니다. Burger 모델을 사용하는 경우 다음과 같이 입력합니다. 그리고 Bringup을 실행합니다. 정상적으로 실행되면 TurtleBot3의 센서, 모터, TF, Odometry 관련 노드들이 동작하기 시작합니다. 2. SLAM 노드 실행 이제 Remote PC에서 새 터미널을 열고 SLAM … Read more