드론 시뮬레이션 환경 구축 #3

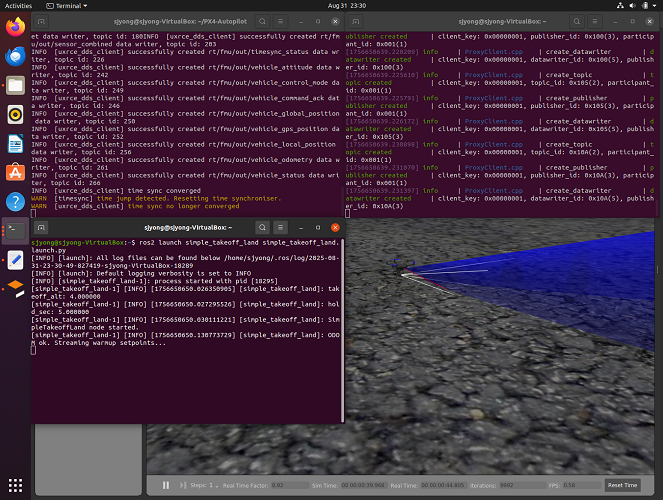
PX4는 Gazebo Classic용 헥사 모델 Typhoon H480을 제공합니다.  헥사콥터를 시뮬레이션하기 위해서는 아래와 같은 명령어를 실행하여 새로운 드론 모델을 컴파일 해야 합니다. 컴파일 전에 위치 조기화를 export 하여 사용할 수 있습니다.  위의 그림과 같이 정상적으로 실행될 경우 gazebo에 헥사콥터 드론이 출력됩니다. 다음른 헥사콥터 드론의 ROS2 제어 샘플코드를 테스트 해 보겠습니다. 아래의 압축 파일을 ~/ros2_ws/src에 복사하여 압축을 해제합니다. … Read more
드론 시뮬레이션 환경 구축 #1

드론, 로봇, 지상 차량 등 다양한 무인 시스템의 자율 비행 및 제어를 위한 오픈소스 자동비행장치 소프트웨어 플랫폼입니다. 쿼드콥터, 고정익기, 잠수정 등 다양한 종류의 차량을 제어할 수 있으며, 픽스호크 하드웨어와 함께 사용되어 NuttX 운영체제 위에서 동작합니다. PX4 플랫폼은 비행 모드, 안전 기능 지원이 뛰어나고, 지상 관제 소프트웨어와 연동하여 미션 계획, 비행 경로 설정, 비디오 스트리밍 등 다양한 기능을 제공합니다.  PX4-AutoPilot은 오픈소스로 매우 강력한 자동조정 창치이며 최근 드론 본체 제어에 가장 많이 사용됩니다. 참고 사이트 PX4와 ROS2를 연결하여 제어하는 방식에 내용은 아래의 사이트를 참고하시기 발바니다. 참고 사이트 1. VirtualBox 가상머신에서 Ubuntu 20.04.06 LTS를 Drone_Simulation이름으로 설치하였습니다. 아래의 그림은 최조 설치 결과입니다. 2. Ubuntu와 개인 PC간 파일 공유를 위해서는 VirtualBox 가상머신 설정창에서 “공유 폴더”탭을 선택하고 우측 … Read more