Gazebo 각종 플러그인 적용하기
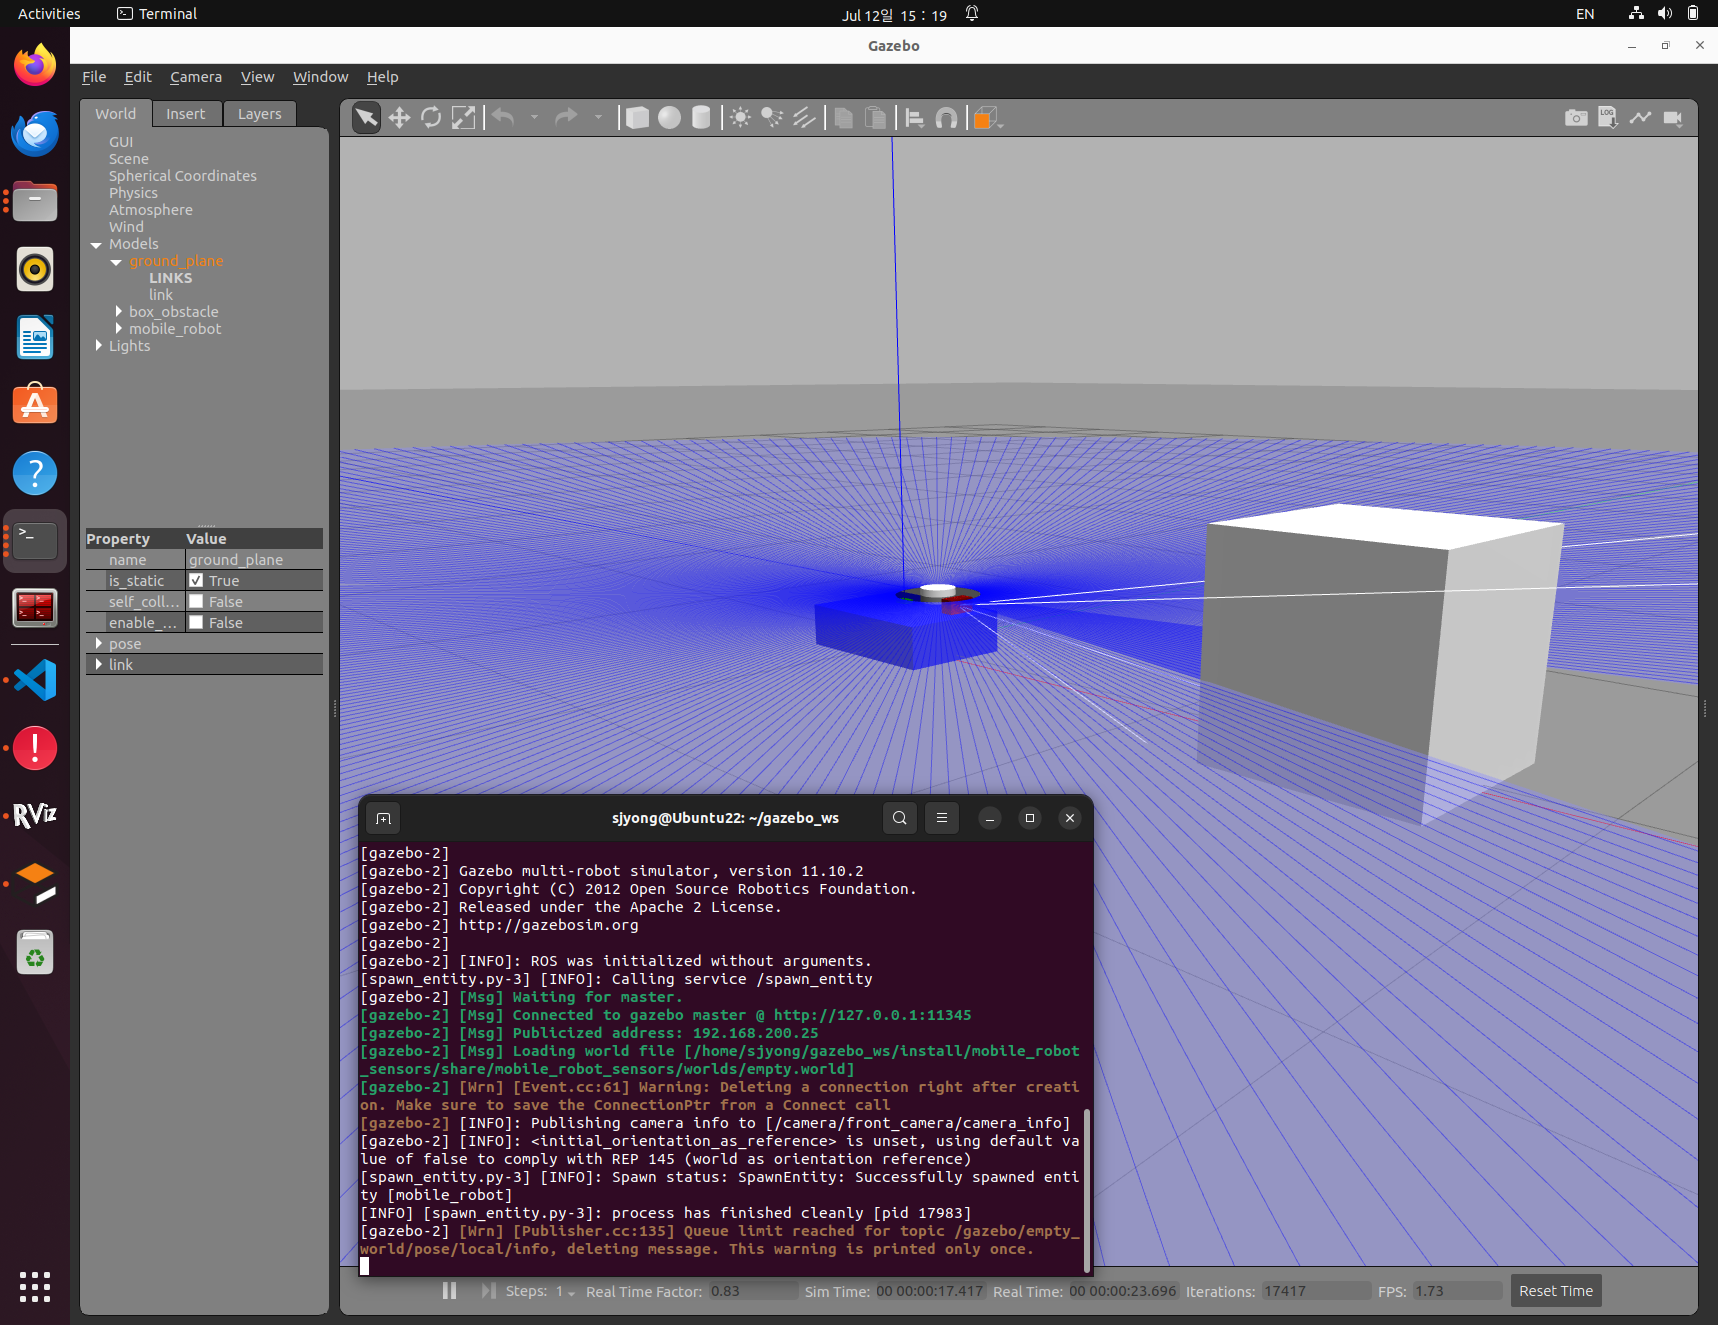
1. Gazebo Plugin이란? Gazebo 자체는 물리 시뮬레이터입니다. 그런데 ROS 2와 데이터를 주고받으려면 중간 연결 계층이 필요합니다. 이 역할을 하는 것이 Gazebo ROS Plugin입니다. 예를 들어 Gazebo 안에서 LiDAR가 빛을 쏘고 거리값을 계산하더라도, ROS 2에서 /scan 토픽으로 받으려면 Gazebo 센서 데이터를 ROS 2 메시지로 변환해 주는 플러그인이 필요합니다. Gazebo ROS 플러그인은 URDF 또는 SDF 내부에 XML 형태로 … Read more