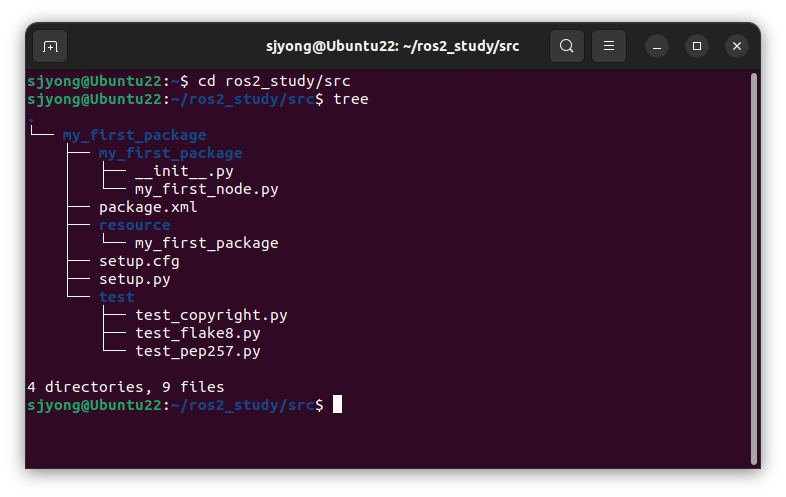
Python 기본 타입 메시지 Publisher / Subscriber 예제
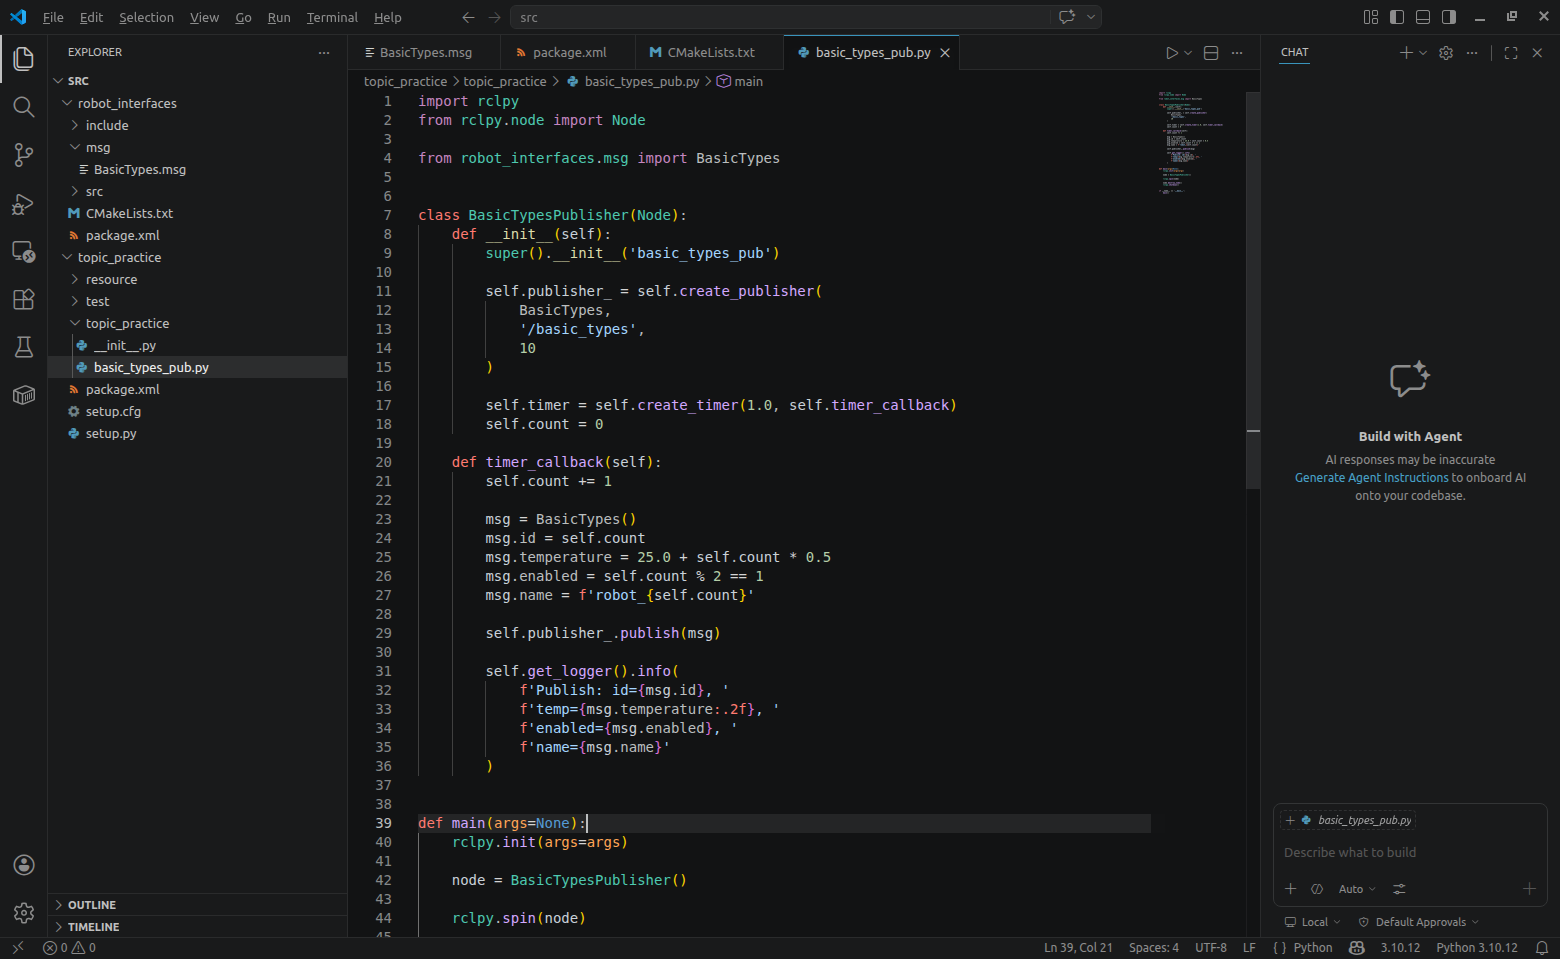
이번 실습에서는 직접 만든 메시지 타입을 사용해서 Publisher와 Subscriber가 통신하도록 구성합니다. 사용할 메시지 구조는 다음과 같습니다. 최종 실행 구조는 다음과 같습니다. 1. 워크스페이스 생성 먼저 ROS 2 워크스페이스를 만듭니다. 구조는 다음과 같습니다. 2. 인터페이스 패키지 생성 사용자 정의 메시지는 일반 Python 패키지가 아니라 별도의 인터페이스 패키지에 두는 것이 정석입니다. 생성 후 구조는 대략 다음과 같습니다. … Read more