YOLO를 이용한 TurtleBot3 Burger 사람 추적
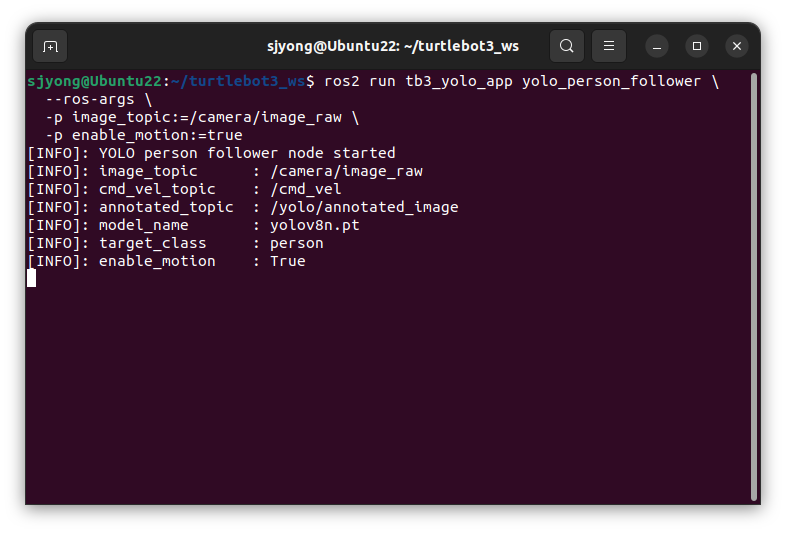
1. 실습 목표 이번 실습의 목표는 Pi Camera 2 영상 → ROS 2 이미지 토픽 → YOLO 객체 인식 → TurtleBot3 Burger 이동 제어까지 한 번에 연결하는 것입니다. 실습 결과는 다음과 같습니다. 사람이 카메라 앞에 서면 TurtleBot3 Burger가 YOLO로 person을 인식합니다.인식된 사람의 위치가 화면 중앙에서 벗어나면 로봇이 천천히 회전합니다.사람이 멀리 있으면 앞으로 조금 이동합니다.rqt에서는 YOLO … Read more